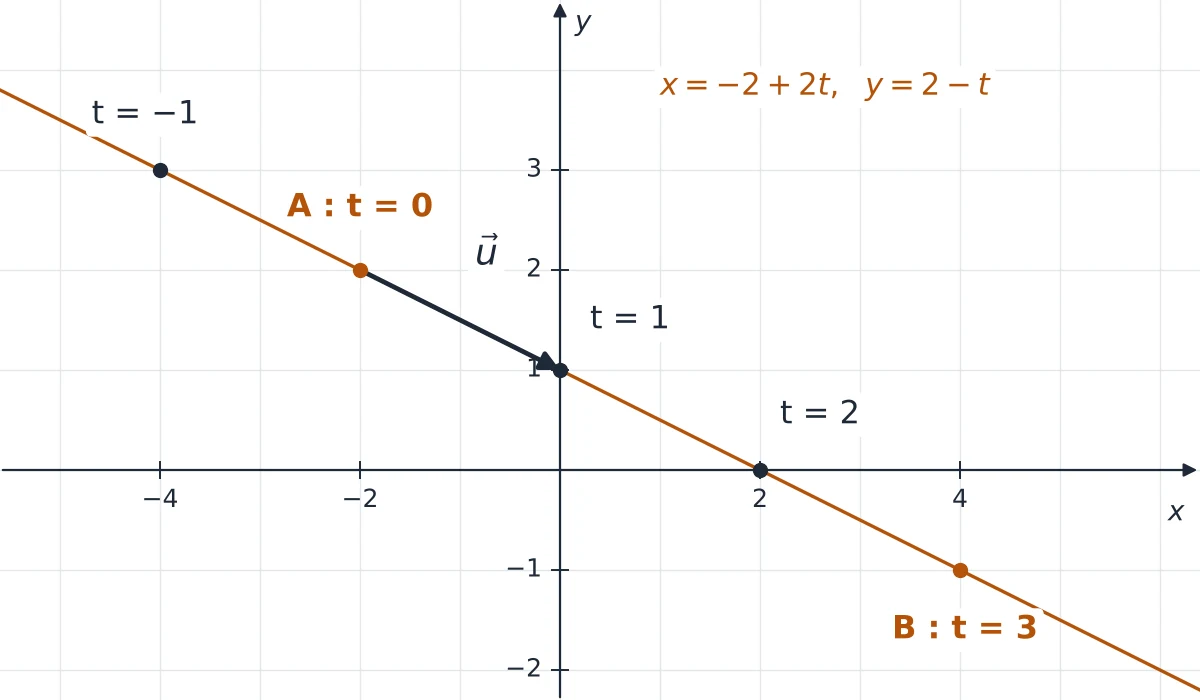Dans un repère (O,i,j), la droite D(A,u) qui passe par le point A et que dirige le vecteur non nul u est l'ensemble des points M tels que AM=tu, avec t réel. Toute droite admet une équation cartésienne ax+by+c=0, avec (a;b)=(0;0), et le vecteur u(−b;a) la dirige. Par exemple, la droite qui passe par A(1;−2) et que dirige u(3;1) a pour équation x−3y−7=0, car det(AM,u)=(x−1)×1−3(y+2).
Chapitre du semestre 1 du tronc commun scientifique et technologique, option française : la droite dans le plan (étude analytique). Prérequis : le calcul vectoriel (relation de Chasles, vecteurs colinéaires) et l'équation y=ax+b d'une droite vue au collège.
Sommaire8 parties
Résumé de cours : l’essentiel sur la droite dans le plan
Chaque ligne renvoie à la section qui énonce la règle et l'applique.
solution du système des deux équations si ab′−a′b=0
Repère et coordonnées dans le plan
Un repère traduit les points et les vecteurs en nombres : les calculs remplacent alors la figure.
Repère, coordonnées d’un point et d’un vecteur
Un repère (O,i,j) est formé d'un point O et de deux vecteurs i et j non colinéaires. Tout vecteur u s'écrit d'une seule façon u=xi+yj : le couple (x;y) est le couple de coordonnées de u, noté u(x;y). Les coordonnées d'un point M sont celles du vecteur OM. Le repère est orthonormé lorsque i et j sont orthogonaux et de norme 1.
Calculs sur les coordonnées
Pour u(x;y), v(x′;y′), un réel k et deux points A et B :
u=v⟺x=x′ et y=y′ ; u+v(x+x′;y+y′) ; ku(kx;ky) ;
AB(xB−xA;yB−yA), car AB=OB−OA d'après la relation de Chasles ;
le milieu I de [AB] a pour coordonnées (2xA+xB;2yA+yB) ;
dans un repère orthonormé seulement : AB=(xB−xA)2+(yB−yA)2 (théorème de Pythagore).
Exemple 1 : vecteurs, milieu et nature d’un triangle
Dans un repère orthonormé, on donne A(−1;0), B(5;2) et C(3;−4). Alors AB(6;2), AC(4;−4) et BC(−2;−6) ; contrôle par la relation de Chasles : AB+BC(6−2;2−6) redonne bien AC(4;−4). Le milieu de [AC] est I(2−1+3;20−4)=(1;−2). On compare les carrés des longueurs :
AB2BC2AC2=36+4=40=4+36=40=16+16=32.
AB=BC=210 : le triangle ABC est isocèle en B. Il n'est pas rectangle, car 32+40=40 et 40+40=32.
Attention : la formule de la distance suppose un repère orthonormé. Les formules de AB et du milieu, elles, valent dans tout repère.
Exemple 2 : un repère non orthonormé lié à un parallélogramme
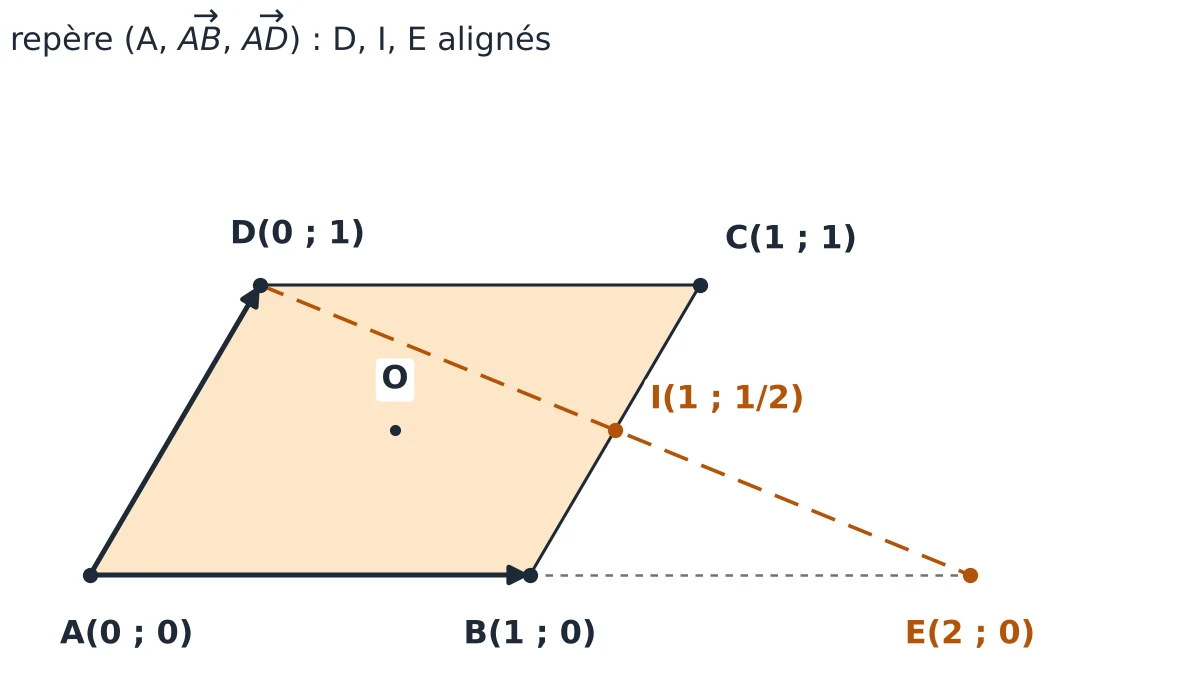
Soit ABCD un parallélogramme. On choisit le repère (A,AB,AD) : par définition, A(0;0), B(1;0) et D(0;1). La règle du parallélogramme donne AC=AB+AD, donc C(1;1). Le centre O, milieu de [AC], a pour coordonnées (21;21) ; le milieu I de [BC] est (1;21). Le point E tel que AE=2AB est E(2;0).
Dans le repère (A,AB,AD), les sommets ont des coordonnées simples ; l'alignement de D, I, E est démontré à l'exemple 4.
Dans ce repère, AB(1;0) et AD(0;1) : la formule de la distance donnerait AB=AD=1, alors que les côtés n'ont pas la même longueur sur la figure. On y calcule des vecteurs, des milieux, des alignements, jamais des distances.
Condition de colinéarité de deux vecteurs
Deux vecteurs sont colinéaires lorsque l'un est le produit de l'autre par un réel. En coordonnées, cette condition s'écrit de plusieurs façons ; le déterminant la teste par un seul calcul.
Déterminant de deux vecteurs
Le déterminant de u(x;y) et v(x′;y′) est le réel
det(u,v)=xyx′y′=xy′−x′y.
On écrit les coordonnées en colonnes, puis on retranche le produit en diagonale montante du produit en diagonale descendante.
Critère de colinéarité
u et v sont colinéaires si et seulement si det(u,v)=0.
Démonstration : le critère de colinéarité par le déterminant
Si v=ku, alors x′=kx et y′=ky, donc xy′−x′y=kxy−kxy=0 ; si u=0, le déterminant est nul aussi. Réciproquement, supposons xy′=x′y et u=0.
Si x=0, on pose k=xx′ : alors x′=kx, et xy′=kxy donne y′=ky. Donc v=ku.
Si x=0, alors y=0 et l'égalité devient x′y=0, donc x′=0. Avec k=yy′, on obtient encore v=ku.
Trois façons d’exprimer la colinéarité
Pour u(x;y)=0 et v(x′;y′), les trois écritures suivantes sont équivalentes :
il existe un réel k tel que v=ku, c'est-à-dire x′=kx et y′=ky ;
les coordonnées sont proportionnelles : lorsque x et y sont non nuls, xx′=yy′ ;
les produits en croix sont égaux : xy′=x′y, soit det(u,v)=0.
Par exemple, pour u(6;−9) et v(−4;6) : 6−4=−96=−32, donc v=−32u ; le déterminant le confirme, 6×6−(−4)×(−9)=36−36=0.
Exemple 3 : colinéarité avec un paramètre
Pour quelles valeurs du réel m les vecteurs u(2;m) et v(m;8) sont-ils colinéaires ? On calcule det(u,v)=2×8−m×m=16−m2=(4−m)(4+m). Il est nul pour m=4 ou m=−4. Vérification par la proportionnalité : pour m=4, 24=48=2 et v(4;8)=2u ; pour m=−4, u(2;−4) et v(−4;8)=−2u.
Alignement de trois points et parallélisme
A, B, C sont alignés si et seulement si det(AB,AC)=0.
Les droites (AB) et (CD) sont parallèles si et seulement si det(AB,CD)=0.
Méthode : démontrer un alignement ou un parallélisme
Calculer les coordonnées des deux vecteurs utiles : AB et AC pour un alignement, AB et CD pour un parallélisme.
Calculer leur déterminant, en écrivant chaque produit.
Conclure par une phrase qui cite le critère : déterminant nul, donc vecteurs colinéaires, donc points alignés (ou droites parallèles) ; déterminant non nul, donc ni l'un ni l'autre.
Attention : det(AB,CD)=0 donne des droites parallèles, pas quatre points alignés. Pour l'alignement, les deux vecteurs doivent avoir un point commun.
Exemple 4 : démontrer un alignement
Dans le repère de l'exemple 2, D(0;1), I(1;21) et E(2;0). Donc DI(1;−21) et DE(2;−1), puis
det(DI,DE)=1×(−1)−2×(−21)=0.
Les points D, I, E sont alignés. De plus DE=2DI : I est le milieu de [DE]. Le résultat vaut pour tout parallélogramme, puisque le calcul n'utilise aucune mesure.
Méthode : résoudre un problème de géométrie avec les coordonnées
Choisir un repère adapté à la figure, souvent (A,AB,AD) pour un parallélogramme ou (A,AB,AC) pour un triangle.
Traduire chaque donnée en coordonnées : milieux, points définis par une égalité vectorielle, sommets obtenus par la règle du parallélogramme.
Traduire la conclusion cherchée : alignement ou parallélisme par la colinéarité, milieu par sa formule, point commun par un système.
Revenir à la figure pour conclure ; les distances exigent un repère orthonormé.
Droite définie par un point et un vecteur directeur
Une droite est déterminée par deux points distincts, ou par un point et une direction. La seconde description se traduit par une condition de colinéarité, donc par un déterminant.
Vecteur directeur d’une droite
Soient A un point et u un vecteur non nul. La droite D(A,u) est l'ensemble des points M tels que AM et u soient colinéaires, c'est-à-dire AM=tu avec t∈R. On dit que u est un vecteur directeur de la droite. Tout vecteur ku, avec k=0, la dirige aussi, et la droite (AB) est D(A,AB).
Deux droites D(A,u) et D(B,v) sont parallèles si et seulement si u et v sont colinéaires.
Exemple 5 : un vecteur directeur et deux tests d’appartenance
Soient A(−2;2) et B(4;−1). On a AB(6;−3), donc AB=3u avec u(2;−1) : ce vecteur, plus simple, dirige aussi (AB).
C(6;−2) : AC(8;−4)=4u, donc C∈(AB).
F(0;2) : AF(2;0) et det(u,AF)=2×0−2×(−1)=2=0, donc F∈/(AB).
Représentation paramétrique d’une droite
Écrire AM=tu coordonnée par coordonnée donne une description de la droite point par point, chaque point étant repéré par un réel t.
Définition et lecture du paramètre
Soient A(xA;yA) et u(α;β)=0. En écrivant AM=tu coordonnée par coordonnée, le point M(x;y) appartient à D(A,u) si et seulement s'il existe un réel t tel que
{x=xA+αty=yA+βtt∈R.
Ce système est une représentation paramétrique de la droite : chaque valeur de t donne un point, et chaque point de la droite correspond à une seule valeur de t.
On peut lire t comme un temps : à l'instant t, un mobile qui passe en A à l'instant t=0 et se déplace de u par unité de temps se trouve au point de paramètre t. Les valeurs négatives donnent ses positions avant le passage en A.
Lire une représentation paramétrique : t=0 donne A, et chaque fois que t augmente de 1, le point avance de u(2;−1) ; t=3 donne B(4;−1).
Exemple 6 : droite passant par deux points, représentation paramétrique et équation cartésienne
Pour la droite (AB) de l'exemple 5, avec A(−2;2) et u(2;−1), on obtient, pour t∈R :
(AB):{x=−2+2ty=2−t
Le point C(6;−2) correspond à t=4 (l'abscisse impose −2+2t=6, et alors y=2−4=−2), et t=3 redonne B(4;−1). On peut aussi éliminer t : t=2x+2, donc y=2−2x+2, soit x+2y−2=0, relation entre x et y étudiée à la section suivante.
Attention : une droite a une infinité de représentations paramétriques. En partant de B avec v(−2;1), on obtient x=4−2s, y=−1+s, qui décrit la même droite (AB) : on compare deux représentations par leurs vecteurs (colinéaires) et par un point commun.
Équation cartésienne d’une droite
Une représentation paramétrique fabrique les points de la droite. La condition det(AM,u)=0, elle, se développe en une seule relation entre x et y : l'équation cartésienne, qui teste en une ligne si un point donné appartient à la droite.
Équation cartésienne et vecteur directeur
Toute droite admet une équation de la forme ax+by+c=0, où a, b, c sont des réels et (a;b)=(0;0). Réciproquement, si (a;b)=(0;0), l'ensemble des points M(x;y) tels que ax+by+c=0 est une droite, dirigée par u(−b;a).
Un point appartient à la droite si et seulement si ses coordonnées vérifient l'équation. En multipliant une équation par un réel non nul, on obtient une autre équation de la même droite : x−3y−7=0 et −2x+6y+14=0 décrivent la droite de l'introduction. Pour une droite (AB), on prend u=AB : avec A(−2;2) et B(4;−1) de l'exemple 6, det(AM,AB)=−3(x+2)−6(y−2)=−3x−6y+6, et la division par −3 redonne x+2y−2=0.
Cas particuliers : si a=0, l'équation devient by+c=0, droite parallèle à l'axe des abscisses. Si b=0, elle devient ax+c=0, droite parallèle à l'axe des ordonnées ; si c=0, la droite passe par l'origine O.
Démonstration : toute droite admet une équation cartésienne
Soit (D) la droite passant par A(xA;yA) et dirigée par u(α;β)=0. Pour M(x;y), on a AM(x−xA;y−yA) et
Avec a=β, b=−α et c=αyA−βxA, c'est une équation ax+by+c=0 ; (a;b)=(0;0) car u=0, et (−b;a)=(α;β) est bien u. Pour la réciproque, on choisit un point A de l'ensemble, par exemple A(0;−bc) si b=0, ou A(−ac;0) si b=0. Comme axA+byA=−c, on obtient ax+by+c=a(x−xA)+b(y−yA)=det(AM,(−b;a)) : le vecteur (−b;a) est non nul puisque (a;b)=(0;0), et l'ensemble est la droite D(A,u(−b;a)).
Exemple 7 : équation à partir d’un point et d’un vecteur
Droite (D) passant par A(2;5) et dirigée par u(4;−3). Pour M(x;y), AM(x−2;y−5) et
det(AM,u)=(x−2)(−3)−4(y−5)=−3x−4y+26.
En multipliant par −1 : (D):3x+4y−26=0. Vérifications : A donne 6+20−26=0, et (−b;a)=(−4;3)=−u est colinéaire à u.
Autre méthode : u(4;−3)=(−b;a) impose b=−4 et a=−3. L'équation est donc de la forme −3x−4y+c=0, et A donne −6−20+c=0, soit c=26 : on retrouve la même droite.
Exemple 8 : lire une équation cartésienne
Soit (D):4x−3y+6=0. Ici a=4 et b=−3, donc u(3;4) dirige (D). Avec x=0, on trouve y=2 : K(0;2)∈(D). Le point P(3;6) est sur (D), car 12−18+6=0 ; le point Q(1;3) n'y est pas, car 4−9+6=1=0. Une représentation paramétrique de (D) s'obtient avec K et u : x=3t, y=2+4t, t∈R.
Attention : le vecteur directeur est (−b;a), pas (a;b). Ici (4;−3) ne dirige pas (D) : à partir de K, il mène au point (4;−1), et 16+3+6=25=0.
Lien avec le collège : l’équation réduite
Si b=0, l'équation ax+by+c=0 équivaut à y=−bax−bc : on retrouve l'équation y=mx+p du collège, représentation graphique de la fonction affinex↦mx+p. Le coefficient directeur m (on dit aussi la pente) se lit sur un vecteur directeur (α;β) avec α=0 : l'équation s'écrit mx−y+p=0, donc (1;m) dirige la droite, et det((α;β),(1;m))=αm−β=0 donne m=αβ. Si xA=xB, la droite (AB) a pour pente m=xB−xAyB−yA, puisque AB la dirige. Deux droites y=mx+p et y=m′x+p′ sont parallèles si et seulement si m=m′ ; dans un repère orthonormé, on rappelle du collège qu'elles sont perpendiculaires si et seulement si mm′=−1.
Par exemple, 5x+2y−6=0 équivaut à y=−25x+3, dirigée par (2;−5). Si b=0, la droite est parallèle à l'axe des ordonnées, d'équation x=k : elle n'a pas d'équation réduite, et l'on ne calcule pas de pente entre deux points de même abscisse.
Positions relatives de deux droites
Deux droites du plan sont sécantes (un seul point commun) ou parallèles ; deux droites parallèles sont strictement parallèles (aucun point commun) ou confondues.
Critère de parallélisme de deux droites
Soient (D):ax+by+c=0 et (D′):a′x+b′y+c′=0. Leurs vecteurs directeurs (−b;a) et (−b′;a′) ont pour déterminant ab′−a′b, d'où :
si ab′−a′b=0, les droites sont parallèles : confondues si elles ont un point commun, strictement parallèles sinon ;
si ab′−a′b=0, elles sont sécantes. Les coordonnées du point d'intersection sont l'unique solution du système {ax+by=−ca′x+b′y=−c′
Ce système se résout par substitution, par combinaison linéaire ou par la méthode du déterminant. Un système de deux équations du premier degré à deux inconnues a donc une solution, aucune ou une infinité : c'est l'interprétation géométrique d'un système.
Méthode : étudier la position relative de deux droites
Lire un vecteur directeur de chaque droite, quelle que soit sa forme : (−b;a) pour une équation cartésienne, (α;β) pour une représentation paramétrique, (1;m) pour une équation réduite.
Calculer leur déterminant. S'il n'est pas nul, les droites sont sécantes : on résout le système pour obtenir le point commun, puis on le contrôle dans les deux équations.
S'il est nul, on teste un point de l'une dans l'équation de l'autre : confondues s'il la vérifie, strictement parallèles sinon.
Exemple 9 : strictement parallèles, confondues ou sécantes
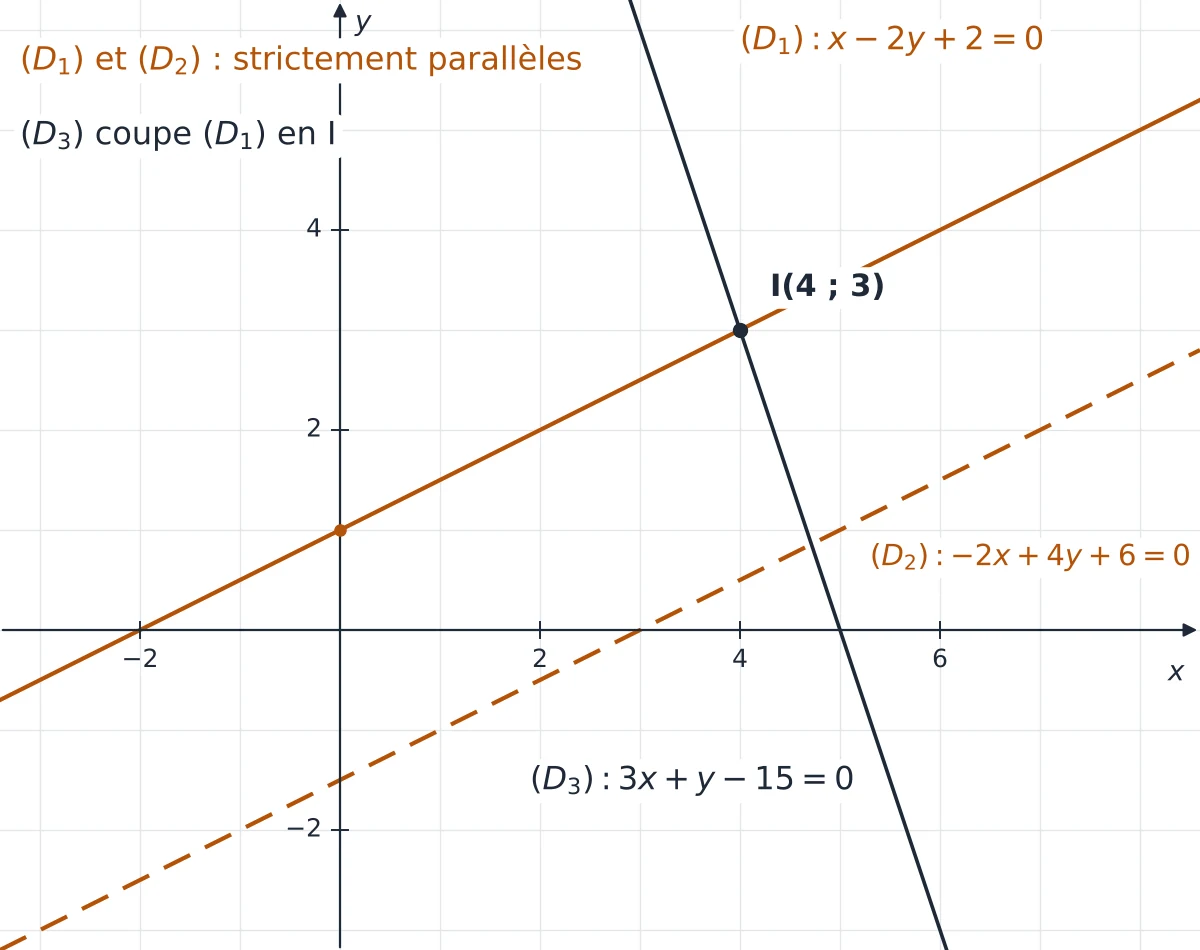
On donne (D1):x−2y+2=0, (D2):−2x+4y+6=0, (D3):3x+y−15=0 et (D4):−3x+6y−6=0.
(D1) et (D2) : 1×4−(−2)×(−2)=0, elles sont parallèles. Le point (0;1) de (D1) donne 0+4+6=10=0 dans (D2) : strictement parallèles.
(D1) et (D4) : l'équation de (D4) est celle de (D1) multipliée par −3 : droites confondues.
(D1) et (D3) : 1×1−3×(−2)=7=0, elles sont sécantes. Par substitution, (D1) donne x=2y−2, puis (D3) donne 3(2y−2)+y−15=0, soit 7y=21, donc y=3 et x=4. Le point d'intersection est I(4;3) ; vérification : 4−6+2=0 et 12+3−15=0.
(D1) et (D2) ont le même coefficient directeur 21 mais des ordonnées à l'origine différentes (1 et −23) ; (D3) coupe (D1) en I(4;3).
Exemple 10 : intersection d’une droite paramétrée et d’une droite cartésienne
Soient (Δ):x=1+2t,y=−2+t et (D):3x−2y−15=0. Les vecteurs directeurs (2;1) et (2;3) ont pour déterminant 2×3−2×1=4=0 : les droites sont sécantes. On remplace x et y dans l'équation de (D) :
3(1+2t)−2(−2+t)−15=0⟺4t−8=0⟺t=2.
Le point commun est celui de paramètre t=2 : (5;0). Vérification : 3×5−2×0−15=0.