Dans l'espace, les vecteurs se définissent et se calculent comme dans le plan : relation de Chasles, règle du parallélogramme, produit par un réel, colinéarité. La notion nouvelle est la coplanarité : si u et v ne sont pas colinéaires, les vecteurs u,v et w sont coplanaires si et seulement s'il existe deux réels x et y tels que w=xu+yv. Dans un cube ABCDEFGH, par exemple, AH=AD+AE : ces trois vecteurs sont coplanaires (face ADHE), alors que AB,AD et AE ne le sont pas et forment une base de l'espace.
Chapitre du semestre 2 de la 1re année du baccalauréat (sciences expérimentales et sciences mathématiques, option française BIOF), avant la géométrie analytique de l'espace, qui introduira les coordonnées. Le tronc commun a fixé, en géométrie dans l'espace, les positions relatives de droites et de plans, le parallélisme (dont le théorème du toit) et l'orthogonalité. Prérequis : le calcul vectoriel du tronc commun. Dans cette page, ABCDEFGH est un cube dont les faces ABCD et EFGH sont opposées, avec E,F,G,H au-dessus de A,B,C,D.
Sommaire10 parties
Résumé de cours : vecteurs de l’espace
Le lien de la première colonne mène à la section qui démontre ou applique la règle.
Deux points A et B de l'espace définissent le vecteur AB. Si A=B, il est caractérisé par sa direction (celle de la droite (AB)), son sens (de A vers B) et sa norme ∥AB∥=AB. Si A=B, c'est le vecteur nul 0. L'ensemble des vecteurs de l'espace se note V3.
Égalité de deux vecteurs et parallélogramme
AB=CD si et seulement si ABDC est un parallélogramme, éventuellement aplati.
Pour tout point O et tout vecteur u, il existe un unique point M tel que OM=u.
Un parallélogramme est une figure plane : deux vecteurs égaux AB et CD donnent quatre points coplanaires. Dans le cube, AB=HG, donc ABGH est un parallélogramme, alors que ses côtés [AB] et [HG] sont sur deux faces opposées.
Somme de vecteurs et relation de Chasles
Relation de Chasles et règle du parallélogramme
Pour tous points A,B,C :AB+BC=AC.
OA+OB=OC si et seulement si OACB est un parallélogramme.
Produit par un réel : si k=0 et u=0,ku a la direction de u, le même sens si k>0, le sens contraire si k<0, et pour norme ∣k∣×∥u∥ ;0u=k0=0.
Les règles de calcul sont celles du plan : k(u+v)=ku+kv, (k+k′)u=ku+k′u, k(k′u)=(kk′)u.
Ces règles sont celles de la relation de Chasles du tronc commun, appliquées dans un plan qui contient les points utilisés (pour u+v, on représente les deux vecteurs à partir d'un même point).
Exemple 1 : simplifier une somme dans un cube
On simplifie s=HB+FC+CE. Par Chasles, FC+CE=FE. La face ABFE est un carré, donc FE=BA, et
s=HB+BA=HA.
De même, EH=AD=BC (faces carrées ADHE et ABCD), donc EBCH est un parallélogramme et la règle du parallélogramme donne EB+EH=EC.
Règle du parallélogramme dans le plan (EBC) :EB+EH=EC.
Les vecteurs ne mesurent pas les longueurs : dans une face ou dans un plan de coupe, on calcule une longueur avec le théorème de Pythagore ou le produit scalaire dans le plan.
Vecteurs colinéaires, points alignés et droites parallèles
Vecteurs colinéaires
u et v sont colinéaires si u=0 ou s'il existe un réel k tel que v=ku. Le vecteur nul est colinéaire à tout vecteur.
Colinéarité, alignement et parallélisme
Les points A,B,C sont alignés si et seulement si AB et AC sont colinéaires.
Pour A=B et C=D :(AB)∥(CD) si et seulement si AB et CD sont colinéaires.
Ce sont les critères des vecteurs colinéaires du plan : trois points sont toujours dans un même plan, et deux droites parallèles aussi.
Exemple 2 : trois points alignés dans un cube
Soit P le milieu de [BC] et Q le point tel que AQ=2AB+AD−AE. On exprime EP et EQ avec AB,AD,AE, en passant par A :
Donc EQ=2EP : les points E,P,Q sont alignés et P est le milieu de [EQ].
Attention : pour conclure EQ=kEP, le même réel k doit convenir aux trois termes. Vérifier la proportionnalité sur un ou deux coefficients ne suffit pas.
Caractérisation vectorielle d’une droite et d’un plan
Droite définie par un point et un vecteur
Soit A un point et u=0. La droite D(A,u) passant par A et de vecteur directeur u est l'ensemble des points M tels que AM=tu, avec t∈R. Tout vecteur non nul colinéaire à u la dirige aussi, et (AB)=D(A,AB).
Plan défini par un point et deux vecteurs
Soit A un point et u,v deux vecteurs non colinéaires. Le plan P(A,u,v) est l'ensemble des points M tels que AM=xu+yv, avec x et y réels. Le triplet (A;u,v) est un repère de ce plan et (x;y) sont les coordonnées de M dans ce repère ; u et v sont des vecteurs directeurs du plan.
C'est bien un plan. Avec u=AB et v=AC, les points A,B,C ne sont pas alignés. Dans le plan (ABC), tout vecteur s'écrit de façon unique avec deux vecteurs non colinéaires, comme au tronc commun. Donc tout point M de (ABC) vérifie AM=xAB+yAC. Réciproquement, pour x et y donnés, la construction dans le plan (ABC) fournit un point M′ de ce plan tel que AM′=xAB+yAC, et c'est l'unique point M vérifiant cette égalité. Donc (ABC)=P(A,AB,AC).
Exemple 3 : repérer un point dans un plan diagonal du cube
Le point M tel que AM=AB+21AH appartient au plan P(A,AB,AH), c'est-à-dire (ABH), avec les coordonnées (1;21) dans le repère (A;AB,AH). Comme AH=BG, on obtient BM=21BG :M est le milieu de [BG]. De même, EG=AC, donc la droite (EG) est D(E,AC).
Vecteurs coplanaires et points coplanaires
Points coplanaires, vecteurs coplanaires
Des points sont coplanaires s'ils appartiennent à un même plan. Pour trois vecteurs u,v,w, on choisit un point O et les points A,B,C tels que OA=u,OB=v,OC=w. Les vecteurs sont coplanaires si les points O,A,B,C le sont ; le choix de O n'intervient pas (le critère ci-dessous, valable pour tout point O, le montrera).
Si u et v sont colinéaires, u,v,w sont coplanaires pour tout w : les points O,A,B sont alors alignés, et une droite et un point sont toujours dans un même plan.
Critère de coplanarité de trois vecteurs
Si u et v ne sont pas colinéaires, u,v,w sont coplanaires si et seulement s'il existe deux réels x et y tels que w=xu+yv.
Si A,B,C ne sont pas alignés : D∈(ABC) si et seulement s'il existe deux réels x et y tels que AD=xAB+yAC. Les quatre points sont alors coplanaires.
Démonstration : critère de coplanarité
On pose u=OA,v=OB,w=OC. Comme u et v ne sont pas colinéaires, O,A,B ne sont pas alignés et la section précédente donne (OAB)=P(O,u,v).
Si u,v,w sont coplanaires, C appartient au plan (OAB), donc OC=xu+yv pour deux réels x,y.
Réciproquement, si w=xu+yv, alors C∈P(O,u,v)=(OAB) : les points O,A,B,C sont coplanaires.
Le second point est le premier appliqué à u=AB,v=AC,w=AD et O=A.
Attention : trois vecteurs deux à deux non colinéaires peuvent être coplanaires. L'exemple 4 le montre ; seule la recherche de x et y décide.
Exemple 4 : trois diagonales de faces coplanaires
Les vecteurs AF,AH et BD sont deux à deux non colinéaires. Pourtant, BDHF est un parallélogramme (BF=DH), donc BD=FH, puis
BD=FA+AH=−AF+AH.
Comme AF et AH ne sont pas colinéaires, les trois vecteurs sont coplanaires, avec x=−1 et y=1.
Exemple 5 : quatre points coplanaires et un parallélogramme
Soient I et J les milieux de [AE] et [CG]. Par Chasles, DF=DA+AB+BF=AB−AD+AE, et :
Donc DF=DI+DJ. Les points D,I,J ne sont pas alignés (I est sur la face ADHE,J n'y est pas et D=I), donc F∈(DIJ) : les quatre points sont coplanaires, et la règle du parallélogramme montre que DIFJ est un parallélogramme.
Base de l’espace et décomposition d’un vecteur
Base de l’espace
Trois vecteurs u,v,w non coplanaires forment une base (u,v,w) de l'espace. Par exemple, (AB,AD,AE) est une base, car E n'est pas dans le plan (ABD). Deux vecteurs d'une base ne sont jamais colinéaires.
Décomposition d’un vecteur dans une base
Si (u,v,w) est une base, tout vecteur t s'écrit t=xu+yv+zw, et le triplet de réels (x,y,z) est unique. Conséquence : deux écritures dans la même base ont les mêmes coefficients (identification), et xu+yv+zw=0 impose x=y=z=0.
L'existence de l'écriture est admise (elle est construite dans la partie sciences maths). Le triplet (x;y;z) deviendra, dans le chapitre de géométrie analytique de l'espace, les coordonnées de t.
Démonstration : unicité de la décomposition
Supposons t=xu+yv+zw=x′u+y′v+z′w, d'où (x−x′)u+(y−y′)v+(z−z′)w=0. On raisonne par l'absurde.
Si z=z′, on divise par z−z′ :w s'écrit au+bv, donc les trois vecteurs sont coplanaires, ce qui contredit l'hypothèse. Donc z=z′.
Il reste (x−x′)u+(y−y′)v=0. Si x=x′,u serait colinéaire à v, impossible dans une base. Donc x=x′, puis (y−y′)v=0 avec v=0, soit y=y′.
Méthode : trouver un point d’intersection par identification
On choisit une base liée à la figure (trois arêtes issues d'un même sommet). On écrit le vecteur qui définit le point cherché de deux façons, une par condition (point d'une droite, point d'un plan), puis on identifie les coefficients.
Exemple 6 : intersection d’une droite et d’un plan dans un tétraèdre
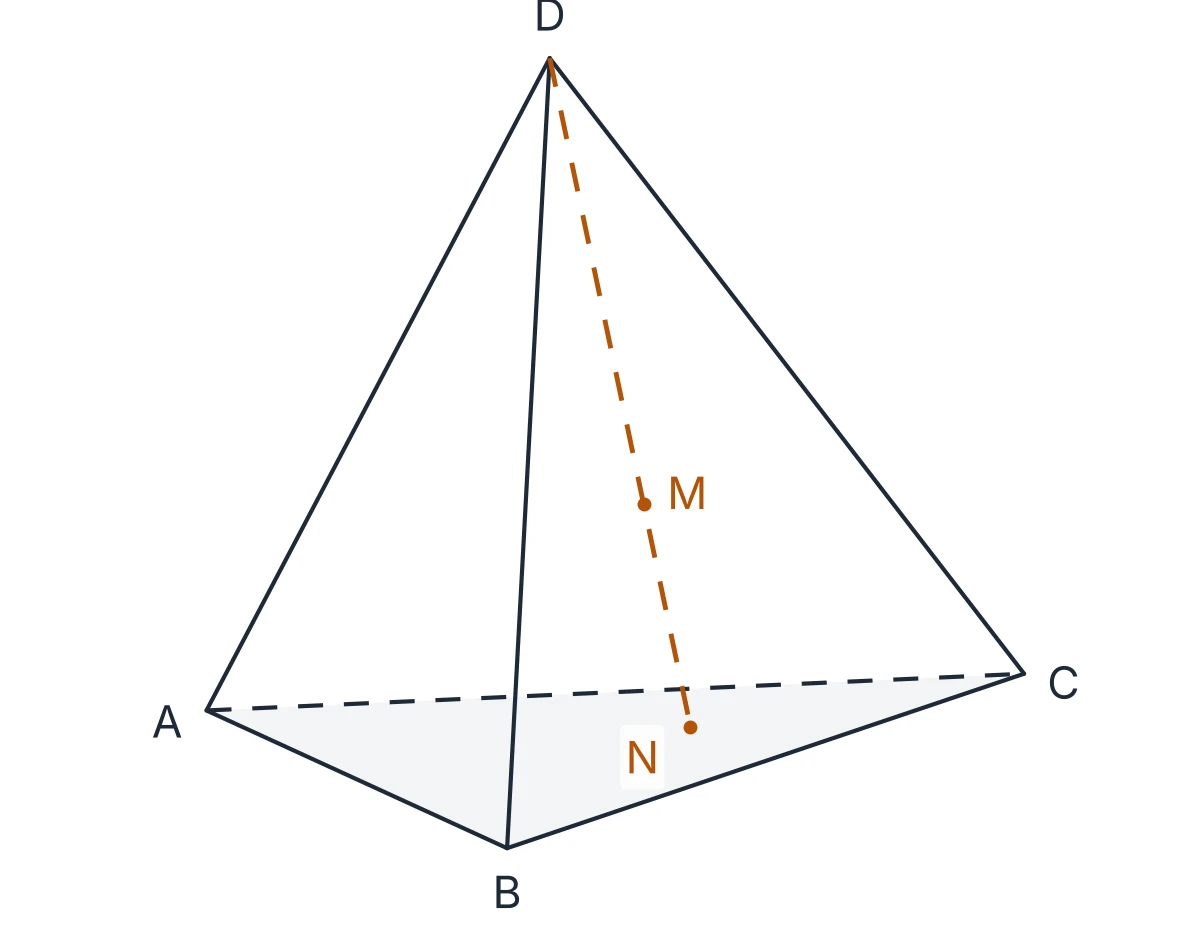
Dans un tétraèdre ABCD,M est défini par AM=61AB+31AC+31AD. On cherche le point N commun à la droite (DM) et au plan (ABC), dans la base (AB,AC,AD) (D∈/(ABC)).
N∈(DM) :DN=tDM avec DM=AM−AD=61AB+31AC−32AD, donc AN=6tAB+3tAC+(1−32t)AD.
N∈(ABC) :AN=xAB+yAC+0AD.
Par identification du coefficient de AD,1−32t=0, soit t=23. Donc DN=23DM et AN=41AB+21AC. Comme t=23>1, le point M est entre D et N.
La droite (DM) perce le plan (ABC) en N, avec DN=23DM.
Parallélisme d’une droite et d’un plan, de deux plans
Au tronc commun, une droite est parallèle à un plan si elle est parallèle à une droite de ce plan. Deux plans sont parallèles s'ils sont confondus ou sans point commun.
Droite parallèle à un plan
Soient u=0 et v,w non colinéaires. La droite D(A,u) est parallèle au plan P(B,v,w) si et seulement si u,v,w sont coplanaires, c'est-à-dire u=av+bw. Elle est alors contenue dans le plan si A lui appartient, strictement parallèle sinon.
Démonstration : droite parallèle à un plan
Si u=av+bw, le point N tel que BN=u appartient au plan, donc la droite (BN), dirigée par u, est dans le plan et parallèle à D(A,u). Réciproquement, si D(A,u) est parallèle à une droite (MN) du plan, u=kMN=k(BN−BM), et BM,BN sont des combinaisons de v et w :u aussi.
Attention : une droite dirigée par un vecteur directeur du plan peut être contenue dans ce plan. Pour conclure « strictement parallèle », il faut un point de la droite hors du plan.
Exemple 7 : une droite strictement parallèle à un plan diagonal
Soient I et J les milieux de [AE] et [FG]. Par Chasles, IJ=IE+EF+FJ=21AE+AB+21AD. Or AH=AD+AE, donc IJ=AB+21AH :(IJ) est parallèle au plan (ABG)=P(A,AB,AH), car ABGH est un parallélogramme.
Si I appartenait à ce plan, on aurait 21AE=xAB+y(AD+AE) ; l'identification dans la base (AB,AD,AE) donne x=0,y=0 et y=21, contradiction. La droite (IJ) est strictement parallèle au plan (ABG).
Deux plans parallèles
Les plans P(A,u,v) et P(B,u′,v′) sont parallèles si et seulement si u′ et v′ sont chacun coplanaires avec u et v. Ils sont strictement parallèles si, de plus, B n'appartient pas au premier plan.
C'est le critère du tronc commun (deux droites sécantes d'un plan parallèles à l'autre plan) écrit avec le théorème précédent. Réciproquement, si les plans sont parallèles, les droites D(B,u′) et D(B,v′) du second sont parallèles au premier, et le théorème précédent donne les deux conditions. Une seule des deux conditions ne suffit pas : elle donne seulement une droite parallèle au plan.
Exemple 8 : le plan des milieux de trois arêtes issues d’un sommet
Soient P,Q,R les milieux de [AB],[AD],[AE]. Par Chasles, PQ=21BA+21AD=21BD et, de même, PR=21BE. Les deux vecteurs directeurs de (PQR) sont colinéaires à des vecteurs directeurs de (BDE) : les plans sont parallèles. Ils sont distincts, car BP=−21AB ne s'écrit pas xBD+yBE=−(x+y)AB+xAD+yAE (il faudrait x=y=0 et x+y=21).
Sciences maths : structure de l’ensemble des vecteurs de l’espace
Cette partie figure au programme des sciences mathématiques seulement.
Structure d’espace vectoriel réel
(V3,+) est un groupe commutatif : l'addition est associative et commutative, 0 est neutre et tout vecteur u a un opposé −u.
Avec le produit par un réel et les règles de calcul déjà vues, ainsi que 1u=u,(V3,+,⋅) est un espace vectoriel réel.
Pour u=0,{ku,k∈R} est une droite vectorielle ; pour u,v non colinéaires, {xu+yv,(x,y)∈R2} est un plan vectoriel.
Relations linéaires, colinéarité et coplanarité
S'il existe (a,b)=(0,0) tel que au+bv=0, alors u et v sont colinéaires.
u,v,w sont coplanaires si et seulement s'il existe (a,b,c)=(0,0,0) tel que au+bv+cw=0. Ils forment donc une base si et seulement si la seule relation est celle à coefficients nuls.
Démonstration : relations linéaires et coplanarité
Si a=0,u=−abv ; si a=0, alors b=0 et v=0 : dans les deux cas, les vecteurs sont colinéaires. Pour trois vecteurs coplanaires : si u,v sont colinéaires, une relation v−ku=0 ou 1u=0 convient avec c=0 ; sinon w=xu+yv donne xu+yv−w=0. Réciproquement, si c=0,w=−cau−cbv ; si c=0,(a,b)=(0,0) et u,v sont colinéaires : les trois vecteurs sont coplanaires.
Existence de la décomposition. Soit (u,v,w) une base et t=OM. La droite D(M,w) n'est pas parallèle au plan P(O,u,v), sinon w serait coplanaire avec u et v ; elle le coupe en un point M′. Alors OM′=xu+yv et M′M=zw, d'où t=xu+yv+zw.
Exemple 9 : trois vecteurs liés dans un tétraèdre
Dans un tétraèdre ABCD, on pose p=AB+AC,q=AC+AD et r=AB−AD. Alors p−q−r=0, relation à coefficients (1,−1,−1) non tous nuls : p,q,r sont coplanaires et ne forment pas une base, bien que (AB,AC,AD) en soit une.