Dans un repère orthonormé (O,i,j,k) de l'espace, le produit scalaire de u(x;y;z) et v(x′;y′;z′) vaut u⋅v=xx′+yy′+zz′. Il donne l'équation cartésienne d'un plan, ax+by+cz+d=0, où n(a;b;c) est un vecteur normal au plan, et celle d'une sphère de centre Ω(x0;y0;z0) et de rayon R,(x−x0)2+(y−y0)2+(z−z0)2=R2. Le produit vectoriel u∧v donne un vecteur normal au plan (ABC), l'aire d'un triangle et la distance d'un point à une droite.
L'espace est rapporté à un repère orthonormé (O,i,j,k), direct pour le produit vectoriel. Le lien de la première colonne mène à la section qui explique la règle.
Deux vecteurs de l'espace ont toujours des représentants de même origine, et trois points sont toujours dans un même plan : le produit scalaire de l'espace se ramène donc au produit scalaire du plan.
Définition du produit scalaire dans l’espace
Soient u=AB et v=AC. Le produit scalaire u⋅v est le produit scalaire AB⋅AC calculé dans un plan contenant A,B et C. Si u et v sont non nuls, u⋅v=∥u∥×∥v∥×cosBAC ; sinon u⋅v=0.
Les règles du plan restent vraies : symétrie, bilinéarité, u⋅u=∥u∥2, et u⋅v=21(∥u+v∥2−∥u∥2−∥v∥2).
Expression analytique du produit scalaire
Dans un repère orthonormé, si u(x;y;z) et v(x′;y′;z′) :
u⋅v=xx′+yy′+zz′ et ∥u∥=x2+y2+z2 ;
la distance AB vérifie AB2=(xB−xA)2+(yB−yA)2+(zB−zA)2 ;
u et v sont orthogonaux si et seulement si u⋅v=0.
La formule vient de la bilinéarité : i⋅i=j⋅j=k⋅k=1, et les produits de deux vecteurs différents de la base sont nuls.
Exemple 1 : un triangle rectangle isocèle dans l’espace
On donne A(−1;2;0),B(1;4;−1) et C(0;0;−2). Alors AB(2;2;−1) et AC(1;−2;−2), d'où
Le triangle ABC est rectangle et isocèle en A. Contrôle par Pythagore : BC(−1;−4;−1), donc BC2=1+16+1=18=AB2+AC2.
Équation cartésienne d’un plan
Un plan est déterminé par un de ses points et par une direction orthogonale à toutes ses droites.
Vecteur normal à un plan
Un vecteur n non nul est normal au plan P s'il est orthogonal à tous les vecteurs MN avec M et N dans P. Il suffit qu'il soit orthogonal à deux vecteurs non colinéaires de P.
Équation cartésienne d’un plan et vecteur normal
Le plan P passant par A et de vecteur normal n(a;b;c) est l'ensemble des points M tels que AM⋅n=0. Il admet une équation de la forme ax+by+cz+d=0.
Réciproquement, si (a;b;c)=(0;0;0), l'ensemble des points M(x;y;z) tels que ax+by+cz+d=0 est un plan de vecteur normal n(a;b;c).
Démonstration : équation cartésienne d’un plan
Avec A(xA;yA;zA) et M(x;y;z), l'expression analytique donne
AM⋅n=a(x−xA)+b(y−yA)+c(z−zA)=ax+by+cz+d,
avec d=−(axA+byA+czA). Réciproquement, si par exemple a=0, le point A(−ad;0;0) vérifie l'équation, et le calcul précédent montre que ax+by+cz+d=AM⋅n : l'ensemble est le plan passant par A et de vecteur normal n.
Exemple 2 : plan passant par un point et de vecteur normal donné
Le plan P passe par A(2;3;1) et admet n(3;1;−2) pour vecteur normal. Il a une équation 3x+y−2z+d=0, et A∈P donne 6+3−2+d=0, soit d=−7. Donc P:3x+y−2z−7=0. Le point H(1;0;−2) appartient aussi à P, car 3+0+4−7=0 ; on le retrouve à l'exemple 4.
Attention : un plan a une infinité d'équations, toutes proportionnelles. 3x+y−2z−7=0 et −6x−2y+4z+14=0 décrivent le même plan ; on compare les plans par leurs vecteurs normaux, pas par l'écriture.
Positions relatives de deux plans, d’une droite et d’un plan
Soient P et P′ deux plans de vecteurs normaux n et n′, et D une droite de vecteur directeur u.
P∥P′ si et seulement si n et n′ sont colinéaires ; P⊥P′ si et seulement si n⋅n′=0.
D⊥P si et seulement si u et n sont colinéaires ; D est parallèle à P (ou incluse dans P) si et seulement si u⋅n=0.
Exemple 3 : plans parallèles et plans perpendiculaires
On reprend P:3x+y−2z−7=0, de vecteur normal n(3;1;−2).
Q:x−y+z+4=0 a pour vecteur normal nQ(1;−1;1), et n⋅nQ=3−1−2=0 : P⊥Q.
P′:−6x−2y+4z+1=0 a pour vecteur normal (−6;−2;4)=−2n : P′∥P. Les plans sont distincts, car −2×(3x+y−2z−7)=−6x−2y+4z+14 et 14=1.
La droite passant par K(0;2;0) et dirigée par u(1;1;2) vérifie u⋅n=3+1−4=0 ; comme 3×0+2−0−7=0, K∈/P : la droite est strictement parallèle à P.
Droite orthogonale à un plan et projeté orthogonal
Rappel de 1re année : la droite passant par A et dirigée par u(α;β;γ) a pour représentation paramétrique x=xA+αt,y=yA+βt,z=zA+γt,t∈R. Une droite orthogonale à un plan est dirigée par un vecteur normal de ce plan.
Pour trouver le projeté orthogonal H d'un point B sur le plan P:ax+by+cz+d=0 :
écrire une représentation paramétrique de la droite Δ passant par B et dirigée par n(a;b;c) ;
remplacer x,y,z dans l'équation de P et résoudre en t ;
reporter la valeur de t dans la représentation : on obtient H, point commun à Δ et P.
Exemple 4 : projeté orthogonal d’un point sur un plan
Projetons B(4;1;−4) sur P:3x+y−2z−7=0. La droite Δ a pour représentation x=4+3t,y=1+t,z=−4−2t,t∈R. En remplaçant :
3(4+3t)+(1+t)−2(−4−2t)−7=0⟺14t+14=0⟺t=−1.
Donc H(1;0;−2). Contrôle : 3×1+0+4−7=0, et BH(−3;−1;2)=−n est bien normal à P.
Distance d’un point à un plan
La distance de A au plan P est la plus petite des distances AM,M∈P ; elle est atteinte au projeté orthogonal H de A.
Formule de la distance d’un point à un plan
Si P:ax+by+cz+d=0 et A(xA;yA;zA), on note NA=axA+byA+czA+d, la valeur du premier membre de l'équation au point A. Alors
d(A,P)=AH=a2+b2+c2∣NA∣.
Démonstration : distance d’un point à un plan
Soit H le projeté orthogonal de A sur P. Pour tout M∈P, le triangle AHM est rectangle en H, donc AM2=AH2+HM2≥AH2 : AH est bien la plus petite distance. Les vecteurs HA et n sont colinéaires, donc ∣HA⋅n∣=AH×∥n∥. Or H∈P donne axH+byH+czH=−d, d'où
On divise par ∥n∥=a2+b2+c2 et l'on obtient la formule.
Exemple 5 : contrôler une distance par le projeté
Distance de B(4;1;−4) au plan P:3x+y−2z−7=0 :
d(B,P)=9+1+4∣12+1+8−7∣=1414=14.
L'exemple 4 donne le même résultat par une autre voie : BH=∥−n∥=14.
Équation d’une sphère
La sphère S(Ω,R) de centre Ω et de rayon R>0 est l'ensemble des points M de l'espace tels que ΩM=R.
Équation d’une sphère de centre et de rayon donnés
La sphère de centre Ω(a;b;c) et de rayon R a pour équation (x−a)2+(y−b)2+(z−c)2=R2.
Démonstration : les deux membres de ΩM=R sont positifs, donc ΩM=R⟺ΩM2=R2, et ΩM2 s'écrit avec la formule de la distance. Par exemple, la sphère de centre Ω(1;−2;3) et de rayon 4 a pour équation développée x2+y2+z2−2x+4y−6z−2=0, car 1+4+9−16=−2.
Reconnaître une sphère à partir d’une équation développée
En complétant les carrés, l'équation x2+y2+z2−2αx−2βy−2γz+δ=0 s'écrit (x−α)2+(y−β)2+(z−γ)2=k, avec k=α2+β2+γ2−δ.
Si k>0 : sphère de centre (α;β;γ) et de rayon k.
Si k=0 : le seul point (α;β;γ).
Si k<0 : l'ensemble vide.
Attention : la méthode suppose les coefficients de x2,y2 et z2 égaux à 1. Avec 2x2+2y2+2z2+…, on divise d'abord par 2.
Exemple 6 : centre et rayon d’une sphère
Soit (Σ):x2+y2+z2−4x+2y+6z+5=0. On complète les carrés :
Contrôle : le centre I(2;2;0) est le milieu de [AB], et AB=4+16+4=26, donc le rayon vaut 6.
Intersection d’une sphère et d’un plan
Tout se décide en comparant le rayon R à la distance d du centre au plan.
Position d’un plan par rapport à une sphère
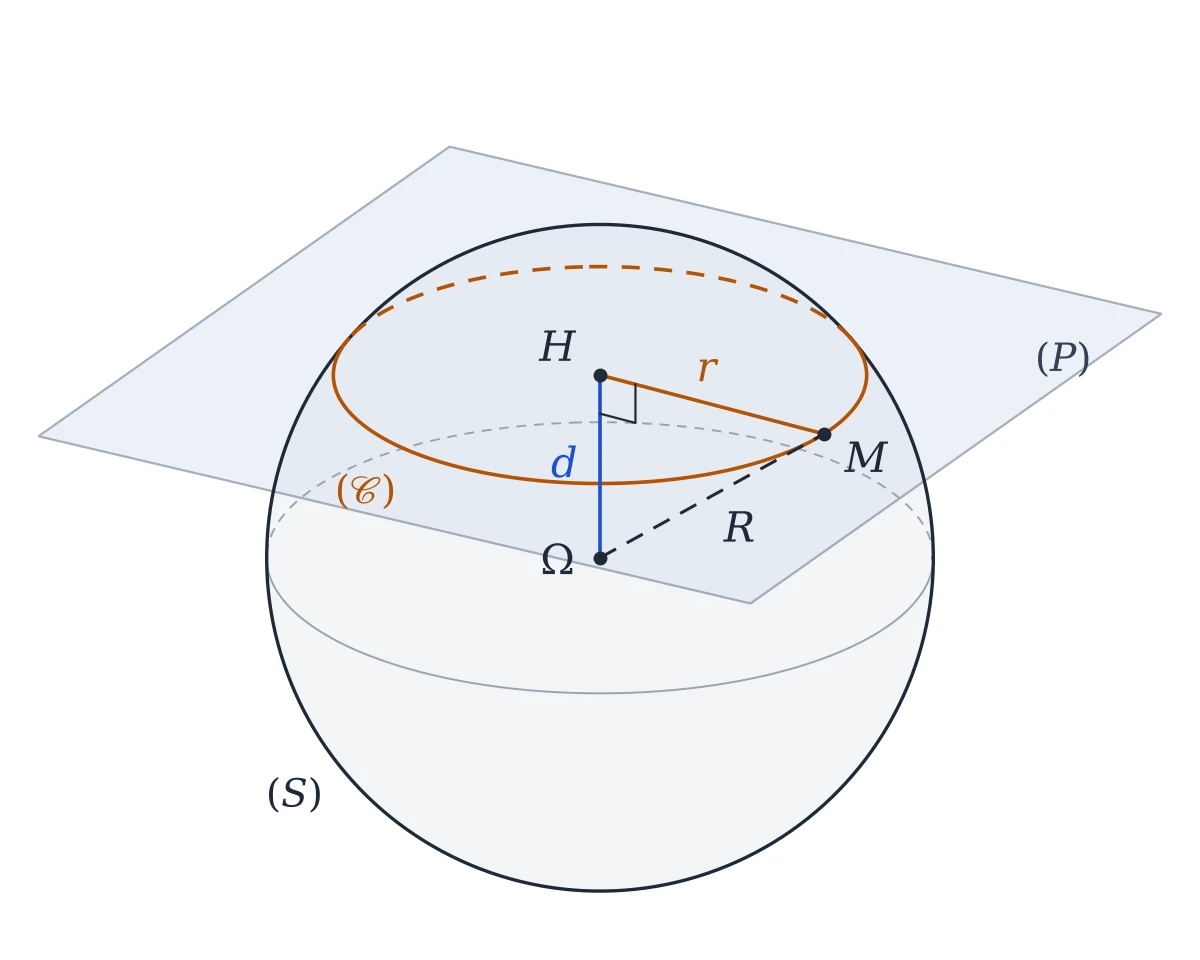
Soient S(Ω,R) une sphère, P un plan, d=d(Ω,P) et H le projeté orthogonal de Ω sur P.
Si d>R :S et P n'ont aucun point commun.
Si d=R :S∩P={H} ; on dit que P est tangent à S en H.
Si d<R :S∩P est le cercle de centre H et de rayon r=R2−d2, contenu dans P.
Le triangle ΩHM est rectangle en H :R2=d2+r2, donc r=R2−d2.
Démonstration : section d’une sphère par un plan
Pour M∈P, la droite (ΩH) est orthogonale à P, donc ΩM2=ΩH2+HM2=d2+HM2. Ainsi M∈S⟺HM2=R2−d2. Si R2−d2<0, aucun point ; s'il est nul, M=H ; s'il est positif, M décrit le cercle de P de centre H et de rayon R2−d2.
Exemple 8 : centre et rayon d’un cercle de section
La sphère S:x2+y2+z2+4x−2y−2z−19=0 s'écrit (x+2)2+(y−1)2+(z−1)2=25 : centre Ω(−2;1;1), rayon 5. Pour P:2x+y−2z−4=0,
d(Ω,P)=4+1+4∣−4+1−2−4∣=39=3<5.
P coupe S selon un cercle de rayon r=25−9=4. Son centre H est le projeté de Ω : avec x=−2+2t,y=1+t,z=1−2t, l'équation de P donne 9t−9=0, soit t=1 et H(0;2;−1). Contrôle : ΩH=∥n∥=3=d.
Plan tangent à une sphère en un point
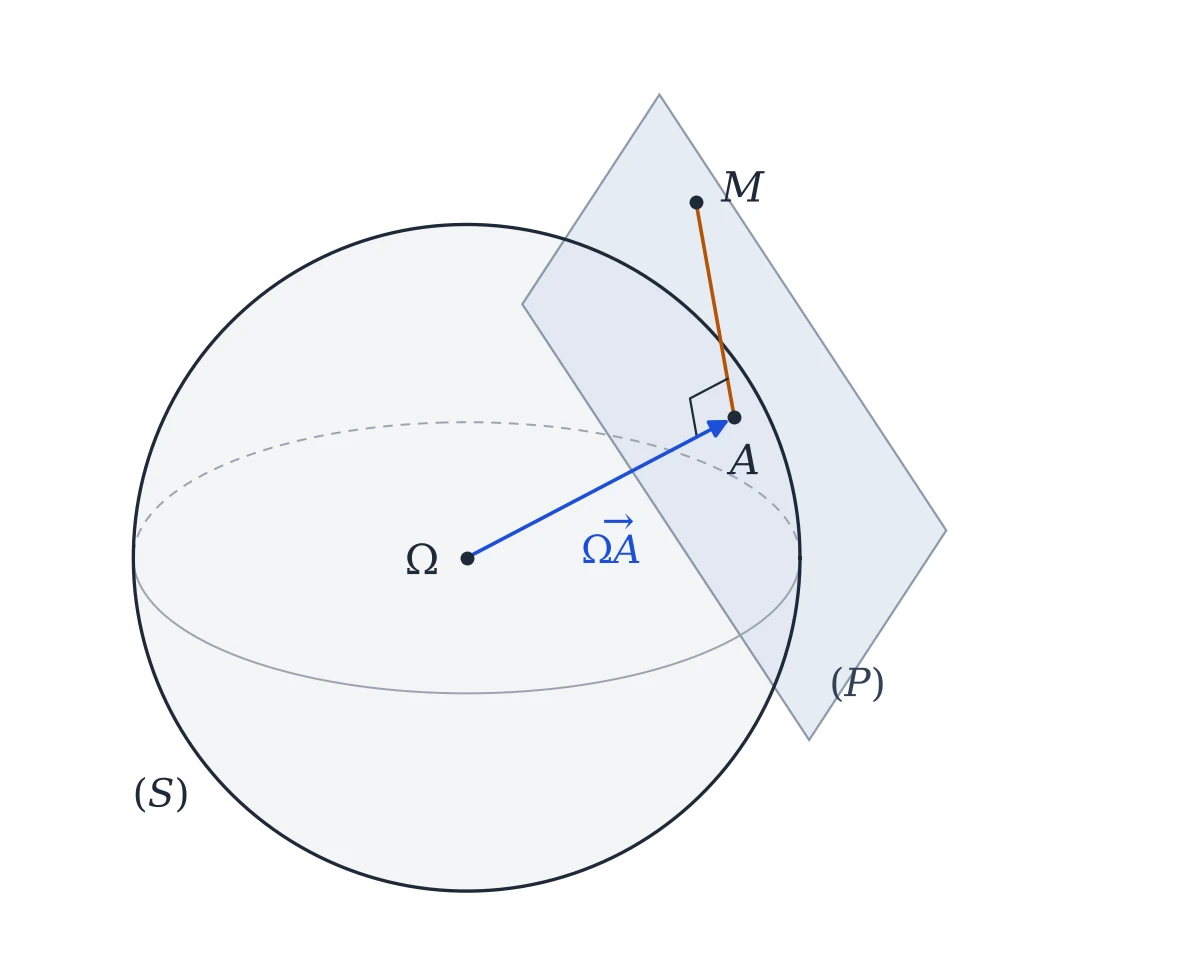
Soit A un point de la sphère S(Ω,R). Le plan tangent à S en A est le plan passant par A et de vecteur normal ΩA :M lui appartient si et seulement si AM⋅ΩA=0.
En effet, ce plan est à la distance ΩA=R de Ω, et A est le projeté de Ω : le théorème précédent donne S∩P={A}.
Le plan tangent en A est perpendiculaire au rayon [ΩA] : pour tout M du plan, AM⋅ΩA=0.
Exemple 9 : équation d’un plan tangent
Reprenons la sphère de l'exemple 6, de centre Ω(2;−1;−3) et de rayon 3, et A(4;0;−1). On a ΩA(2;1;2) et ΩA=4+1+4=3, donc A∈S. Le plan tangent en A a une équation 2x+y+2z+d=0, et 8+0−2+d=0 donne d=−6 :2x+y+2z−6=0. Contrôle : d(Ω,P)=3∣4−1−6−6∣=3=R.
Intersection d’une sphère et d’une droite
On remplace x,y,z par la représentation paramétrique de la droite dans l'équation de la sphère. On obtient une équation du second degré en t : deux solutions donnent deux points communs, une solution double un point de contact (droite tangente), aucune solution aucun point commun.
On peut aussi comparer au rayon R la distance du centre à la droited(Ω,D), calculée avec le produit vectoriel : si d>R, aucun point commun ; si d=R, la droite est tangente à S ; si d<R, elle coupe S en deux points.
Exemple 10 : points communs à une sphère et une droite
Soient S:(x−2)2+(y−2)2+z2=6 (exemple 7) et D:x=t,y=1+t,z=−1+t. En remplaçant :
(t−2)2+(t−1)2+(t−1)2=6⟺3t2−8t=0⟺t(3t−8)=0.
t=0 donne E(0;1;−1) et t=38 donne F(38;311;35) :D coupe S en deux points. Contrôle pour F :94+925+925=6.
Produit vectoriel
Le produit vectoriel associe à deux vecteurs un vecteur orthogonal aux deux. Sa définition utilise l'orientation de l'espace.
Orientation de l’espace et repère orthonormé direct
Un repère orthonormé (O,i,j,k) est direct si un observateur debout le long de k, les pieds en O, qui regarde dans la direction de i, a j à sa gauche (règle du bonhomme d'Ampère). Avec la main droite : le pouce suit i, l'index j, le majeur k. Dans toute la suite, le repère est orthonormé direct.
Définition du produit vectoriel
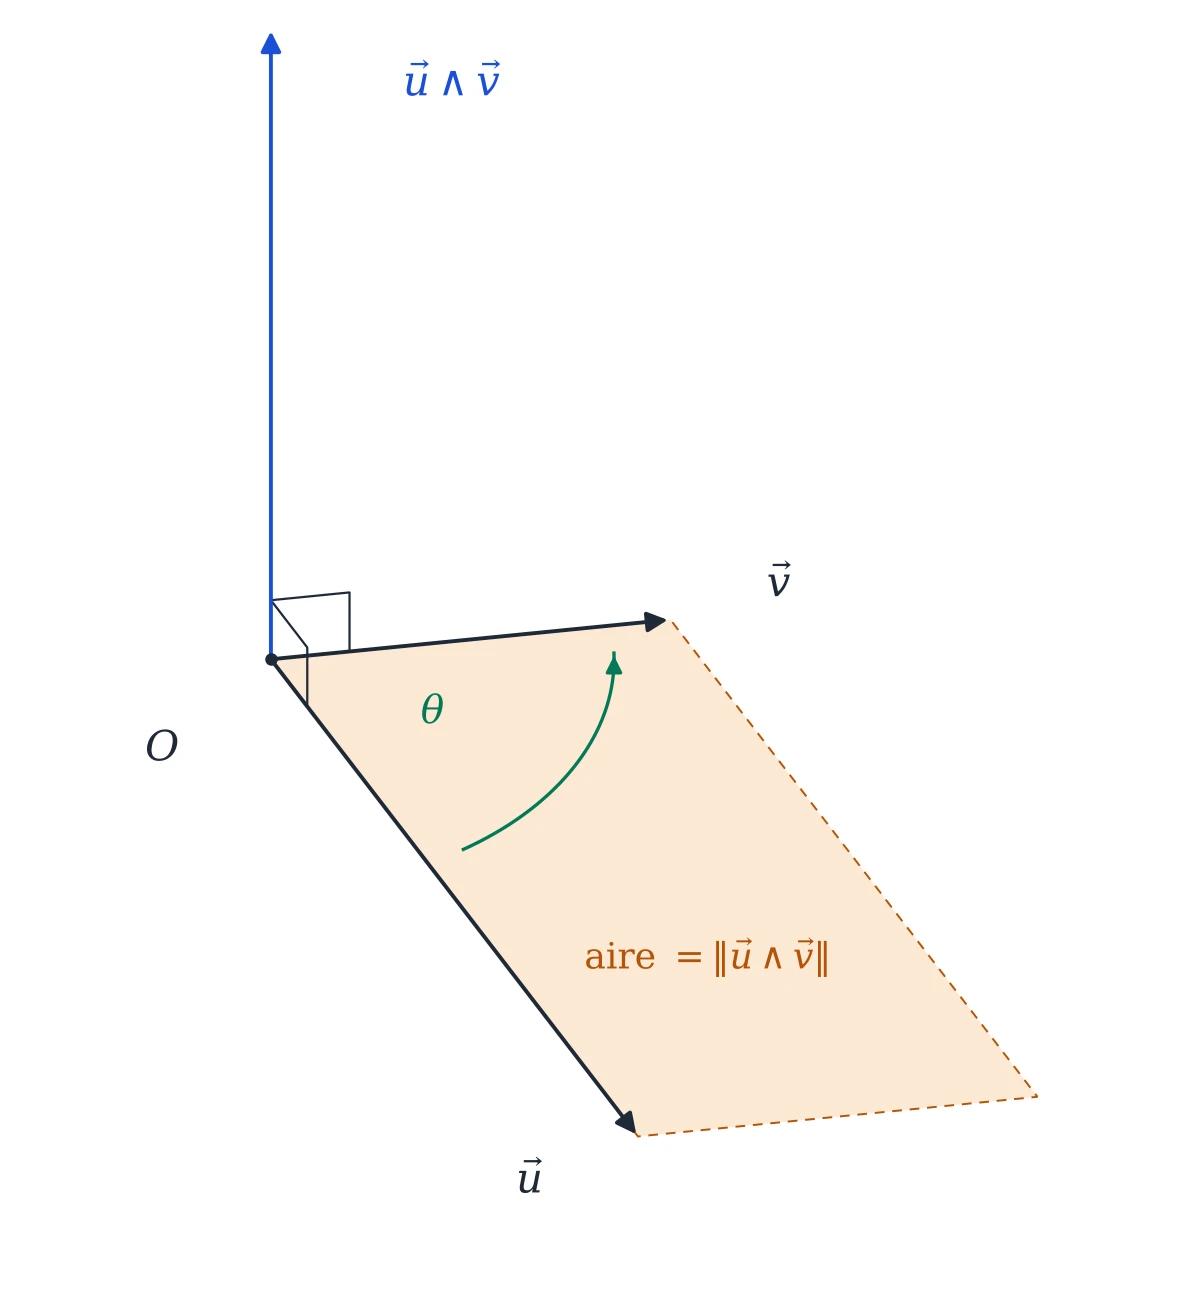
Soient u et v deux vecteurs. Si u et v sont colinéaires, u∧v=0. Sinon, u∧v est le vecteur w tel que :
w est orthogonal à u et à v ;
la base (u,v,w) est directe ;
∥w∥=∥u∥×∥v∥×sinθ, où θ∈]0;π[ est l'angle géométrique de u et v.
u∧v est orthogonal au plan de u et v, orienté pour que (u,v,u∧v) soit direct ; sa norme est l'aire du parallélogramme construit sur u et v.
Propriétés du produit vectoriel
v∧u=−u∧v (antisymétrie) ;
(αu)∧v=α(u∧v) et u∧(v+w)=u∧v+u∧w ;
u∧v=0 si et seulement si u et v sont colinéaires ;
i∧j=k,j∧k=i,k∧i=j.
Coordonnées du produit vectoriel
Si u(x;y;z) et v(x′;y′;z′) dans un repère orthonormé direct, alors
La formule est admise ; elle découle de la bilinéarité et des produits i∧j=k, etc. Contrôle de tout calcul : le résultat doit avoir un produit scalaire nul avec u et avec v.
Attention : le déterminant du milieu est précédé d'un signe moins. L'oublier donne un vecteur faux que le contrôle par le produit scalaire détecte aussitôt.
Exemple 11 : calcul d’un produit vectoriel
Pour u(1;2;−1) et v(3;0;2) :
u∧v=2−102i−1−132j+1230k=4i−5j−6k.
Contrôle : (4;−5;−6)⋅u=4−10+6=0 et (4;−5;−6)⋅v=12+0−12=0.
Applications du produit vectoriel
Trois calculs fréquents dans l'exercice de géométrie de l'examen national reposent sur le produit vectoriel : l'équation du plan (ABC), l'aire d'un triangle et la distance d'un point à une droite.
Vecteur normal au plan défini par trois points
Les points A,B,C sont alignés si et seulement si AB∧AC=0. S'ils ne sont pas alignés, AB∧AC est un vecteur normal au plan (ABC).
Aire d’un triangle
L'aire du triangle ABC vaut 21∥AB∧AC∥ : c'est la moitié de l'aire du parallélogramme construit sur AB et AC, car 21AB×ACsinBAC est la formule de l'aire du triangle.
Exemple 12 : plan et aire d’un triangle
On reprend A(−1;2;0),B(1;4;−1),C(0;0;−2) de l'exemple 1, avec AB(2;2;−1) et AC(1;−2;−2) :
Ce vecteur est non nul : A,B,C ne sont pas alignés. On prend n(2;−1;2), colinéaire au précédent : (ABC):2x−y+2z+d=0, et A donne −2−2+0+d=0, soit d=4. Donc (ABC):2x−y+2z+4=0 ; B et C vérifient l'équation (2−4−2+4=0,0−0−4+4=0).
Aire : 2136+9+36=29. Contrôle : le triangle est rectangle en A avec AB=AC=3, d'où 23×3=29.
Distance d’un point à une droite
Soit D la droite passant par A et dirigée par u. Pour tout point M,d(M,D)=∥u∥∥AM∧u∥.
Démonstration : distance d’un point à une droite
Soit B le point tel que AB=u. Le parallélogramme construit sur AB et AM a pour aire ∥AM∧u∥. Si θ est l'angle de AM et u, cette aire vaut AM×∥u∥×sinθ, et AMsinθ est la hauteur issue de M, c'est-à-dire la distance de M à la droite (AB)=D. On divise par ∥u∥.
Exemple 13 : distance d’un point à une droite
D passe par A(1;1;−2) et est dirigée par u(2;−2;1) ; on cherche la distance de M(0;5;−1) à D. On a AM(−1;4;1) et