Dans un repère orthonormé (O,i,j), le produit scalaire de u(x;y) et v(x′;y′) vaut u⋅v=xx′+yy′, et ∥u∥=x2+y2. Le cercle de centre Ω(a;b) et de rayon r a pour équation (x−a)2+(y−b)2=r2. Par exemple, pour u(4;−1) et v(2;8),u⋅v=8−8=0 : les deux vecteurs sont orthogonaux.
Chapitre du semestre 1 de la 1re année du baccalauréat (sciences expérimentales et sciences mathématiques, option française BIOF), après le barycentre. En sciences expérimentales, il s'intitule « Le produit scalaire et ses applications » ; sa seconde partie est l'étude analytique du cercle. Chaque règle est suivie d'un exemple rédigé. Prérequis du tronc commun : le calcul vectoriel, le déterminant de deux vecteurs et l'équation cartésienne d'une droite.
Sommaire12 parties
Résumé de cours : produit scalaire dans le plan et cercle
Le plan est rapporté à un repère orthonormé direct (O,i,j). Le lien de la première colonne mène à la section qui démontre ou applique la règle.
Au tronc commun, le produit scalaire est défini géométriquement. Si u=OA=0,v=OB et si H est le projeté orthogonal de B sur (OA), alors u⋅v=OA×OH (mesures algébriques sur (OA)). Si les deux vecteurs sont non nuls, u⋅v=∥u∥×∥v∥×cos(u,v) ; sinon u⋅v=0.
Règles de calcul du produit scalaire
u⋅v=v⋅u,(αu)⋅v=α(u⋅v) et u⋅(v+w)=u⋅v+u⋅w (bilinéarité) ;
u⋅u=∥u∥2 ;u et v sont orthogonaux si et seulement si u⋅v=0 ;
Produit scalaire, norme et distance en repère orthonormé
Dans un repère orthonormé, si u(x;y) et v(x′;y′) :
u⋅v=xx′+yy′ et ∥u∥=x2+y2 ;
pour deux points, AB=(xB−xA)2+(yB−yA)2 ;
u⊥v⟺xx′+yy′=0.
Démonstration : expression analytique du produit scalaire
Le repère est orthonormé, donc i⋅i=j⋅j=1 et i⋅j=0. Avec u=xi+yj et v=x′i+y′j, la bilinéarité donne
u⋅v=xx′i⋅i+(xy′+yx′)i⋅j+yy′j⋅j=xx′+yy′.
Avec v=u, on obtient ∥u∥2=x2+y2, puis AB=∥AB∥.
Attention : ces formules supposent un repère orthonormé. Dans un repère quelconque, xx′+yy′ n'est pas le produit scalaire.
Exemple 1 : nature d’un triangle
On donne A(0;−2),B(5;1) et C(−3;3). Alors AB(5;3) et AC(−3;5), donc
AB⋅ACABAC=5×(−3)+3×5=0,=25+9=34,=9+25=34.
Le triangle ABC est rectangle et isocèle en A. Contrôle : BC(−8;2) et BC2=68=AB2+AC2.
Cosinus, sinus et mesure d’un angle orienté
Le produit scalaire donne le cosinus d'un angle orienté de deux vecteurs ; le déterminant en donne le sinus, donc le signe de l'angle.
Cosinus et sinus d’un angle de deux vecteurs
Le repère est orthonormé direct. Si u(x;y) et v(x′;y′) sont non nuls et θ est une mesure de (u,v) :
cosθsinθ=∥u∥×∥v∥xx′+yy′,=∥u∥×∥v∥xy′−yx′.
Justification du sinus : si α est une mesure de (i,u), alors u=∥u∥(cosα;sinα), donc w(−y;x)=∥u∥(cos(α+2π);sin(α+2π)) : w a la même norme que u et (u,w)≡2π[2π], soit (w,u)≡−2π. Par la relation de Chasles, (w,v)≡θ−2π, et les angles associés donnent cos(θ−2π)=sinθ. Donc w⋅v=−yx′+xy′=∥u∥∥v∥sinθ.
Pour l'angle géométrique BAC∈[0;π], le cosinus suffit : il détermine un seul angle de cet intervalle. Le sinus n'est utile que pour l'angle orienté.
Attention : l'ordre compte. det(v,u)=−det(u,v) donne le sinus de (v,u), angle opposé.
Aire d’un triangle avec le déterminant
L'aire du triangle ABC vaut 21AB×AC×sinA, c'est-à-dire A=21det(AB,AC).
Exemple 2 : mesure d’un angle et aire d’un triangle
On donne A(−1;0),B(1;1) et C(−4;1), d'où AB(2;1) et AC(−3;1), de normes 5 et 10, avec 5×10=52.
Donc (AB,AC)≡43π[2π]. Le cosinus seul ne distinguait pas 43π de −43π. L'aire du triangle vaut 21×∣5∣=25.
Vecteur normal et équation cartésienne d’une droite
Vecteur normal à une droite
Un vecteur n non nul est normal à la droite D s'il est orthogonal à un vecteur directeur de D.
Équation d’une droite définie par un point et un vecteur normal
La droite passant par A et de vecteur normal n(a;b) est l'ensemble des points M tels que AM⋅n=0 ; elle a pour équation a(x−xA)+b(y−yA)=0.
Réciproquement, si (a;b)=(0;0), la droite ax+by+c=0 a pour vecteur normal n(a;b) et pour vecteur directeur u(−b;a), car n⋅u=−ab+ba=0.
Attention : dans ax+by+c=0, le vecteur (a;b) est normal, pas directeur. Le vecteur directeur est (−b;a).
Exemple 3 : équation de la médiatrice d’un segment
La médiatrice Δ de [PQ], avec P(−3;2) et Q(1;−4), passe par le milieu I(−1;−1) et admet PQ(4;−6), ou n(2;−3), pour vecteur normal :
M∈Δ⟺2(x+1)−3(y+1)=0⟺2x−3y−1=0.
Contrôle : P et Q donnent −6−6−1=−13 et 2+12−1=13, valeurs opposées : P et Q sont de part et d'autre de Δ (la formule de la distance, plus bas, montrera qu'ils en sont à la même distance). La hauteur d'un triangle s'obtient de la même façon, avec le côté opposé comme vecteur normal.
Droites parallèles et droites perpendiculaires
Soient D:ax+by+c=0 et D′:a′x+b′y+c′=0, de vecteurs normaux n(a;b) et n′(a′;b′).
D∥D′⟺n et n′ colinéaires ⟺ab′−a′b=0.
D⊥D′⟺n⋅n′=0⟺aa′+bb′=0.
Exemple 4 : droites perpendiculaires ou parallèles
On reprend Δ:2x−3y−1=0.
D1:3x+2y+4=0 : 2×3+(−3)×2=0, donc D1⊥Δ.
D2:−4x+6y+5=0 : 2×6−(−4)×(−3)=0, donc D2∥Δ. Elles sont distinctes, car −2×(2x−3y−1)=−4x+6y+2 et 2=5.
Distance d’un point à une droite
La distance de A à la droite D est la distance AH, où H est le projeté orthogonal de A sur D : c'est la plus petite des distances AM,M∈D, car AM2=AH2+HM2.
Formule de la distance d’un point à une droite
Si D:ax+by+c=0 et A(xA;yA), alors
d(A,D)=a2+b2∣axA+byA+c∣.
Démonstration : distance d’un point à une droite
Soit H le projeté orthogonal de A sur D. Les vecteurs HA et n(a;b) sont colinéaires, donc HA⋅n=AH×∥n∥. Comme H∈D,axH+byH=−c, et
HA⋅n=a(xA−xH)+b(yA−yH)=axA+byA+c.
On divise par ∥n∥=a2+b2.
Exemple 5 : distance et projeté orthogonal
Distance de K(−1;−3) à D:x−3y+2=0 :
d(K,D)=1+9∣−1+9+2∣=1010=10.
Contrôle par le projeté : H vérifie KH=tn avec n(1;−3), soit H(−1+t;−3−3t). L'équation de D donne 10t+10=0, donc t=−1,H(−2;0) et KH=∥n∥=10.
La distance de deux droites parallèles est la distance d'un point quelconque de l'une à l'autre.
Étude analytique du cercle : équation cartésienne
Cercle défini par son centre et son rayon
Le cercle C(Ω,r) de centre Ω(a;b) et de rayon r>0 est l'ensemble des points M tels que ΩM=r. Deux longueurs positives sont égales si et seulement si leurs carrés le sont, donc C a pour équation (x−a)2+(y−b)2=r2.
Exemple 6 : cercle de centre donné passant par un point
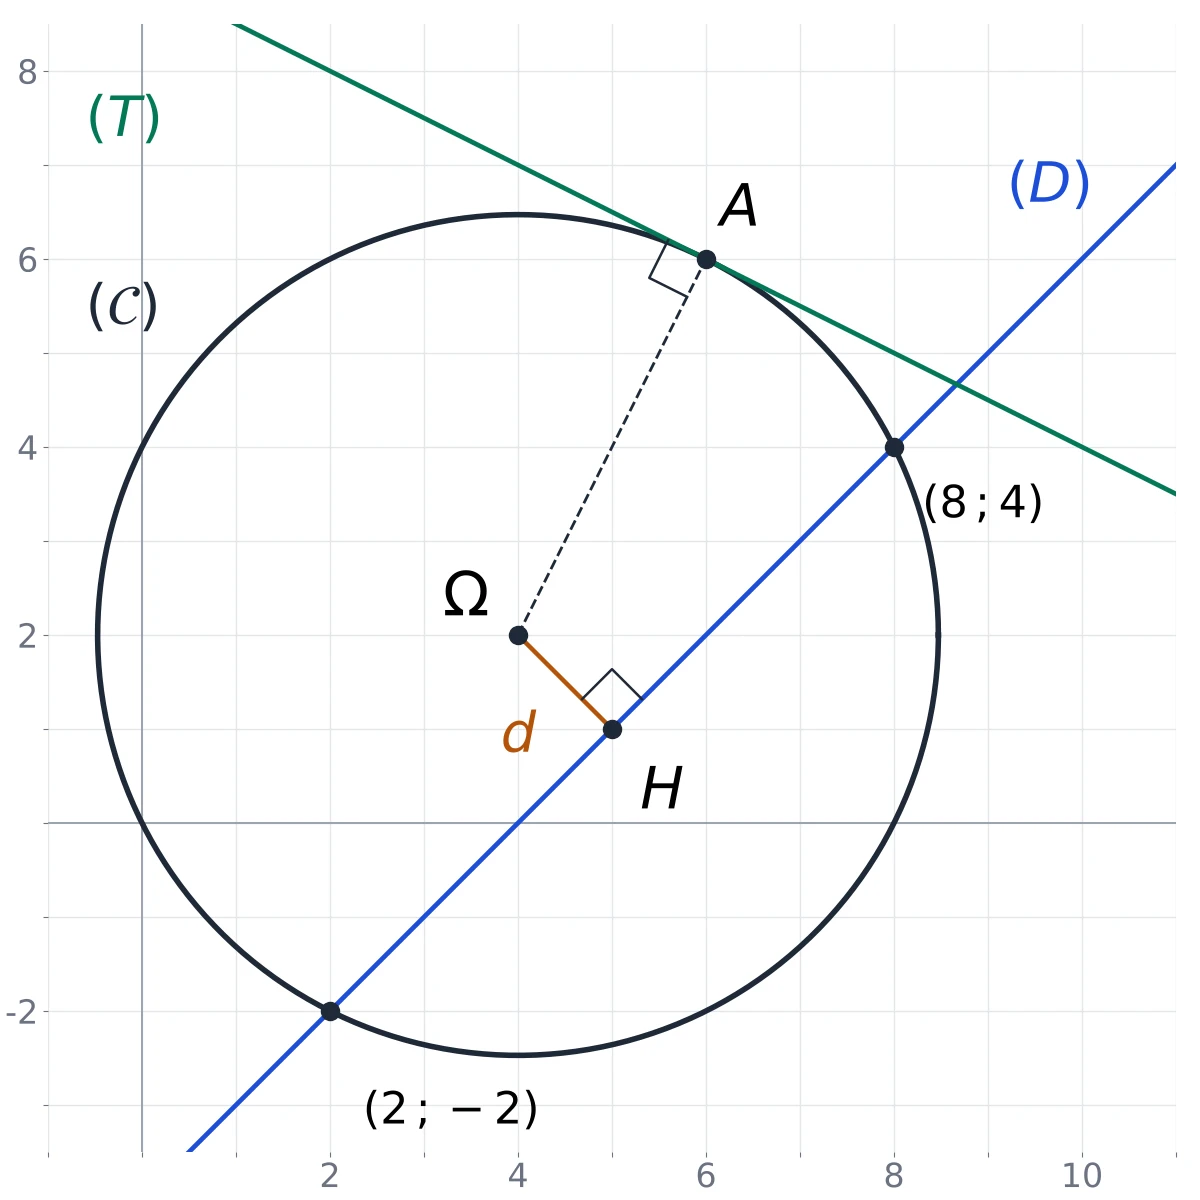
Le cercle C de centre Ω(4;2) passant par A(6;6) a pour rayon r=ΩA=4+16=25. Son équation est (x−4)2+(y−2)2=20, soit, développée, x2+y2−8x−4y=0 : ce cercle passe par l'origine.
Cercle de diamètre un segment
Soient A et B deux points distincts. Le cercle de diamètre [AB] est l'ensemble des points M tels que MA⋅MB=0.
Preuve : si I est le milieu de [AB],MA⋅MB=(MI+IA)⋅(MI−IA)=MI2−IA2, nul si et seulement si MI=IA=2AB.
Plus généralement, MA⋅MB=k⟺MI2=k+4AB2 : selon le signe de k+4AB2, on obtient un cercle de centre I, le seul point I ou l'ensemble vide. Ces ensembles de points se traitent aussi avec le barycentre.
Exemple 7 : équation du cercle de diamètre donné
Avec E(−1;−4) et F(1;4), la condition ME⋅MF=0 s'écrit
(x+1)(x−1)+(y+4)(y−4)=0⟺x2+y2=17.
C'est le cercle de centre O, milieu de [EF], et de rayon 17 ; on contrôle que EF=4+64=217.
Reconnaître un cercle à partir d’une équation développée
Soit (E) l'ensemble des points M(x;y) tels que x2+y2−2ax−2by+c=0, et k=a2+b2−c.
Si k>0 :(E) est le cercle de centre Ω(a;b) et de rayon k.
Si k=0 :(E)={Ω}.
Si k<0 :(E)=∅.
Sous la forme x2+y2+αx+βy+γ=0 : centre (−2α;−2β), cercle si et seulement si α2+β2−4γ>0, rayon 21α2+β2−4γ.
Démonstration : les trois cas de l’équation développée
On complète les carrés, comme pour la forme canonique d'un trinôme : x2−2ax=(x−a)2−a2 et y2−2by=(y−b)2−b2. L'équation équivaut à (x−a)2+(y−b)2=k, c'est-à-dire ΩM2=k. Un carré de distance est positif : si k<0, aucun point ; si k=0,M=Ω ; si k>0,ΩM=k.
Attention : la méthode exige que x2 et y2 aient le même coefficient 1. On divise 3x2+3y2+⋯=0 par 3 ; une équation avec x2+2y2 ou un terme en xy n'est pas celle d'un cercle.
Exemple 8 : centre et rayon, point ou ensemble vide
Soit (Γ):x2+y2+6x−8y+9=0. Ici a=−3,b=4,c=9 :
(x+3)2−9+(y−4)2−16+9=0⟺(x+3)2+(y−4)2=16.
(Γ) est le cercle de centre (−3;4) et de rayon 4. Avec +25 à la place de +9,k=0 : le seul point (−3;4) ; avec +30,k=−5 : l'ensemble vide.
Cercle passant par trois points non alignés
Son centre est le point de concours des médiatrices du triangle. En pratique, on cherche α,β,γ tels que les trois points vérifient x2+y2+αx+βy+γ=0 : un système de trois équations du premier degré.
Exemple 9 : cercle passant par trois points
Pour U(−1;6),V(1;4) et W(−3;0), non alignés car det(UV,UW)=2×(−6)−(−2)×(−2)=−16=0, les trois conditions s'écrivent
⎩⎨⎧−α+6β+γα+4β+γ−3α+γ=−37=−17=−9
La différence des deux premières donne α−β=10, celle de la première et de la troisième α+3β=−14. D'où β=−6,α=4,γ=3 : le cercle x2+y2+4x−6y+3=0, soit (x+2)2+(y−3)2=10, de centre (−2;3) et de rayon 10. Contrôle : W donne 9−12+3=0.
Représentation paramétrique d’un cercle
Paramétrage par le cosinus et le sinus
Le cercle de centre Ω(a;b) et de rayon r est l'ensemble des points M(x;y) tels que
{xy=a+rcosθ=b+rsinθθ∈R.
En effet, M est sur le cercle si et seulement si r1ΩM est un vecteur de norme 1, donc de coordonnées (cosθ;sinθ) pour un réel θ. Dans l'autre sens, cos2θ+sin2θ=1 donne (x−a)2+(y−b)2=r2. Il suffit de prendre θ∈[0;2π[ pour décrire tout le cercle une fois ; un intervalle plus court ne donne qu'un arc.
Exemple 10 : de l’équation au paramétrage, et retour
Le cercle (Γ) de l'exemple 8 se paramètre par x=−3+4cosθ,y=4+4sinθ,θ∈R. Inversement, l'ensemble des points x=−5+3cost,y=2+3sint,t∈R, vérifie (x+5)2+(y−2)2=9cos2t+9sin2t=9 : c'est le cercle de centre (−5;2) et de rayon 3 ; t=2π donne son point (−5;5).
Position relative d’une droite et d’un cercle
Position d’une droite par rapport à un cercle
Soient C(Ω,r), une droite D,d=d(Ω,D) et H le projeté orthogonal de Ω sur D.
Si d>r :D et C n'ont aucun point commun.
Si d=r :D∩C={H} ;D est tangente à C en H.
Si d<r :D coupe C en deux points, symétriques par rapport à H.
d(Ω,D)=2<25 : D est sécante. d(Ω,T)=25 :T est tangente en A.
Démonstration : position d’une droite et d’un cercle
Pour M∈D, le triangle ΩHM est rectangle en H, donc ΩM2=d2+HM2. Ainsi M∈C⟺HM2=r2−d2. Si r2−d2<0, aucun point ; s'il est nul, M=H ; s'il est positif, les deux points de D situés à la distance r2−d2 de H.
Exemple 11 : droite sécante et points d’intersection
On reprend C:(x−4)2+(y−2)2=20 et D:x−y−4=0. D'abord d(Ω,D)=2∣4−2−4∣=2<25 : deux points communs. On remplace y par x−4 :
(x−4)2+(x−6)2=20⟺2x2−20x+32=0⟺2(x−2)(x−8)=0.
Les points communs sont (2;−2) et (8;4) ; leur milieu (5;1) est bien le projeté H. Contrôle par la démonstration : la corde mesure 2r2−d2=218=62, et 62+62=62.
Tangente à un cercle en un point
Soit A un point du cercle C(Ω,r). La tangente T à C en A est la droite passant par A et de vecteur normal ΩA :M∈T⟺ΩA⋅AM=0.
Démonstration : équation de la tangente
La droite T passe par A et est perpendiculaire à (ΩA) :A est donc le projeté orthogonal de Ω sur T, et d(Ω,T)=ΩA=r. Le théorème précédent donne T∩C={A}. Avec Ω(a;b), l'équation s'écrit (xA−a)(x−xA)+(yA−b)(y−yA)=0.
Exemple 12 : équation d’une tangente
Le point A(6;6) est sur C (exemple 6) et ΩA(2;4). La tangente en A a pour équation 2(x−6)+4(y−6)=0, soit x+2y−18=0. Contrôle : d(Ω,T)=5∣4+4−18∣=510=25=r.
Tangentes de direction donnée ou issues d’un point extérieur
Tangentes parallèles à D:ax+by+c=0 : elles s'écrivent ax+by+c′=0, et l'on cherche c′ tel que d(Ω,D′)=r ; il y en a toujours deux.
Tangentes passant par un point E extérieur au cercle : le point de contact T(x;y) vérifie l'équation du cercle et ΩT⋅TE=0. On peut aussi écrire une droite passant par E de coefficient directeur m et imposer la distance r, sans oublier la droite parallèle à l'axe des ordonnées.
Attention : la condition est ΩA⋅AM=0, pas ΩA⋅ΩM=0, qui décrit la droite parallèle à T passant par le centre.
Intérieur d’un cercle et régionnement du plan
Disque fermé et extérieur d’un cercle
Le disque fermé de centre Ω(a;b) et de rayon r est l'ensemble des points tels que ΩM≤r, soit (x−a)2+(y−b)2≤r2. L'inégalité (x−a)2+(y−b)2>r2 décrit l'extérieur du cercle.
Avec le régionnement du plan par une droite, on résout graphiquement des systèmes d'inéquations du second degré à deux inconnues.
Exemple 13 : résolution graphique d’un système d’inéquations
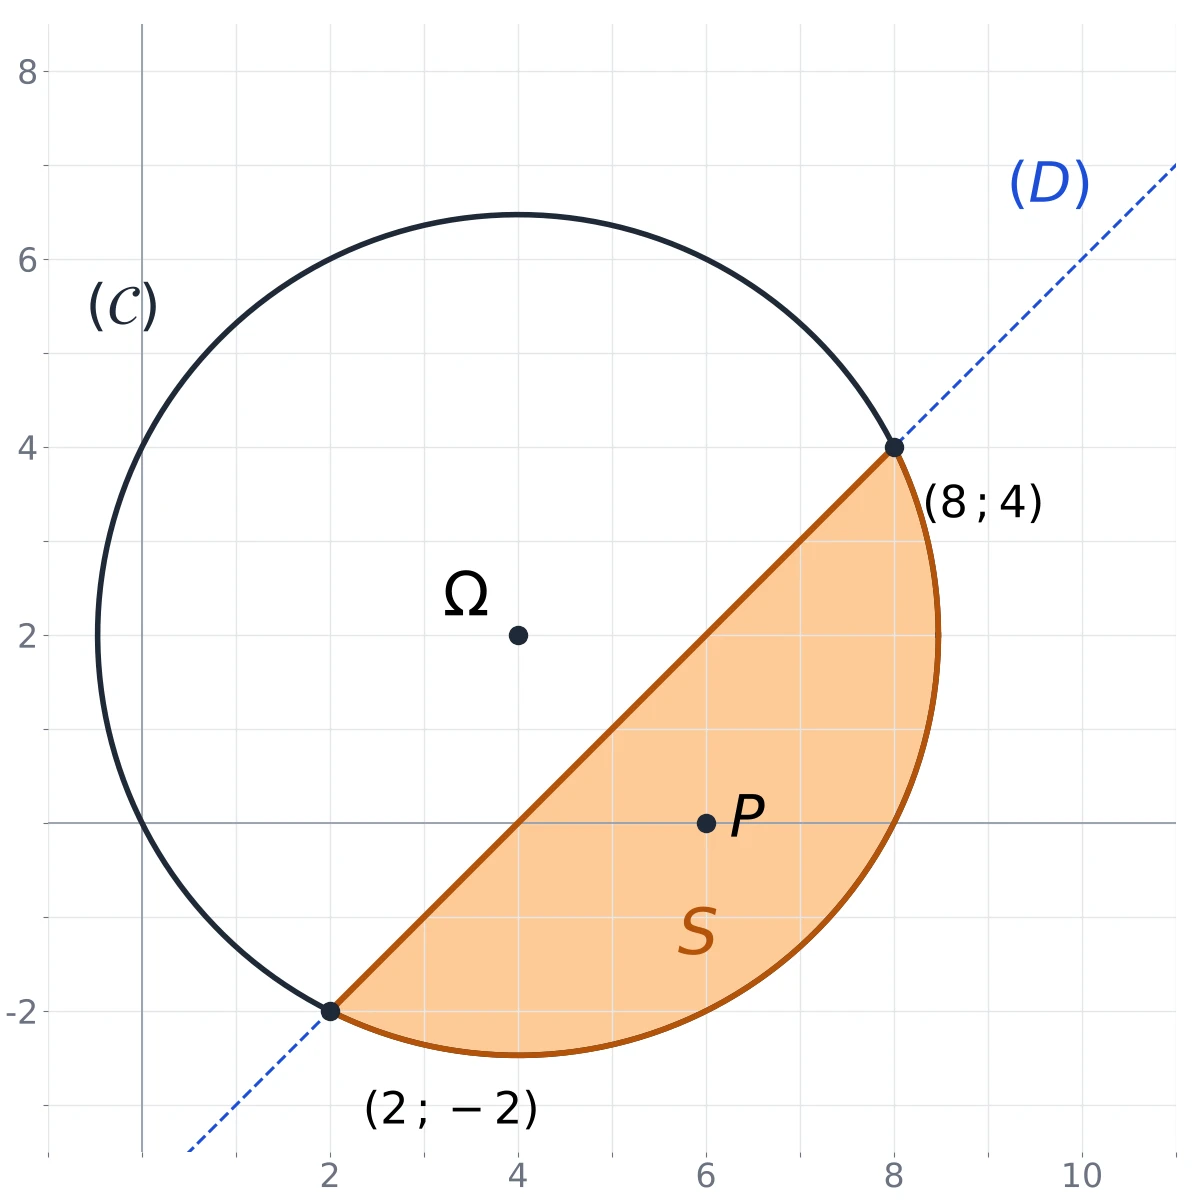
On cherche l'ensemble S des points tels que x2+y2−8x−4y≤0 et x−y−4≥0. La première inéquation décrit le disque fermé de C (exemple 6). Pour la seconde, le centre donne 4−2−4=−2<0 : le demi-plan fermé limité par D ne contient pas Ω.S est la partie du disque située du côté de D opposé au centre, limitée par la corde d'extrémités (2;−2) et (8;4). Contrôle avec P(6;0) :36+0−48−0=−12≤0 et 6−0−4=2≥0, donc P∈S.
L'ensemble S, en orange, avec son bord : partie du disque où x−y−4≥0.
Sciences maths : inégalités de Cauchy-Schwarz et triangulaire
Cette partie figure au programme des sciences mathématiques seulement.
Inégalités de Cauchy-Schwarz et triangulaire
Pour tous vecteurs u et v du plan :
∣u⋅v∣≤∥u∥×∥v∥, avec égalité si et seulement si u et v sont colinéaires ;
∥u+v∥≤∥u∥+∥v∥.
Démonstration : inégalité de Cauchy-Schwarz
Avec u(x;y) et v(x′;y′), le développement des deux membres donne l'identité
(x2+y2)(x′2+y′2)=(xx′+yy′)2+(xy′−yx′)2,
soit ∥u∥2∥v∥2=(u⋅v)2+det(u,v)2≥(u⋅v)2. Les deux membres sont positifs : on prend les racines carrées. L'égalité équivaut à det(u,v)=0, c'est-à-dire à la colinéarité. Ensuite ∥u+v∥2=∥u∥2+2u⋅v+∥v∥2≤(∥u∥+∥v∥)2, d'où l'inégalité triangulaire.
Exemple 14 : une inégalité entre réels
Pour tous réels a et b, avec u(1;2) et v(a;b) :(a+2b)2≤5(a2+b2). L'égalité a lieu si et seulement si 1×b−2×a=0, soit b=2a. Contrôle : a=1,b=2 donne 25=5×5.