Le produit scalaire de deux vecteurs de l'espace se calcule dans un plan qui les contient. En repère orthonormé, pour u(x;y;z) et v(x′;y′;z′),u⋅v=xx′+yy′+zz′ : ainsi u(2;−3;1) et v(4;3;1) sont orthogonaux, car 8−9+1=0. Ce produit donne le vecteur normal n(a;b;c)=0 du plan ax+by+cz+d=0, la distance d'un point à un plan et la sphère (x−x0)2+(y−y0)2+(z−z0)2=R2 de centre Ω(x0;y0;z0) et de rayon R>0.
Résumé de cours : produit scalaire dans l’espace et sphère
Sauf dans la première ligne, le repère est orthonormé ; u(x;y;z),v(x′;y′;z′). Dans les lignes sur la sphère, S a pour centre Ω(x0;y0;z0) et pour rayon R>0.
Définition par un plan contenant les deux vecteurs
Soient u,v deux vecteurs de l'espace et A un point ; on place B et C tels que u=AB et v=AC. Les points A,B,C sont dans au moins un plan P. Le produit scalaire u⋅v est celui de AB et AC calculé dans P. Il ne dépend ni de A ni du plan choisi : la polarisation donne u⋅v=21(∥u+v∥2−∥u∥2−∥v∥2), qui ne fait intervenir que des longueurs.
Les formules du plan restent donc valables : si u et v sont non nuls et si θ∈[0;π] est la mesure de l'angle géométrique BAC,u⋅v=∥u∥∥v∥cosθ. Pour A=B, si H est le projeté orthogonal de C sur (AB),AB⋅AC=AB⋅AH. Si l'un des vecteurs est nul, u⋅v=0.
Règles de calcul et orthogonalité dans l’espace
On admet que les règles du plan restent vraies : u⋅v=v⋅u,(αu)⋅v=α(u⋅v), u⋅(v+w)=u⋅v+u⋅w, pour tous vecteurs u,v,w, coplanaires ou non.
u⋅u=∥u∥2,∥u+v∥2=∥u∥2+2u⋅v+∥v∥2 et (u+v)⋅(u−v)=∥u∥2−∥v∥2.
u et v sont orthogonaux lorsque u⋅v=0 ; le vecteur nul est orthogonal à tout vecteur. Deux droites sont orthogonales lorsque leurs vecteurs directeurs le sont, même si elles n'ont aucun point commun.
Exemple 1 : arêtes opposées d’un tétraèdre régulier
ABCD est un tétraèdre régulier d'arête a : ses quatre faces sont des triangles équilatéraux. Dans le plan (ABC),AB⋅AC=a×a×cos3π=2a2 ; de même, AB⋅AD=2a2. Par la relation de Chasles et la bilinéarité :
AB⋅CD=AB⋅(AD−AC)=2a2−2a2=0.
Les droites (AB) et (CD) sont orthogonales, bien qu'elles ne soient pas coplanaires.
Attention : dans l'espace, l'angle de deux vecteurs est un angle géométrique, de mesure dans [0;π]. On ne parle pas d'angle orienté, et le signe de u⋅v indique seulement si l'angle est aigu ou obtus.
Base orthonormée et expression analytique
Base orthonormée et repère orthonormé de l’espace
Une base (i,j,k) est orthonormée lorsque ∥i∥=∥j∥=∥k∥=1 et que les trois vecteurs sont orthogonaux deux à deux. Un repère (O,i,j,k) est orthonormé lorsque sa base l'est. Exemple : pour un cube ABCDEFGH d'arête 1, le repère (A,AB,AD,AE).
Produit scalaire, norme et distance en coordonnées
Dans un repère orthonormé, pour u(x;y;z),v(x′;y′;z′) et deux points A,B :
u⋅v=xx′+yy′+zz′ et ∥u∥=x2+y2+z2 ;
AB=∥AB∥, soit AB2=(xB−xA)2+(yB−yA)2+(zB−zA)2;
u⊥v⟺xx′+yy′+zz′=0.
Démonstration : expression analytique dans l’espace
La base est orthonormée : i⋅i=j⋅j=k⋅k=1 et i⋅j=j⋅k=i⋅k=0. En développant (xi+yj+zk)⋅(x′i+y′j+z′k) par bilinéarité, on obtient neuf termes ; les six termes croisés contiennent un produit nul, et il reste xx′+yy′+zz′. Avec v=u, on obtient ∥u∥2=x2+y2+z2, puis AB=∥AB∥.
Exemple 2 : mesure d’un angle dans l’espace
On donne A(1;−2;0),B(3;4;9) et C(7;−8;7). Alors AB(2;6;9) et AC(6;−6;7), donc
D'où cosBAC=12139 et BAC≈71,2∘. Contrôle par Al-Kashi : BC(4;−12;−2) donne BC2=164, et AB2+AC2−2×39=121+121−78=164.
Attention : la formule xx′+yy′+zz′ exige un repère orthonormé. Dans le repère (A,AB,AC,AD) d'un tétraèdre régulier, AB(1;0;0) et AC(0;1;0) : la formule donnerait 0, alors que AB⋅AC=2a2=0.
Vecteur normal et plan défini par un point et un vecteur normal
Vecteur normal : définition et critère
Un vecteur n=0 est normal au plan P s'il est orthogonal à tout vecteur MN avec M et N dans P. Critère : si u et v sont non colinéaires et dirigent P=P(A,u,v), alors un vecteur non nul n est normal à P si et seulement si n⋅u=0 et n⋅v=0.
Démonstration : critère du vecteur normal
Si n est normal, il est orthogonal à u=AB et à v=AC, où B et C sont dans P. Réciproquement, supposons n=0 et n⋅u=n⋅v=0. Pour M,N dans P, la caractérisation vectorielle du plan donne AM=αu+βv et AN=α′u+β′v, donc MN=(α′−α)u+(β′−β)v, et par bilinéarité n⋅MN=0.
Plan défini par un point et un vecteur normal
Le repère est orthonormé ; A(xA;yA;zA) est un point et n(a;b;c)=0.
Pour tout réel k, l'ensemble des points M tels que n⋅AM=k est un plan de vecteur normal n.
Pour k=0, c'est l'unique plan passant par A et de vecteur normal n :a(x−xA)+b(y−yA)+c(z−zA)=0.
Réciproquement, si (a,b,c)=(0,0,0), le plan d'équation ax+by+cz+d=0 admet n(a;b;c) pour vecteur normal, et ses vecteurs normaux sont les vecteurs tn,t=0.
Démonstration : équation d’un plan par un vecteur normal
En coordonnées, n⋅AM=k s'écrit ax+by+cz+d=0 avec d=−(axA+byA+czA)−k et (a,b,c)=(0,0,0) : c'est un plan. Si M et N vérifient ax+by+cz+d=0, la différence des deux égalités donne a(xN−xM)+b(yN−yM)+c(zN−zM)=0, c'est-à-dire n⋅MN=0 :n est normal à ce plan. Pour k=0, le plan obtenu E passe par A. Si P′ est un plan passant par A et de vecteur normal n, chacun de ses points vérifie n⋅AM=0, donc P′⊂E. Trois points non alignés de P′ sont alors dans E, d'où P′=E. Enfin, tout vecteur tn (t=0) est normal. Un vecteur normal n′ donne une deuxième équation du même plan ; une équation étant définie à un facteur non nul près, n′=tn.
Exemple 3 : un vecteur normal, deux plans parallèles
Le plan P passe par A(1;2;−1) et il est dirigé par u(2;3;0) et v(0;3;1), non colinéaires. Le vecteur n(3;−2;6) vérifie n⋅u=6−6+0=0 et n⋅v=0−6+6=0 : il est normal à P. Donc P :3(x−1)−2(y−2)+6(z+1)=0, soit 3x−2y+6z+7=0. L'ensemble des points M tels que n⋅AM=14 est le plan 3x−2y+6z+7−14=0, soit 3x−2y+6z−7=0, parallèle à P.
Parallélisme et orthogonalité de droites et de plans
Positions de deux plans par leurs vecteurs normaux
Soient P et P′ deux plans de vecteurs normaux n et n′.
P et P′ sont parallèles si et seulement si n et n′ sont colinéaires : c'est le critère des coefficients proportionnels, puisque (a,b,c) est un vecteur normal.
P et P′ sont perpendiculaires (l'un contient une droite orthogonale à l'autre) si et seulement si n⋅n′=0.
Droite orthogonale à un plan
La droite D(B,w) est orthogonale au plan P lorsque w est normal à P. D'après le critère, cela revient à l'orthogonalité à deux droites sécantes de P.
D⊥P si et seulement si w et n sont colinéaires ; la droite passant par B et orthogonale à P est D(B,n) :x=xB+at,y=yB+bt,z=zB+ct.
D∥P si et seulement si w⋅n=0 : avec w(α;β;γ) et n(a;b;c), c'est le critère de la position d'une droite et d'un plan, aα+bβ+cγ=0, lu comme un produit scalaire.
Justification de la perpendicularité. Si P contient une droite Δ orthogonale à P′, sa direction est colinéaire à n′ et elle est dans P, donc n⋅n′=0. Réciproquement, si n⋅n′=0, la droite passant par un point A de P et dirigée par n′ est parallèle à P et contient A : elle est contenue dans P, et elle est orthogonale à P′.
Exemple 4 : plans perpendiculaires et droite orthogonale à un plan
On reprend P :3x−2y+6z+7=0 et l'on pose Q :2x+6y+z−5=0. Comme (3;−2;6)⋅(2;6;1)=6−12+6=0, les plans sont perpendiculaires. La droite Δ passant par B(2;0;6) et orthogonale à P est x=2+3t,y=−2t,z=6+6t,t∈R. Sa direction n est orthogonale au vecteur normal de Q :Δ est parallèle à Q, et strictement, car B donne 4+0+6−5=5=0.
Distance d’un point à un plan et projeté orthogonal
Projeté orthogonal et formule de la distance
Soit P :ax+by+cz+d=0, avec (a,b,c)=(0,0,0), dans un repère orthonormé, et M0(x0;y0;z0). La droite passant par M0 et orthogonale à P coupe P en un seul point H, le projeté orthogonal de M0 sur P. Pour tout M∈P,M0M⩾M0H, avec égalité seulement pour M=H. Cette plus petite distance est la distance de M0 à P :
d(M0,P)=M0H=a2+b2+c2∣ax0+by0+cz0+d∣.
Démonstration : formule de la distance à un plan
Le point de paramètre t de la droite D(M0,n) est dans P si et seulement si (a2+b2+c2)t+(ax0+by0+cz0+d)=0. Comme a2+b2+c2=0, il y a une seule solution t0=−a2+b2+c2ax0+by0+cz0+d, d'où H. Alors M0H=t0n et M0H=∣t0∣∥n∥, ce qui donne la formule. Pour M∈P,HM est orthogonal à n, donc à M0H, et M0M2=M0H2+HM2⩾M0H2.
Exemple 5 : distance et projeté orthogonal d’un point
Pour B(2;0;6) et P :3x−2y+6z+7=0 de l'exemple 3 :
d(B,P)=9+4+36∣6−0+36+7∣=749=7.
Le projeté H est sur la droite Δ de l'exemple 4 : 3(2+3t)−2(−2t)+6(6+6t)+7=49+49t=0 donne t=−1, donc H(−1;2;0). Contrôle : HB(3;−2;6) a pour norme 7.
Attention : on divise par a2+b2+c2, pas par a2+b2+c2, et l'on garde la valeur absolue : une distance n'est jamais négative.
Sphère : équation cartésienne et représentation paramétrique
Définition et équation cartésienne d’une sphère
Soit Ω un point et R>0. La sphère S(Ω,R) est l'ensemble des points M tels que ΩM=R. Dans un repère orthonormé, avec Ω(x0;y0;z0),M∈S⟺ΩM2=R2, soit (x−x0)2+(y−y0)2+(z−z0)2=R2.
Équation développée d’une sphère : les trois cas
Soient a,b,c,d des réels et E l'ensemble des points M(x;y;z) tels que x2+y2+z2+ax+by+cz+d=0. On pose s=a2+b2+c2−4d.
Si s>0,E est la sphère de centre Ω(−2a;−2b;−2c) et de rayon 2s.
Si s=0,E={Ω} ; si s<0,E est vide.
Démonstration : forme canonique de l’équation développée
On complète les carrés : x2+ax=(x+2a)2−4a2, et de même en y et en z. L'équation équivaut à ΩM2=4s. Un carré de longueur est positif ou nul : si s>0, c'est ΩM=2s ; si s=0,M=Ω ; si s<0, aucun point ne convient.
Exemple 6 : centre et rayon à partir d’une équation développée
Soit S :x2+y2+z2−6x+2y+8z+1=0. On complète les carrés :
C'est la sphère de centre Ω(3;−1;−4) et de rayon 5. Contrôle avec la formule : s=36+4+64−4=100 et 2100=5.
Attention : une équation de la forme x2+y2+z2+ax+by+cz+d=0 n'est pas toujours une sphère. Par exemple x2+y2+z2+2x−6y+11=0 s'écrit (x+1)2+(y−3)2+z2=−1 : l'ensemble est vide.
Sphère de diamètre donné et produit scalaire nul
Soient A et B deux points distincts. L'ensemble des points M tels que MA⋅MB=0 est la sphère de diamètre [AB], de centre le milieu I de [AB] et de rayon 2AB.
Démonstration : produit scalaire nul et diamètre
Avec IB=−IA :MA⋅MB=(MI+IA)⋅(MI−IA)=MI2−IA2. Donc MA⋅MB=0 si et seulement si MI=IA=2AB.
Exemple 7 : une sphère définie par un diamètre
Pour A(0;5;−1) et B(4;−1;3),MA⋅MB=0 s'écrit x(x−4)+(y−5)(y+1)+(z+1)(z−3)=0, soit
x2+y2+z2−4x−4y−2z−8=0.
Ici s=16+16+4+32=68 : centre (2;2;1), le milieu I de [AB], et rayon 268=17. Contrôle : AB(4;−6;4) et 2AB=268.
Représentation paramétrique d’une sphère
Dans un repère orthonormé, la sphère de centre Ω(x0;y0;z0) et de rayon R>0 est l'ensemble des points M(x;y;z) tels qu'il existe θ∈R et φ∈[0;π] avec
⎩⎨⎧x=x0+Rsinφcosθy=y0+Rsinφsinθz=z0+Rcosφ.
Démonstration : représentation paramétrique d’une sphère
Un tel point vérifie (x−x0)2+(y−y0)2+(z−z0)2=R2sin2φ(cos2θ+sin2θ)+R2cos2φ=R2. Réciproquement, soit M∈S. Comme (z−z0)2⩽(x−x0)2+(y−y0)2+(z−z0)2=R2, le réel Z=Rz−z0 est dans [−1;1], donc Z=cosφ pour un φ∈[0;π], et sinφ⩾0. Alors (x−x0)2+(y−y0)2=R2sin2φ. Si sinφ=0, le point de coordonnées (Rsinφx−x0;Rsinφy−y0) est sur le cercle trigonométrique, et le paramétrage par le cosinus et le sinus fournit θ. Si sinφ=0,x=x0,y=y0, et tout θ convient.
Exemple 8 : paramétrer la sphère de l’exemple 6
La sphère de centre Ω(3;−1;−4) et de rayon 5 admet la représentation x=3+5sinφcosθ, y=−1+5sinφsinθ, z=−4+5cosφ. Pour θ=2π et φ=3π, on obtient M(3;−1+253;−23). Contrôle dans l'équation : 0+475+425=25.
Sphère et plan : section et plan tangent
Méthode : position d’un plan et d’une sphère
Soit S de centre Ω et de rayon R,P un plan, H le projeté orthogonal de Ω sur P et d=ΩH=d(Ω,P). On compare d à R :
si d>R,P∩S=∅ ;
si d=R,P∩S={H} : le plan est tangent à la sphère en H ;
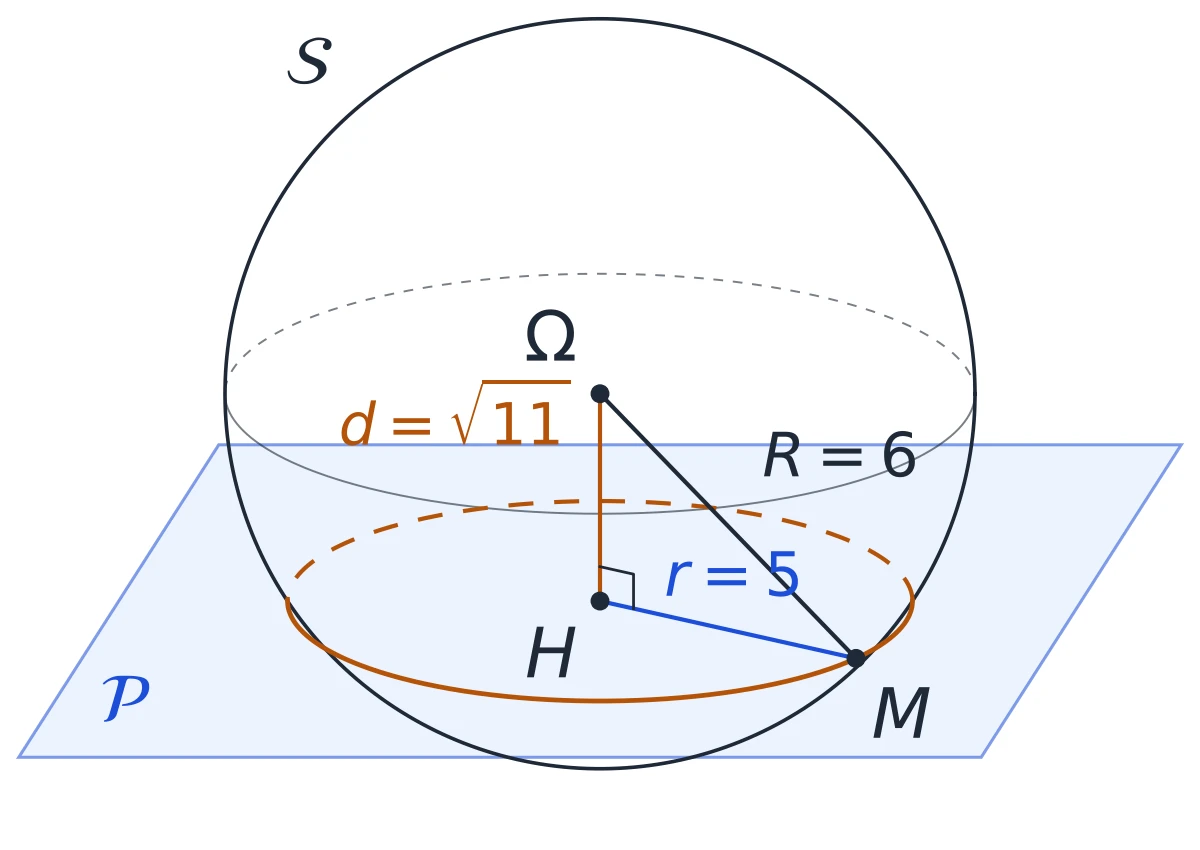
si d<R,P∩S est le cercle de P de centre H et de rayon r=R2−d2.
Justification. Pour M∈P,HM est orthogonal à ΩH, donc ΩM2=d2+HM2. Ainsi M∈S si et seulement si HM2=R2−d2 : aucune solution si R2−d2<0,M=H seulement si R2−d2=0, et les points de P à la distance r de H sinon.
Exemple 9 : un plan qui coupe la sphère suivant un cercle
Soit S de centre Ω(3;2;−2) et de rayon 6, et P :x+3y+z+4=0. Alors d(Ω,P)=1+9+1∣3+6−2+4∣=1111=11<6 : l'intersection est un cercle, de rayon r=36−11=5. Son centre H est sur la droite x=3+t,y=2+3t,z=−2+t :11+11t=0 donne t=−1, donc H(2;−1;−3), et ΩH=11.
Section de la sphère de l'exemple 9 : ΩH=d=11,ΩM=R=6 et HM=r=5, avec ΩM2=ΩH2+HM2.
Attention : le centre du cercle de section est le projeté H de Ω sur le plan, et non Ω lui-même, sauf si le plan passe par Ω.
Plan tangent à une sphère en un de ses points
Soit A un point de S(Ω,R). Le plan passant par A et de vecteur normal ΩA est l'unique plan tangent à S en A ; son équation s'obtient par AM⋅ΩA=0.
En effet, ΩA=0 et A est le projeté de Ω sur ce plan, donc d=ΩA=R : le plan ne rencontre la sphère qu'en A. Inversement, un plan tangent en A a pour point de contact le projeté de Ω :ΩA lui est normal. C'est l'analogue de la tangente à un cercle.
Exemple 10 : équation du plan tangent en un point
La sphère de l'exemple 7 a pour centre I(2;2;1) et pour rayon 17. Le point C(5;4;3) lui appartient : IC2=9+4+4=17. Avec IC(3;2;2), le plan tangent en C est 3(x−5)+2(y−4)+2(z−3)=0, soit 3x+2y+2z−29=0. Contrôle : d(I,P)=17∣6+4+2−29∣=17.
Sphère et droite : points d’intersection
Méthode : intersection d’une droite et d’une sphère
On remplace x,y,z par la représentation paramétrique de la droite dans l'équation de la sphère : on obtient αt2+βt+γ=0, avec α=∥w∥2>0 si w dirige la droite. Selon le signe du discriminant, la droite coupe la sphère en deux points, lui est tangente (un seul point) ou ne la rencontre pas.
Exemple 11 : une droite qui coupe la sphère en deux points
On reprend S :(x−3)2+(y+1)2+(z+4)2=25 et la droite x=9−3t,y=7−4t,z=−9+5t. En remplaçant :
Les points communs sont (6;3;−4) et (3;−1;1). Contrôle pour le second : 0+0+25=25. La distance d'un point à une droite viendra avec le produit vectoriel.