Aller au contenu

Produit vectoriel 1 bac SM : cours et résumé

Type
Cours
Lecture
11 min

Le produit vectoriel de deux vecteurs non colinéaires u⃗\vec{u} et v⃗\vec{v} est le vecteur u⃗∧v⃗\vec{u}\wedge\vec{v} orthogonal aux deux, tel que la base (u⃗,v⃗,u⃗∧v⃗)(\vec{u},\vec{v},\vec{u}\wedge\vec{v}) soit directe et de norme ∥u⃗∥ ∥v⃗∥sin⁡θ\|\vec{u}\|\,\|\vec{v}\|\sin\theta. Si u⃗\vec{u} et v⃗\vec{v} sont colinéaires, u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0}. Dans une base orthonormée directe, u⃗(x ;y ;z)∧v⃗(x′ ;y′ ;z′)\vec{u}(x\,;y\,;z)\wedge\vec{v}(x^{\prime}\,;y^{\prime}\,;z^{\prime}) a pour coordonnées (yz′−zy′ ;zx′−xz′ ;xy′−yx′)(yz^{\prime}-zy^{\prime}\,;zx^{\prime}-xz^{\prime}\,;xy^{\prime}-yx^{\prime}). Ainsi u⃗(4 ;−1 ;0)∧v⃗(0 ;1 ;3)=(−3 ;−12 ;4)\vec{u}(4\,;-1\,;0)\wedge\vec{v}(0\,;1\,;3)=(-3\,;-12\,;4), de norme 9+144+16=13\sqrt{9+144+16}=13 : le parallélogramme construit sur u⃗\vec{u} et v⃗\vec{v} a pour aire 13.

Dernier chapitre du semestre 2 de la 1re année du baccalauréat sciences mathématiques (option française BIOF) : il n'existe qu'en 1 bac SM, et les sciences expérimentales le rencontrent en 2 bac dans la géométrie dans l'espace PC et SVT. On y utilise le repère orthonormé de l'espace, le déterminant de trois vecteurs et la notion de base de l'espace. Ses trois usages courants : l'aire d'un triangle, l'équation du plan passant par trois points et la distance d'un point à une droite.

Sommaire9 parties

Résumé de cours : le produit vectoriel en un tableau

Le repère (O,i⃗,j⃗,k⃗)(O,\vec{i},\vec{j},\vec{k}) est orthonormé direct ; u⃗(x ;y ;z)\vec{u}(x\,;y\,;z), v⃗(x′ ;y′ ;z′)\vec{v}(x^{\prime}\,;y^{\prime}\,;z^{\prime}) et θ\theta est l'angle géométrique de u⃗\vec{u} et v⃗\vec{v}.

NotionÉnoncé et condition
Base directeadmis : échanger deux vecteurs change l'orientation ; une permutation circulaire la conserve ;
(u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) directe   ⟺  det⁡(u⃗,v⃗,w⃗)>0\iff\det(\vec{u},\vec{v},\vec{w})\gt0
Définitionu⃗\vec{u}, v⃗\vec{v} non colinéaires : u⃗∧v⃗⊥u⃗\vec{u}\wedge\vec{v}\perp\vec{u}, u⃗∧v⃗⊥v⃗\vec{u}\wedge\vec{v}\perp\vec{v}, (u⃗,v⃗,u⃗∧v⃗)(\vec{u},\vec{v},\vec{u}\wedge\vec{v}) directe, ∥u⃗∧v⃗∥=∥u⃗∥ ∥v⃗∥sin⁡θ\|\vec{u}\wedge\vec{v}\|=\|\vec{u}\|\,\|\vec{v}\|\sin\theta
u⃗\vec{u}, v⃗\vec{v} colinéaires : u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0}
Propriétésv⃗∧u⃗=−u⃗∧v⃗\vec{v}\wedge\vec{u}=-\vec{u}\wedge\vec{v}
(αu⃗)∧v⃗=α(u⃗∧v⃗)(\alpha\vec{u})\wedge\vec{v}=\alpha(\vec{u}\wedge\vec{v}), u⃗∧(v⃗+w⃗)=u⃗∧v⃗+u⃗∧w⃗\vec{u}\wedge(\vec{v}+\vec{w})=\vec{u}\wedge\vec{v}+\vec{u}\wedge\vec{w}
Colinéaritéu⃗∧v⃗=0⃗  ⟺  u⃗\vec{u}\wedge\vec{v}=\vec{0}\iff\vec{u} et v⃗\vec{v} colinéaires
Basei⃗∧j⃗=k⃗\vec{i}\wedge\vec{j}=\vec{k}, j⃗∧k⃗=i⃗\vec{j}\wedge\vec{k}=\vec{i}, k⃗∧i⃗=j⃗\vec{k}\wedge\vec{i}=\vec{j}
Coordonnéescoordonnées de u⃗∧v⃗\vec{u}\wedge\vec{v} :
yz′−zy′yz^{\prime}-zy^{\prime}, zx′−xz′zx^{\prime}-xz^{\prime}, xy′−yx′xy^{\prime}-yx^{\prime}
AireAA, BB, CC non alignés : triangle 12∥AB→∧AC→∥\frac12\|\overrightarrow{AB}\wedge\overrightarrow{AC}\|, parallélogramme ABDCABDC : ∥AB→∧AC→∥\|\overrightarrow{AB}\wedge\overrightarrow{AC}\|
Plan par trois pointsAA, BB, CC alignés   ⟺  AB→∧AC→=0⃗\iff\overrightarrow{AB}\wedge\overrightarrow{AC}=\vec{0}
sinon AB→∧AC→\overrightarrow{AB}\wedge\overrightarrow{AC} est normal à (ABC)(ABC) ;
(ABC):AM→⋅(AB→∧AC→)=0(ABC) : \overrightarrow{AM}\cdot(\overrightarrow{AB}\wedge\overrightarrow{AC})=0
Distance à une droiteD(A,u⃗)\mathcal{D}(A,\vec{u}), u⃗≠0⃗\vec{u}\neq\vec{0} : d(M,D)=∥AM→∧u⃗∥∥u⃗∥d(M,\mathcal{D})=\dfrac{\|\overrightarrow{AM}\wedge\vec{u}\|}{\|\vec{u}\|}
Deux plansn⃗\vec{n}, n⃗′\vec{n}^{\prime} normaux non colinéaires : la droite commune est dirigée par n⃗∧n⃗′\vec{n}\wedge\vec{n}^{\prime}
PDF A4 · 1 page · 102 KoTélécharger le résumé (PDF)

Orientation de l’espace et bases directes

Bonhomme d’Ampère, trièdre et base orientée

Un trièdre est formé de trois demi-droites [Ox)[Ox), [Oy)[Oy), [Oz)[Oz) de même origine, non coplanaires. On imagine un observateur, le bonhomme d'Ampère, debout sur [Oz)[Oz), les pieds en OO, qui regarde dans la direction de [Ox)[Ox). Si [Oy)[Oy) est à sa gauche, le trièdre est direct ; sinon, il est indirect.

Une base (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) de l'espace est directe lorsque le trièdre formé par OU→=u⃗\overrightarrow{OU}=\vec{u}, OV→=v⃗\overrightarrow{OV}=\vec{v}, OW→=w⃗\overrightarrow{OW}=\vec{w} l'est. Un repère (O,i⃗,j⃗,k⃗)(O,\vec{i},\vec{j},\vec{k}) est direct lorsque sa base l'est. Règle de la main droite, équivalente : le pouce suit u⃗\vec{u}, l'index v⃗\vec{v}, le majeur w⃗\vec{w}. Dans toute la suite, l'espace est rapporté à un repère orthonormé direct (O,i⃗,j⃗,k⃗)(O,\vec{i},\vec{j},\vec{k}).

Changer l’ordre des vecteurs d’une base

On admet les règles suivantes, pour une base (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) :

  • échanger deux vecteurs change l'orientation : si (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) est directe, (v⃗,u⃗,w⃗)(\vec{v},\vec{u},\vec{w}) est indirecte ;
  • une permutation circulaire la conserve : (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}), (v⃗,w⃗,u⃗)(\vec{v},\vec{w},\vec{u}) et (w⃗,u⃗,v⃗)(\vec{w},\vec{u},\vec{v}) ont la même orientation ;
  • remplacer un vecteur par son opposé change l'orientation ; le multiplier par un réel strictement positif la conserve ;
  • dans le repère orthonormé direct fixé, (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) est directe lorsque det⁡(u⃗,v⃗,w⃗)>0\det(\vec{u},\vec{v},\vec{w})\gt0 et indirecte lorsque det⁡(u⃗,v⃗,w⃗)<0\det(\vec{u},\vec{v},\vec{w})\lt0.

Exemple 1 : reconnaître une base directe

La base (k⃗,i⃗,j⃗)(\vec{k},\vec{i},\vec{j}) se déduit de (i⃗,j⃗,k⃗)(\vec{i},\vec{j},\vec{k}) par permutation circulaire : elle est directe. La base (i⃗,k⃗,j⃗)(\vec{i},\vec{k},\vec{j}) échange j⃗\vec{j} et k⃗\vec{k} : elle est indirecte. Pour (−j⃗,i⃗,k⃗)(-\vec{j},\vec{i},\vec{k}), on échange d'abord i⃗\vec{i} et j⃗\vec{j} (base indirecte), puis on remplace j⃗\vec{j} par −j⃗-\vec{j} : deux changements, la base est directe.

Contrôle par le déterminant, dont les colonnes sont les coordonnées des trois vecteurs :

∣010001100∣=1,\begin{vmatrix}0&1&0\\0&0&1\\1&0&0\end{vmatrix}=1, ∣100001010∣=−1,\begin{vmatrix}1&0&0\\0&0&1\\0&1&0\end{vmatrix}=-1, ∣010−100001∣=1.\begin{vmatrix}0&1&0\\-1&0&0\\0&0&1\end{vmatrix}=1.
Attention : une base est une liste ordonnée. (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) et (v⃗,u⃗,w⃗)(\vec{v},\vec{u},\vec{w}) contiennent les mêmes vecteurs mais n'ont pas la même orientation.

Définition géométrique du produit vectoriel

Définition géométrique et norme

Soient u⃗\vec{u} et v⃗\vec{v} deux vecteurs de l'espace orienté.

  • Si u⃗\vec{u} et v⃗\vec{v} sont colinéaires (en particulier si l'un est nul), u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0}.
  • Sinon, u⃗∧v⃗\vec{u}\wedge\vec{v} est l'unique vecteur w⃗\vec{w} tel que : w⃗\vec{w} est orthogonal à u⃗\vec{u} et à v⃗\vec{v} ; la base (u⃗,v⃗,w⃗)(\vec{u},\vec{v},\vec{w}) est directe ; ∥w⃗∥=∥u⃗∥ ∥v⃗∥sin⁡θ\|\vec{w}\|=\|\vec{u}\|\,\|\vec{v}\|\sin\theta, où θ∈]0 ;π[\theta\in\mathopen{]}0\,;\pi\mathclose{[} est la mesure de l'angle géométrique de u⃗\vec{u} et v⃗\vec{v}.

On admet qu'un tel vecteur existe et qu'il est unique.

On lit « u⃗\vec{u} vectoriel v⃗\vec{v} ». Les deux premières conditions fixent la direction et le sens, la troisième la longueur. Le résultat dépend de l'orientation choisie : avec l'orientation contraire, chaque produit vectoriel serait remplacé par son opposé. C'est pourquoi on fixe une fois pour toutes un repère orthonormé direct.

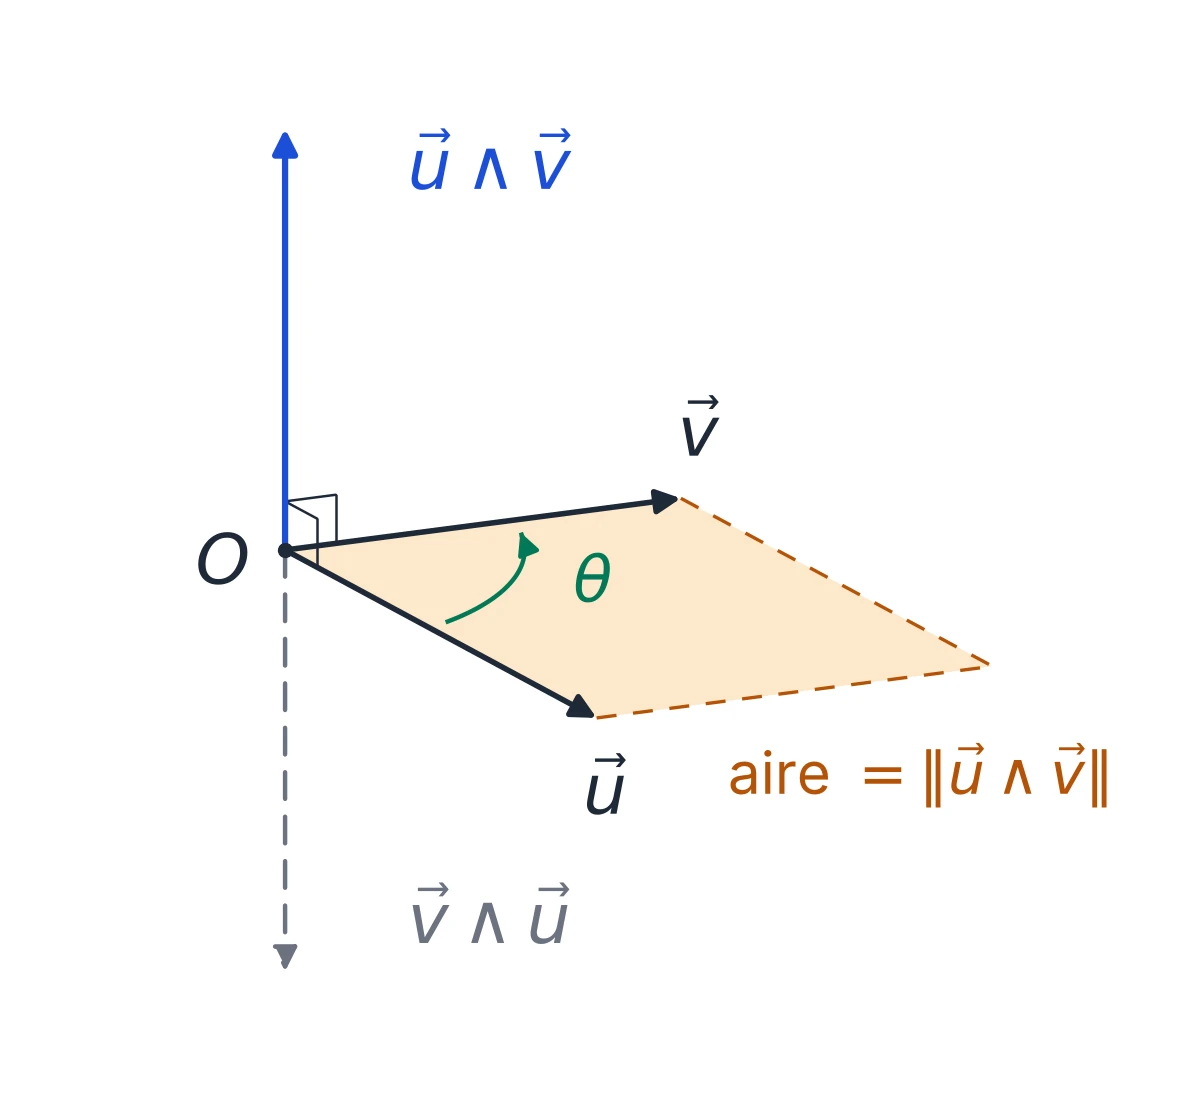
Vecteurs u et v issus de O dans un plan horizontal, parallélogramme construit sur u et v colorié ; une flèche verte tourne de u vers v d'un angle theta ; le vecteur u vectoriel v monte verticalement, perpendiculaire à u et à v, et le vecteur v vectoriel u descend en pointillés
Quand on tourne de u⃗\vec{u} vers v⃗\vec{v} dans le sens de la flèche verte, u⃗∧v⃗\vec{u}\wedge\vec{v} monte : la base (u⃗,v⃗,u⃗∧v⃗)(\vec{u},\vec{v},\vec{u}\wedge\vec{v}) est directe. v⃗∧u⃗\vec{v}\wedge\vec{u} est l'opposé, et ∥u⃗∧v⃗∥\|\vec{u}\wedge\vec{v}\| est l'aire du parallélogramme.

Interprétation de la norme : si u⃗=OA→\vec{u}=\overrightarrow{OA} et v⃗=OB→\vec{v}=\overrightarrow{OB} ne sont pas colinéaires, la hauteur du parallélogramme OACBOACB issue de BB mesure OBsin⁡θOB\sin\theta, donc ∥u⃗∧v⃗∥=OA×OBsin⁡θ\|\vec{u}\wedge\vec{v}\|=OA\times OB\sin\theta est l'aire de ce parallélogramme. En physique, la même construction donne la force de Laplace F⃗=I ℓ⃗∧B⃗\vec{F}=I\,\vec{\ell}\wedge\vec{B}, où ℓ⃗\vec{\ell} a la longueur du conducteur et le sens du courant : elle est orthogonale au conducteur et au champ magnétique.

Exemple 2 : norme à partir du produit scalaire

On donne ∥u⃗∥=4\|\vec{u}\|=4, ∥v⃗∥=3\|\vec{v}\|=3 et u⃗⋅v⃗=6\vec{u}\cdot\vec{v}=6. Alors cos⁡θ=64×3=12\cos\theta=\frac{6}{4\times3}=\frac12, donc θ=π3\theta=\frac{\pi}{3} et sin⁡θ=32\sin\theta=\frac{\sqrt3}{2}. On obtient ∥u⃗∧v⃗∥=4×3×32=63\|\vec{u}\wedge\vec{v}\|=4\times3\times\frac{\sqrt3}{2}=6\sqrt3 : c'est l'aire du parallélogramme construit sur u⃗\vec{u} et v⃗\vec{v}, et le triangle correspondant a pour aire 333\sqrt3.

Propriétés : antisymétrie, bilinéarité et colinéarité

Antisymétrie et bilinéarité : propriétés admises

Pour tous vecteurs u⃗\vec{u}, v⃗\vec{v}, w⃗\vec{w} et tout réel α\alpha, on admet :

  • v⃗∧u⃗=−u⃗∧v⃗\vec{v}\wedge\vec{u}=-\vec{u}\wedge\vec{v} (antisymétrie) ; en particulier u⃗∧u⃗=0⃗\vec{u}\wedge\vec{u}=\vec{0} ;
  • (αu⃗)∧v⃗=u⃗∧(αv⃗)=α(u⃗∧v⃗)(\alpha\vec{u})\wedge\vec{v}=\vec{u}\wedge(\alpha\vec{v})=\alpha(\vec{u}\wedge\vec{v}) ;
  • u⃗∧(v⃗+w⃗)=u⃗∧v⃗+u⃗∧w⃗\vec{u}\wedge(\vec{v}+\vec{w})=\vec{u}\wedge\vec{v}+\vec{u}\wedge\vec{w} et (u⃗+v⃗)∧w⃗=u⃗∧w⃗+v⃗∧w⃗(\vec{u}+\vec{v})\wedge\vec{w}=\vec{u}\wedge\vec{w}+\vec{v}\wedge\vec{w}.

Les deux derniers points forment la bilinéarité : on développe un produit vectoriel comme un produit, en gardant l'ordre des facteurs.

Critère de colinéarité par le produit vectoriel

Deux vecteurs u⃗\vec{u} et v⃗\vec{v} sont colinéaires si et seulement si u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0}.

Démonstration : colinéarité et produit vectoriel nul

Si u⃗\vec{u} et v⃗\vec{v} sont colinéaires, u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0} par définition. Réciproquement, supposons u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0} et u⃗\vec{u}, v⃗\vec{v} non colinéaires. Alors u⃗≠0⃗\vec{u}\neq\vec{0}, v⃗≠0⃗\vec{v}\neq\vec{0}, et leur angle θ\theta n'est ni 00 ni π\pi (ces valeurs correspondent à deux vecteurs de même sens ou de sens contraires, donc colinéaires) : sin⁡θ>0\sin\theta\gt0. La définition donne ∥u⃗∧v⃗∥=∥u⃗∥ ∥v⃗∥sin⁡θ>0\|\vec{u}\wedge\vec{v}\|=\|\vec{u}\|\,\|\vec{v}\|\sin\theta\gt0, ce qui contredit u⃗∧v⃗=0⃗\vec{u}\wedge\vec{v}=\vec{0}. Donc u⃗\vec{u} et v⃗\vec{v} sont colinéaires.

Produits vectoriels des vecteurs de la base

Dans la base orthonormée directe (i⃗,j⃗,k⃗)(\vec{i},\vec{j},\vec{k}) : i⃗∧j⃗=k⃗\vec{i}\wedge\vec{j}=\vec{k}, j⃗∧k⃗=i⃗\vec{j}\wedge\vec{k}=\vec{i}, k⃗∧i⃗=j⃗\vec{k}\wedge\vec{i}=\vec{j}, et par antisymétrie j⃗∧i⃗=−k⃗\vec{j}\wedge\vec{i}=-\vec{k}, k⃗∧j⃗=−i⃗\vec{k}\wedge\vec{j}=-\vec{i}, i⃗∧k⃗=−j⃗\vec{i}\wedge\vec{k}=-\vec{j}.

Justification de i⃗∧j⃗=k⃗\vec{i}\wedge\vec{j}=\vec{k} : k⃗\vec{k} est orthogonal à i⃗\vec{i} et à j⃗\vec{j}, la base (i⃗,j⃗,k⃗)(\vec{i},\vec{j},\vec{k}) est directe et ∥k⃗∥=1=1×1×sin⁡π2\|\vec{k}\|=1=1\times1\times\sin\frac{\pi}{2}. Les bases (j⃗,k⃗,i⃗)(\vec{j},\vec{k},\vec{i}) et (k⃗,i⃗,j⃗)(\vec{k},\vec{i},\vec{j}) sont directes par permutation circulaire, ce qui donne les deux autres égalités de la même façon.

Attention : l'ordre compte, u⃗∧v⃗\vec{u}\wedge\vec{v} et v⃗∧u⃗\vec{v}\wedge\vec{u} sont opposés. Il n'y a pas non plus d'associativité : (i⃗∧i⃗)∧j⃗=0⃗(\vec{i}\wedge\vec{i})\wedge\vec{j}=\vec{0}, alors que i⃗∧(i⃗∧j⃗)=i⃗∧k⃗=−j⃗\vec{i}\wedge(\vec{i}\wedge\vec{j})=\vec{i}\wedge\vec{k}=-\vec{j}.

Coordonnées du produit vectoriel dans une base orthonormée directe

Formule des coordonnées dans une base orthonormée directe

Si u⃗(x ;y ;z)\vec{u}(x\,;y\,;z) et v⃗(x′ ;y′ ;z′)\vec{v}(x^{\prime}\,;y^{\prime}\,;z^{\prime}) dans la base orthonormée directe (i⃗,j⃗,k⃗)(\vec{i},\vec{j},\vec{k}), alors

u⃗∧v⃗=(yz′−zy′) i⃗+(zx′−xz′) j⃗+(xy′−yx′) k⃗.\begin{aligned}\vec{u}\wedge\vec{v}&=(yz^{\prime}-zy^{\prime})\,\vec{i}\\&\quad+(zx^{\prime}-xz^{\prime})\,\vec{j}\\&\quad+(xy^{\prime}-yx^{\prime})\,\vec{k}.\end{aligned}

Démonstration : formule des coordonnées

On écrit u⃗=xi⃗+yj⃗+zk⃗\vec{u}=x\vec{i}+y\vec{j}+z\vec{k} et v⃗=x′i⃗+y′j⃗+z′k⃗\vec{v}=x^{\prime}\vec{i}+y^{\prime}\vec{j}+z^{\prime}\vec{k}, puis on développe par bilinéarité. Les termes i⃗∧i⃗\vec{i}\wedge\vec{i}, j⃗∧j⃗\vec{j}\wedge\vec{j}, k⃗∧k⃗\vec{k}\wedge\vec{k} sont nuls ; il reste six termes :

u⃗∧v⃗=xy′ i⃗∧j⃗+xz′ i⃗∧k⃗+yx′ j⃗∧i⃗+yz′ j⃗∧k⃗+zx′ k⃗∧i⃗+zy′ k⃗∧j⃗.\begin{aligned}\vec{u}\wedge\vec{v}&=xy^{\prime}\,\vec{i}\wedge\vec{j}+xz^{\prime}\,\vec{i}\wedge\vec{k}\\&\quad+yx^{\prime}\,\vec{j}\wedge\vec{i}+yz^{\prime}\,\vec{j}\wedge\vec{k}\\&\quad+zx^{\prime}\,\vec{k}\wedge\vec{i}+zy^{\prime}\,\vec{k}\wedge\vec{j}.\end{aligned}

Avec les produits des vecteurs de la base, cela vaut xy′k⃗−xz′j⃗−yx′k⃗+yz′i⃗+zx′j⃗−zy′i⃗xy^{\prime}\vec{k}-xz^{\prime}\vec{j}-yx^{\prime}\vec{k}+yz^{\prime}\vec{i}+zx^{\prime}\vec{j}-zy^{\prime}\vec{i}. On regroupe selon i⃗\vec{i}, j⃗\vec{j}, k⃗\vec{k} et on obtient la formule.

Méthode : calculer un produit vectoriel sans erreur de signe

On écrit les coordonnées de u⃗\vec{u} et v⃗\vec{v} en deux colonnes. Pour la première coordonnée, on cache la première ligne et on calcule le déterminant ∣yy′zz′∣\begin{vmatrix}y&y^{\prime}\\z&z^{\prime}\end{vmatrix} ; pour la troisième, on cache la troisième ligne : ∣xx′yy′∣\begin{vmatrix}x&x^{\prime}\\y&y^{\prime}\end{vmatrix}. Pour la deuxième, on cache la deuxième ligne et on prend l'opposé de ∣xx′zz′∣\begin{vmatrix}x&x^{\prime}\\z&z^{\prime}\end{vmatrix}. Contrôle : le résultat doit avoir un produit scalaire nul avec u⃗\vec{u} et avec v⃗\vec{v}.

Exemple 3 : un calcul complet et son contrôle

Pour u⃗(2 ;−3 ;5)\vec{u}(2\,;-3\,;5) et v⃗(−1 ;4 ;2)\vec{v}(-1\,;4\,;2) :

∣−3452∣=−6−20=−26,−∣2−152∣=−(4+5)=−9,∣2−1−34∣=8−3=5.\begin{aligned}&\begin{vmatrix}-3&4\\5&2\end{vmatrix}=-6-20=-26,\\&-\begin{vmatrix}2&-1\\5&2\end{vmatrix}=-(4+5)=-9,\\&\begin{vmatrix}2&-1\\-3&4\end{vmatrix}=8-3=5.\end{aligned}

Donc u⃗∧v⃗=(−26 ;−9 ;5)\vec{u}\wedge\vec{v}=(-26\,;-9\,;5). Contrôle : −52+27+25=0-52+27+25=0 avec u⃗\vec{u}, 26−36+10=026-36+10=0 avec v⃗\vec{v}.

Cas particulier utile : si z=z′=0z=z^{\prime}=0, les deux vecteurs sont dans le plan (O,i⃗,j⃗)(O,\vec{i},\vec{j}) et u⃗∧v⃗=(xy′−yx′) k⃗\vec{u}\wedge\vec{v}=(xy^{\prime}-yx^{\prime})\,\vec{k}. On retrouve le déterminant de deux vecteurs du plan, vu au tronc commun.

Attention : la formule n'est valable que dans une base orthonormée directe. Dans une base orthonormée indirecte, par exemple (i⃗,k⃗,j⃗)(\vec{i},\vec{k},\vec{j}), le même calcul donne l'opposé du produit vectoriel.

Aire d’un triangle et équation d’un plan passant par trois points

Aire d’un triangle et d’un parallélogramme

Si AA, BB, CC ne sont pas alignés, l'aire du triangle ABCABC vaut 12∥AB→∧AC→∥\frac12\|\overrightarrow{AB}\wedge\overrightarrow{AC}\|, et celle du parallélogramme ABDCABDC (où BD→=AC→\overrightarrow{BD}=\overrightarrow{AC}) vaut ∥AB→∧AC→∥\|\overrightarrow{AB}\wedge\overrightarrow{AC}\|.

Démonstration : aire par la hauteur

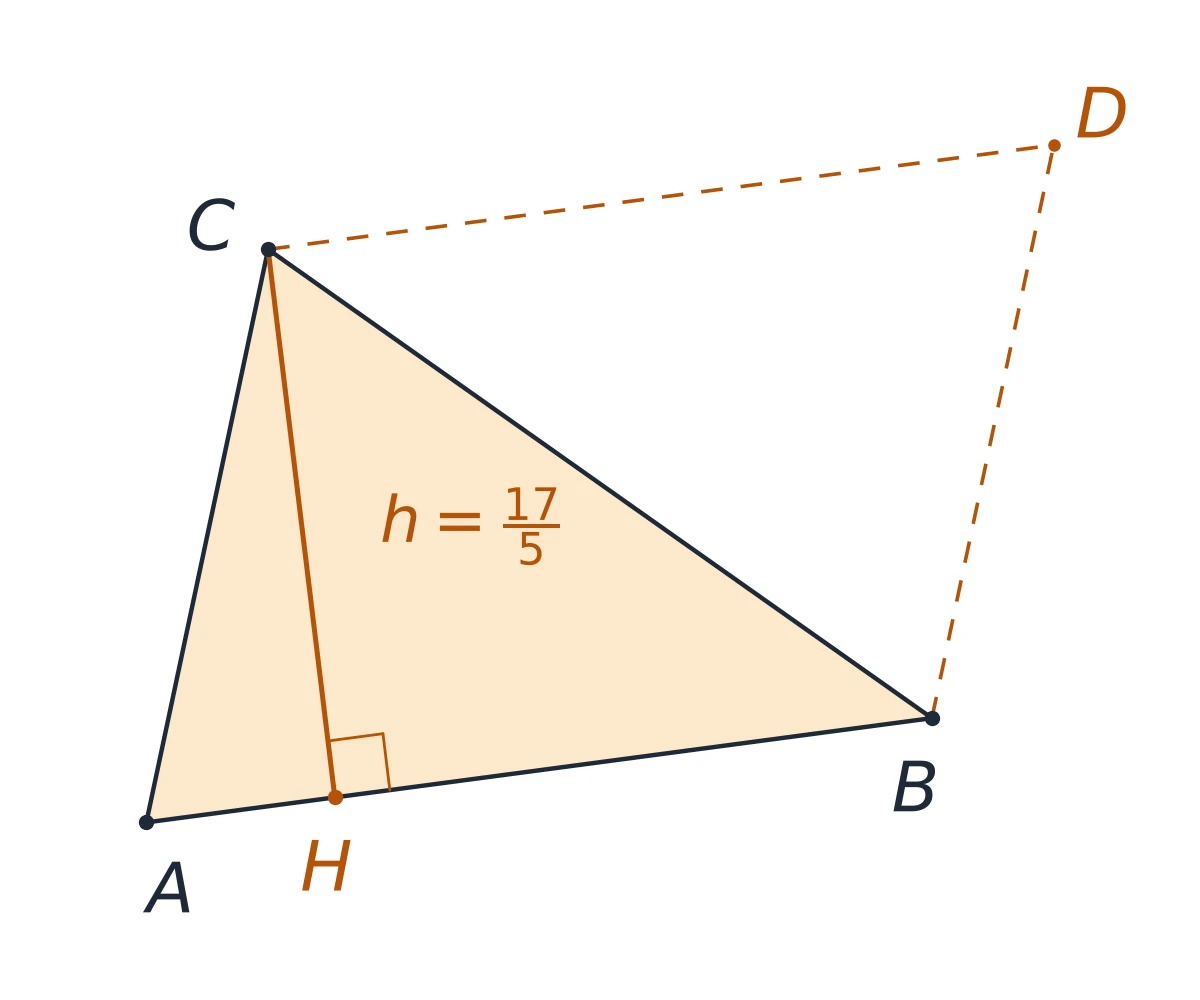
Soit θ∈]0 ;π[\theta\in\mathopen{]}0\,;\pi\mathclose{[} la mesure de l'angle BAC^\widehat{BAC} et HH le projeté orthogonal de CC sur (AB)(AB). Dans le plan (ABC)(ABC), la hauteur CHCH vaut ACsin⁡θAC\sin\theta (si l'angle est obtus, on utilise sin⁡(π−θ)=sin⁡θ\sin(\pi-\theta)=\sin\theta ; s'il est droit, H=AH=A). L'aire du triangle est 12AB×CH=12AB×ACsin⁡θ=12∥AB→∧AC→∥\frac12AB\times CH=\frac12AB\times AC\sin\theta=\frac12\|\overrightarrow{AB}\wedge\overrightarrow{AC}\|. Le parallélogramme ABDCABDC est formé de deux triangles isométriques ABCABC et DCBDCB, d'où le double.

Triangle ABC de l'exemple 4 colorié, hauteur CH issue de C perpendiculaire à la droite AB avec h égal à 17 sur 5, et parallélogramme ABDC complété en pointillés
Le triangle ABCABC de l'exemple 4 et sa hauteur CH=175CH=\frac{17}{5}. Le parallélogramme ABDCABDC a une aire double, égale à ∥AB→∧AC→∥=17\|\overrightarrow{AB}\wedge\overrightarrow{AC}\|=17.

Points alignés et vecteur normal au plan ABC

Trois points AA, BB, CC sont alignés si et seulement si AB→∧AC→=0⃗\overrightarrow{AB}\wedge\overrightarrow{AC}=\vec{0}. S'ils ne sont pas alignés, AB→∧AC→\overrightarrow{AB}\wedge\overrightarrow{AC} est un vecteur normal au plan (ABC)(ABC).

Démonstration : vecteur normal au plan ABC

AA, BB, CC sont alignés si et seulement si AB→\overrightarrow{AB} et AC→\overrightarrow{AC} sont colinéaires, c'est-à-dire, par le critère de colinéarité, si et seulement si AB→∧AC→=0⃗\overrightarrow{AB}\wedge\overrightarrow{AC}=\vec{0}. S'ils ne sont pas alignés, n⃗=AB→∧AC→\vec{n}=\overrightarrow{AB}\wedge\overrightarrow{AC} est non nul et orthogonal aux deux vecteurs non colinéaires AB→\overrightarrow{AB} et AC→\overrightarrow{AC} du plan (ABC)(ABC) : par le critère du vecteur normal, n⃗\vec{n} est normal à ce plan.

Méthode : équation du plan passant par trois points

On calcule AB→∧AC→\overrightarrow{AB}\wedge\overrightarrow{AC}. S'il est nul, les points sont alignés et une infinité de plans les contiennent. Sinon, on choisit pour n⃗(a ;b ;c)\vec{n}(a\,;b\,;c) ce vecteur ou un vecteur colinéaire plus simple, on écrit ax+by+cz+d=0ax+by+cz+d=0, on obtient dd avec les coordonnées de AA, puis on contrôle avec BB et CC.

Exemple 4 : aire du triangle ABC puis équation de son plan

On donne A(5 ;4 ;0)A(5\,;4\,;0), B(1 ;1 ;0)B(1\,;1\,;0), C(5 ;2 ;3)C(5\,;2\,;3). Alors AB→(−4 ;−3 ;0)\overrightarrow{AB}(-4\,;-3\,;0), AC→(0 ;−2 ;3)\overrightarrow{AC}(0\,;-2\,;3) et

AB→∧AC→=((−3)×3−0×(−2)0×0−(−4)×3(−4)(−2)−(−3)×0)=−9i⃗+12j⃗+8k⃗.\begin{aligned}&\overrightarrow{AB}\wedge\overrightarrow{AC}\\&=\begin{pmatrix}(-3)\times3-0\times(-2)\\0\times0-(-4)\times3\\ (-4)(-2)-(-3)\times0\end{pmatrix}\\&=-9\vec{i}+12\vec{j}+8\vec{k}.\end{aligned}

Ce vecteur est non nul : AA, BB, CC ne sont pas alignés. Sa norme est 81+144+64=289=17\sqrt{81+144+64}=\sqrt{289}=17, donc l'aire de ABCABC vaut 172\frac{17}{2}. Comme AB=5AB=5, la hauteur issue de CC mesure 2×17/25=175\frac{2\times17/2}{5}=\frac{17}{5}.

Le vecteur n⃗(9 ;−12 ;−8)\vec{n}(9\,;-12\,;-8), opposé du précédent, est normal à (ABC)(ABC) : 9x−12y−8z+d=09x-12y-8z+d=0, et AA donne 45−48+d=045-48+d=0, soit d=3d=3. Donc (ABC):9x−12y−8z+3=0(ABC) : 9x-12y-8z+3=0. Contrôle : 9−12+3=09-12+3=0 pour BB et 45−24−24+3=045-24-24+3=0 pour CC.

Attention : ∥AB→∧AC→∥\|\overrightarrow{AB}\wedge\overrightarrow{AC}\| est l'aire du parallélogramme ; pour le triangle, on n'oublie pas le facteur 12\frac12.

Distance d’un point à une droite dans l’espace

Formule de la distance par le produit vectoriel

Soit D\mathcal{D} la droite passant par AA et dirigée par u⃗≠0⃗\vec{u}\neq\vec{0}. Pour tout point MM de l'espace :

d(M,D)=∥AM→∧u⃗∥∥u⃗∥.d(M,\mathcal{D})=\frac{\|\overrightarrow{AM}\wedge\vec{u}\|}{\|\vec{u}\|}.

La distance d(M,D)d(M,\mathcal{D}) est la longueur MHMH, où HH est le projeté orthogonal de MM sur D\mathcal{D}. C'est la plus petite des longueurs MNMN pour N∈DN\in\mathcal{D} : par Pythagore, MN2=MH2+HN2⩾MH2MN^2=MH^2+HN^2\geqslant MH^2, avec égalité seulement pour N=HN=H.

Démonstration : distance à une droite par l’aire

Si M∈DM\in\mathcal{D}, AM→\overrightarrow{AM} est colinéaire à u⃗\vec{u}, le produit vectoriel est nul et la distance aussi. Sinon, soit BB le point tel que AB→=u⃗\overrightarrow{AB}=\vec{u} : AA, BB, MM ne sont pas alignés et (AB)=D(AB)=\mathcal{D}. L'aire du triangle ABMABM vaut 12AB×MH=12∥u⃗∥×d(M,D)\frac12AB\times MH=\frac12\|\vec{u}\|\times d(M,\mathcal{D}), et aussi 12∥AB→∧AM→∥=12∥AM→∧u⃗∥\frac12\|\overrightarrow{AB}\wedge\overrightarrow{AM}\|=\frac12\|\overrightarrow{AM}\wedge\vec{u}\| par antisymétrie. On égale les deux expressions et on divise par 12∥u⃗∥>0\frac12\|\vec{u}\|\gt0.

Exemple 5 : distance d’un point à une droite et projeté

D\mathcal{D} passe par A(−1 ;2 ;5)A(-1\,;2\,;5) et est dirigée par u⃗(3 ;0 ;−4)\vec{u}(3\,;0\,;-4), de norme 55 ; on cherche la distance de M(2 ;−2 ;6)M(2\,;-2\,;6) à D\mathcal{D}. Avec AM→(3 ;−4 ;1)\overrightarrow{AM}(3\,;-4\,;1) :

AM→∧u⃗=((−4)(−4)−1×01×3−3×(−4)3×0−(−4)×3)=16i⃗+15j⃗+12k⃗.\begin{aligned}&\overrightarrow{AM}\wedge\vec{u}\\&=\begin{pmatrix}(-4)(-4)-1\times0\\1\times3-3\times(-4)\\3\times0-(-4)\times3\end{pmatrix}\\&=16\vec{i}+15\vec{j}+12\vec{k}.\end{aligned}

Sa norme est 256+225+144=625=25\sqrt{256+225+144}=\sqrt{625}=25, donc d(M,D)=255=5d(M,\mathcal{D})=\frac{25}{5}=5.

Contrôle par le projeté H=A+tu⃗H=A+t\vec{u} : MH→⋅u⃗=0\overrightarrow{MH}\cdot\vec{u}=0 donne t=AM→⋅u⃗∥u⃗∥2=9−425=15t=\frac{\overrightarrow{AM}\cdot\vec{u}}{\|\vec{u}\|^2}=\frac{9-4}{25}=\frac15, donc H(−25 ;2 ;215)H\left(-\frac25\,;2\,;\frac{21}{5}\right), MH→(−125 ;4 ;−95)\overrightarrow{MH}\left(-\frac{12}{5}\,;4\,;-\frac95\right) et MH2=144+400+8125=25MH^2=\frac{144+400+81}{25}=25.

Attention : ∥AM→∧u⃗∥\|\overrightarrow{AM}\wedge\vec{u}\| seul n'est pas la distance, sauf si ∥u⃗∥=1\|\vec{u}\|=1 : on divise toujours par ∥u⃗∥\|\vec{u}\|.

Droite d’intersection de deux plans par le produit vectoriel

Vecteur directeur de la droite commune

Soient P\mathcal{P} et P′\mathcal{P}^{\prime} deux plans de vecteurs normaux n⃗\vec{n} et n⃗′\vec{n}^{\prime} non colinéaires. Ils se coupent suivant une droite Δ\Delta dirigée par n⃗∧n⃗′\vec{n}\wedge\vec{n}^{\prime}.

Démonstration : direction de la droite commune

Les normales ne sont pas colinéaires, donc les plans ne sont pas parallèles : ils se coupent suivant une droite Δ\Delta (positions relatives de deux plans). Soit A∈ΔA\in\Delta et w⃗=n⃗∧n⃗′\vec{w}=\vec{n}\wedge\vec{n}^{\prime}, non nul par le critère de colinéarité. Par définition du produit vectoriel, w⃗\vec{w} est orthogonal à n⃗\vec{n} et à n⃗′\vec{n}^{\prime} : w⃗⋅n⃗=w⃗⋅n⃗′=0\vec{w}\cdot\vec{n}=\vec{w}\cdot\vec{n}^{\prime}=0. Donc la droite L\mathcal{L} passant par AA et dirigée par w⃗\vec{w} est parallèle au plan P\mathcal{P} ; elle a le point AA en commun avec lui, donc elle est contenue dans P\mathcal{P} (tronc commun : une droite parallèle à un plan et qui le rencontre y est contenue). De même, L⊂P′\mathcal{L}\subset\mathcal{P}^{\prime}. Ainsi L⊂Δ\mathcal{L}\subset\Delta, et deux droites dont l'une est contenue dans l'autre sont égales : Δ=L\Delta=\mathcal{L}.

Exemple 6 : représentation paramétrique de la droite commune

P:x−4y+2z+3=0\mathcal{P} : x-4y+2z+3=0 et P′:3x+y−2z−4=0\mathcal{P}^{\prime} : 3x+y-2z-4=0 ont pour normales n⃗(1 ;−4 ;2)\vec{n}(1\,;-4\,;2) et n⃗′(3 ;1 ;−2)\vec{n}^{\prime}(3\,;1\,;-2), non colinéaires (1×1−(−4)×3=13≠01\times1-(-4)\times3=13\neq0). On calcule n⃗∧n⃗′=(8−2 ;6+2 ;1+12)=(6 ;8 ;13)\vec{n}\wedge\vec{n}^{\prime}=(8-2\,;6+2\,;1+12)=(6\,;8\,;13).

Pour un point commun, on fixe une coordonnée, souvent z=0z=0, et on résout le système des deux équations ; s'il n'a pas de solution, on fixe une autre coordonnée. Ici, avec z=0z=0, le système x−4y=−3x-4y=-3, 3x+y=43x+y=4 donne x=1x=1, y=1y=1. Donc Δ:x=1+6t\Delta : x=1+6t, y=1+8ty=1+8t, z=13tz=13t, t∈Rt\in\mathbb{R}. Contrôle : (1+6t)−4(1+8t)+26t+3=0(1+6t)-4(1+8t)+26t+3=0 et 3(1+6t)+(1+8t)−26t−4=03(1+6t)+(1+8t)-26t-4=0 pour tout tt.

Pages liées