Une transformation du plan associe à chaque point M un unique point M′, son image. Le tronc commun en étudie quatre. Symétrie centrale de centre Ω :Ω est le milieu de [MM′]. Symétrie axiale d'axe (Δ) :(Δ) est la médiatrice de [MM′] lorsque M∈/(Δ). Translation de vecteur u :MM′=u. Homothétie de centre Ω et de rapport k=0 :ΩM′=kΩM. Propriété caractéristique de l'homothétie : si elle envoie M sur M′ et N sur N′, alors M′N′=kMN ; pour k=1, cette égalité vraie pour tous M,N suffit à reconnaître une homothétie. Avec k=−32 et MN=6 cm, on obtient (M′N′)∥(MN), un sens inversé et M′N′=32×6=4 cm.
Une transformation f du plan associe à tout point M un point unique M′=f(M), appelé image de M, et tout point du plan est l'image d'un unique point. L'image d'une figure F est l'ensemble des images de ses points. Un point A est invariant par f lorsque f(A)=A. La transformation qui laisse tous les points invariants est l'identité.
Symétrie centrale et symétrie axiale
Rappel : symétrie centrale de centre Omega
La symétrie centrale SΩ laisse Ω invariant et associe à tout point M le point M′ tel que Ω soit le milieu de [MM′], c'est-à-dire ΩM′=−ΩM. Son seul point invariant est Ω :M′=M impose ΩM=−ΩM, donc M=Ω.
Démonstration : propriété caractéristique de la symétrie centrale
Si SΩ envoie M sur M′ et N sur N′, alors M′N′=−MN. En effet, avec la relation de Chasles :
M′N′=M′Ω+ΩN′=ΩM−ΩN=NM=−MN.
Les droites (MN) et (M′N′) sont donc parallèles et M′N′=MN. La réciproque (une transformation telle que M′N′=−MN pour tous M,N est une symétrie centrale) est le cas k=−1 de la propriété caractéristique de l'homothétie, démontrée plus bas.
Exemple 1 : reconnaître une symétrie centrale
A et B sont deux points distincts, I le milieu de [AB]. La transformation f associe à tout point M le point M′ tel que AM′=MB. Avec Chasles et AI=IB :
IM′=IA+AM′=IA+MB=IA+MI+IB=MI=−IM.
Donc f=SI.
Rappel : symétrie axiale d’axe Delta
La symétrie axiale S(Δ) laisse invariant chaque point de (Δ) et associe à tout point M∈/(Δ) le point M′ tel que (Δ) soit la médiatrice de [MM′]. Ses points invariants sont ceux de (Δ). Elle conserve les distances (résultat du collège, admis).
Attention : la symétrie axiale n'a pas de propriété caractéristique de la forme M′N′=cMN. Si (MN) est sécante à (Δ) sans lui être perpendiculaire, (M′N′) n'est même pas parallèle à (MN).
Exemple 2 : construire un symétrique au compas
Pour construire l'image A′ d'un point A∈/(Δ), on trace deux cercles passant par A, centrés en deux points distincts P et Q de (Δ) : ils se recoupent en A′. Justification : PA′=PA et QA′=QA, donc P et Q sont sur la médiatrice de [AA′], qui est la droite (PQ)=(Δ).
Translation de vecteur u et propriété caractéristique
Rappel : translation de vecteur u
La translation tu associe à tout point M le point M′ tel que MM′=u. Si u=0, aucun point n'est invariant, puisque MM=0=u ; si u=0, c'est l'identité.
Si tu envoie M sur M′ et N sur N′, alors MM′=NN′ : d'après l'égalité de deux vecteurs, MM′N′N est un parallélogramme, éventuellement aplati.
Attention : tu(A)=B et tu(C)=D donnent AB=CD, donc le parallélogramme ABDC, et non ABCD.
Propriété caractéristique de la translation
Une transformation f est une translation si et seulement si, pour tous points M et N d'images M′ et N′,M′N′=MN.
Démonstration : propriété caractéristique de la translation
Sens direct. Si f=tu, alors M′N′=M′M+MN+NN′=−u+MN+u=MN.
Réciproque. On fixe un point A, d'image A′, et l'on pose u=AA′. Pour tout point M, l'hypothèse appliquée à A et M donne A′M′=AM, d'où
MM′=MA+AA′+A′M′=MA+u+AM=u.
Le vecteur MM′ est le même pour tout M :f est la translation de vecteur u.
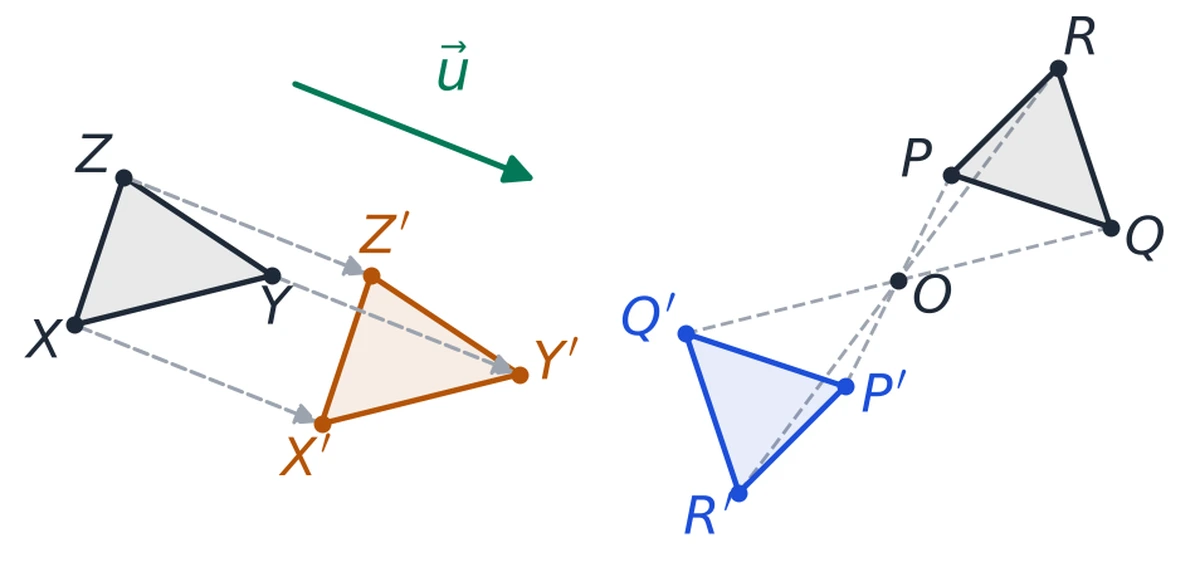
Translation : X′Y′=XY, le triangle glisse sans tourner. Symétrie de centre O :P′Q′=−PQ, le triangle fait un demi-tour.
Exemple 3 : reconnaître une translation
ABC est un triangle et I le milieu de [BC]. La transformation f associe à M le point M′ tel que MM′=2MA−MB−MC. On introduit A dans les deux derniers vecteurs :
MM′=2MA−(MA+AB)−(MA+AC)=−(AB+AC)=−2AI=2IA.
Le résultat ne dépend pas de M :f est la translation de vecteur 2IA. La somme nulle des coefficients 2−1−1 fait disparaître MA.
Homothétie de centre Omega et de rapport k
Activité : agrandir et retourner un triangle depuis un point
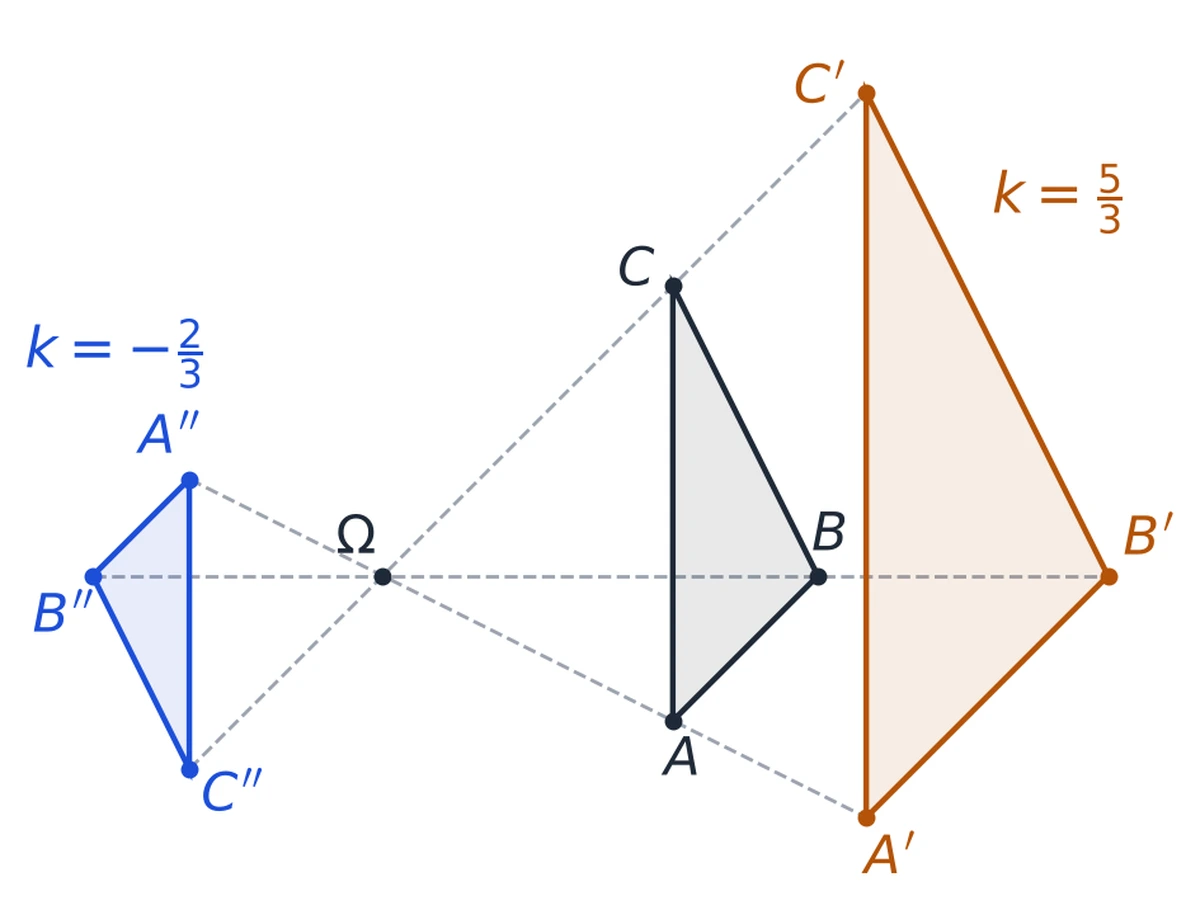
On fixe un point Ω et un triangle ABC. On place A′ tel que ΩA′=35ΩA, puis B′,C′ de la même façon, et enfin A′′,B′′,C′′ avec le coefficient −32. Constats sur la figure : chaque point et ses images sont alignés avec Ω, et les côtés images sont parallèles aux côtés de départ.
Rapport 35 : image agrandie, du même côté de Ω. Rapport −32 : image réduite, de l'autre côté. Dans les deux cas, les côtés images sont parallèles : (A′B′)∥(AB) et (A′′B′′)∥(AB).
Définition de l’homothétie
Soient Ω un point et k un réel non nul. L'homothétie h(Ω;k) de centre Ω et de rapport k associe à tout point M le point M′ tel que ΩM′=kΩM.
Ω,M,M′ sont alignés et ΩM′=∣k∣ΩM ; si k>0,M′∈[ΩM) ; si k<0,Ω est entre M et M′.
h(Ω;1) est l'identité et h(Ω;−1) est la symétrie centrale SΩ.
Si k=1,Ω est le seul point invariant : M′=M donne (1−k)ΩM=0, donc M=Ω.
Tout point N a un unique antécédent, le point M tel que ΩM=k1ΩN : c'est ici que k=0 sert.
Attention : la symétrie centrale correspond au rapport −1, pas au rapport 1. Le rapport 1 laisse chaque point à sa place.
Pour construire sans mesurer, on place l'image d'un premier point A, puis l'image de B est l'intersection de (ΩB) avec la parallèle à (AB) passant par A′ : c'est la configuration de Thalès.
Exemple 4 : reconnaître une homothétie
A est un point fixé. La transformation f associe à M le point M′ tel que 7AM′=4MM′. On écrit MM′=MA+AM′ pour ne garder que des vecteurs d'origine A :
7AM′=4MA+4AM′⟺3AM′=−4AM⟺AM′=−34AM.
Donc f=h(A;−34) : l'image de M est de l'autre côté de A, avec AM′=34AM.
Propriété caractéristique de l’homothétie
Soit k un réel avec k=0 et k=1. Une transformation f est une homothétie de rapport k si et seulement si, pour tous points M et N d'images M′ et N′,M′N′=kMN.
Le cas k=1 est exclu de la réciproque : M′N′=MN caractérise les translations.
Démonstration : propriété caractéristique de l’homothétie
Sens direct. Si f=h(Ω;k), alors M′N′=ΩN′−ΩM′=kΩN−kΩM=kMN.
Réciproque. On fixe un point A, d'image A′. Comme k=1, on peut définir le point Ω par AΩ=1−k1AA′. Il vérifie ΩA′=kΩA, car
ΩA′−kΩA=ΩA+AA′−kΩA=−(1−k)AΩ+AA′=0.
Pour tout point M, l'hypothèse donne A′M′=kAM, donc ΩM′=ΩA′+A′M′=kΩA+kAM=kΩM : f=h(Ω;k).
Exemple 5 : retrouver le centre à partir d’un point et de son image
Une homothétie de rapport −53 envoie A sur A′, avec AA′=16 cm. La formule de la démonstration donne le centre :
AΩ=1−(−53)1AA′=85AA′.
Ω est sur [AA′], à 10 cm de A et à 6 cm de A′. En effet, ΩA′=83AA′=−53ΩA.
Distances, alignement et coefficient de colinéarité conservés
Coefficient de colinéarité conservé par les quatre transformations
Soit f une translation, une symétrie centrale, une symétrie axiale ou une homothétie. Pour tous points A,B,C,D d'images A′,B′,C′,D′ et tout réel λ :
CD=λAB⟹C′D′=λA′B′.
Démonstration : conservation du coefficient de colinéarité
Pour une homothétie de rapport k, la propriété caractéristique donne C′D′=kCD=kλAB=λ(kAB)=λA′B′. Le même calcul avec k=1 traite la translation, et la symétrie centrale est l'homothétie de rapport −1. Pour la symétrie axiale, la propriété est admise. La projection, elle aussi, conserve le coefficient de colinéarité.
Conséquences, pour les quatre transformations :
l'alignement : si AC=λAB, alors A′C′=λA′B′ ;
le milieu : λ=21, l'image du milieu de [AB] est le milieu de [A′B′] ;
le parallélisme : deux droites parallèles ont des images parallèles.
Distances : isométries et homothéties
Une translation, une symétrie centrale et une symétrie axiale conservent les distances : M′N′=MN. On les appelle des isométries.
Une homothétie de rapport k multiplie les distances par ∣k∣ :M′N′=∣k∣MN.
Pour la translation et l'homothétie, on prend la norme dans la propriété caractéristique : kMN=∣k∣MN. Pour la symétrie centrale, ∣−1∣=1.
Les quatre transformations conservent aussi les mesures des angles géométriques, donc l'orthogonalité : un triangle et son image ont des côtés égaux, ou proportionnels pour une homothétie, donc les mêmes angles (cas d'égalité et de similitude des triangles vus au collège).
Attention : une longueur est multipliée par ∣k∣, jamais par k. Avec k=−34, un segment de 6 cm a une image de 8 cm, et non de −8 cm.
Figures isométriques et figures semblables
Une figure et son image par une translation ou une symétrie sont isométriques : mêmes longueurs, mêmes angles. Une figure et son image par une homothétie de rapport k sont semblables : mêmes angles, longueurs multipliées par ∣k∣.
Exemple 6 : longueurs et angles d’un triangle image
PQR est un triangle tel que PQ=4 cm, QR=6 cm, RP=8 cm. Par h(Ω;−45), son image P′Q′R′ a pour côtés
Les angles sont les mêmes : P′Q′R′=PQR. Le périmètre passe de 18 cm à 22,5 cm, soit 45×18.
Images d’une droite, d’un cercle et d’un angle
Images des segments, droites, demi-droites, cercles et angles
Soit f l'une des quatre transformations ; A′,B′,C′,O′ sont les images de A,B,C,O.
L'image du segment [AB] est le segment [A′B′] ; celle de la demi-droite [AB) est la demi-droite [A′B′) ; celle de la droite (AB) est la droite (A′B′).
L'image de l'angle BAC est l'angle B′A′C′, de même mesure.
Transformation
Image de la droite (AB) et du cercle C(O,r)
Translation tu
droite parallèle, la même si u dirige (AB) ; cercle C(O′,r)
Symétrie centrale SΩ
droite parallèle, la même si Ω∈(AB) ; cercle C(O′,r)
Symétrie axiale S(Δ)
trois cas ci-dessous : droite parallèle, la même ou sécante sur l'axe ; cercle C(O′,r)
Homothétie h(Ω;k)
droite parallèle, la même si Ω∈(AB) ; cercle C(O′,∣k∣r)
Démonstration : image d’une droite par une homothétie
Soient h une homothétie de rapport k et A=B. Si M∈(AB), l'égalité AM=xAB donne, par conservation du coefficient, A′M′=xA′B′ :M′∈(A′B′). Réciproquement, si A′N=xA′B′, le point M de (AB) tel que AM=xAB a pour image N. L'image de (AB) est donc (A′B′), parallèle à (AB) puisque A′B′=kAB=0. Avec 0≤x≤1, puis x≥0, on obtient le segment et la demi-droite.
Pour un cercle, OM=r donne O′M′=∣k∣r. Réciproquement, si N∈C(O′,∣k∣r) a pour antécédent M, l'égalité O′N=∣k∣OM donne OM=r. La même démonstration vaut pour une translation, avec A′B′=AB et le rayon conservé ; pour la symétrie axiale, on utilise la conservation admise du coefficient et des distances.
Image d’une droite par une symétrie axiale
L'image (D′) d'une droite (D) par S(Δ) est une droite ; trois cas se présentent :
(D)∥(Δ) :(D′) est parallèle à (Δ), de l'autre côté, à la même distance ; si (D)=(Δ), alors (D′)=(D) ;
(D)⊥(Δ) :(D′)=(D), car le symétrique de chaque point de (D) reste sur la perpendiculaire à (Δ) qui le porte ;
sinon, (D) coupe (Δ) en un point I invariant, et (D′) passe par I. Elle est distincte de (D) : sinon, pour un point M=I de (D), son image M′=M serait sur (D), et (D)=(MM′) serait perpendiculaire à (Δ).
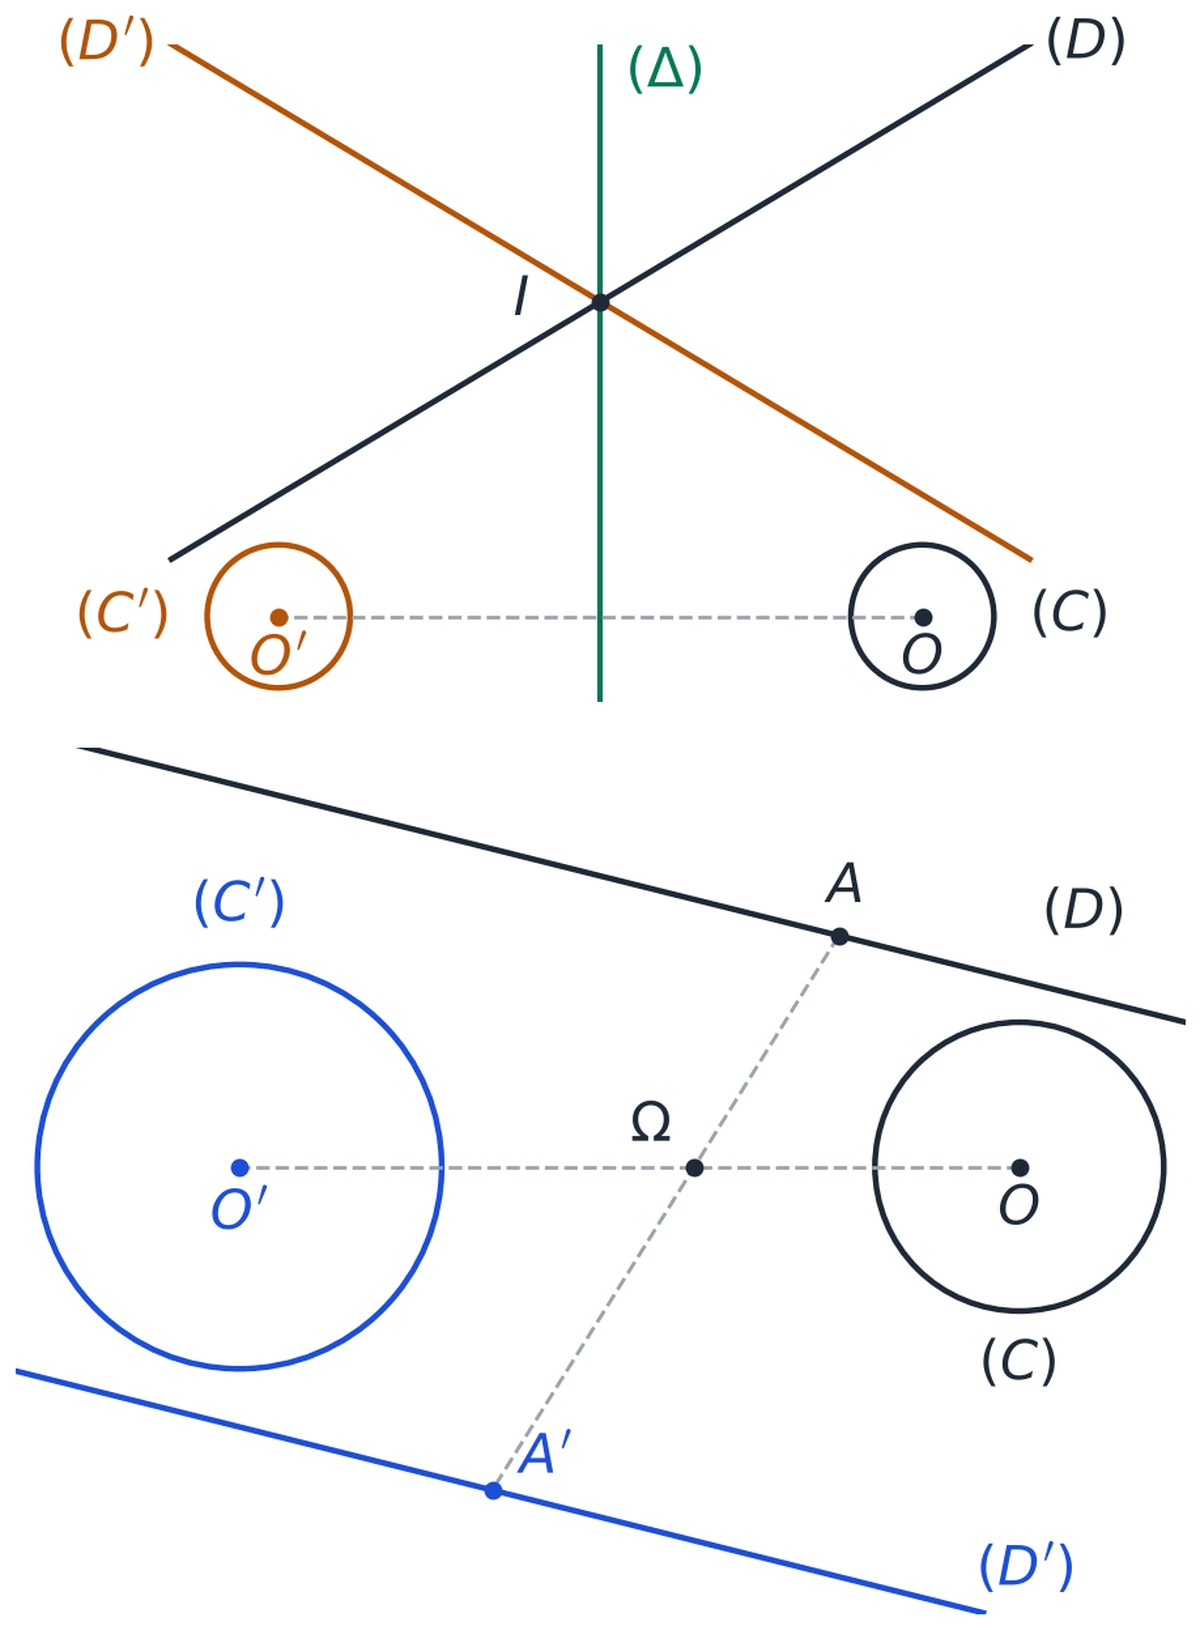
En haut, symétrie axiale : (D) et (D′) se coupent sur l'axe, le rayon est conservé. En bas, homothétie de rapport −57 :(D′)∥(D) et le rayon est multiplié par 57.
Exemple 7 : image d’une droite et d’un cercle par une homothétie
Le cercle (C) a pour centre O et pour rayon 2 cm, avec ΩO=4,5 cm. Par h(Ω;−57), le centre O a pour image le point O′ de la demi-droite opposée à [ΩO) avec ΩO′=57×4,5=6,3 cm, et le rayon devient 57×2=2,8 cm. La droite (D) passe par A ; son image (D′) est la parallèle à (D) passant par A′=h(A), construit comme O′.
Utiliser une transformation pour résoudre un problème
Méthode : choisir la transformation utile
Repérer dans la figure un milieu commun (symétrie centrale), une médiatrice (symétrie axiale), deux vecteurs égaux (translation) ou deux segments parallèles de longueurs différentes (homothétie).
Justifier les images des points connus par la définition ou la propriété caractéristique.
Conclure avec une conservation : alignement, milieu, parallélisme, distance, image d'une droite ou d'un cercle.
Exemple 8 : deux triangles à côtés parallèles
ABC et A′B′C′ sont deux triangles avec (A′B′)∥(AB),(B′C′)∥(BC),(C′A′)∥(CA),A′B′=kAB avec k=1, et des côtés homologues portés par des droites distinctes : (AB)=(A′B′),(BC)=(B′C′),(CA)=(C′A′). Montrons que (AA′),(BB′) et (CC′) sont concourantes.
Si (AA′) et (BB′) étaient parallèles, ABB′A′ serait un parallélogramme et k=1 : elles se coupent donc en un point Ω, distinct de A,A′,B,B′ puisque (AB)=(A′B′).
Ω,A,A′ sont alignés : il existe un réel m=0 tel que ΩA′=mΩA, et h=h(Ω;m) envoie A sur A′. L'image de (AB) est la parallèle à (AB) passant par A′, c'est (A′B′) ;h(B) est aussi sur (ΩB)=(BB′), donc h(B)=B′ et m=k. De même, h envoie (AC) sur la parallèle à (AC) passant par A′, soit (A′C′), et (BC) sur (B′C′). Le point h(C), commun aux images de (AC) et (BC), est donc C′ :Ω,C,C′ sont alignés et les trois droites (AA′),(BB′),(CC′) sont concourantes en Ω. Enfin C′=C : sinon (B′C′), parallèle à (BC) et passant par C, serait la droite (BC). La droite (CC′) existe donc et passe par Ω.
Exemple 9 : lieu de l’image d’un point qui décrit un cercle
A est un point fixe et M décrit le cercle (C) de centre O et de rayon 8 cm. On note P le point tel que 5PA+3PM=0. Avec Chasles, 5PA+3PA+3AM=0, donc AP=83AM :P=h(A;83)(M).
Quand M décrit (C),P décrit l'image de (C) : le cercle de centre O′, défini par AO′=83AO, et de rayon 83×8=3 cm.