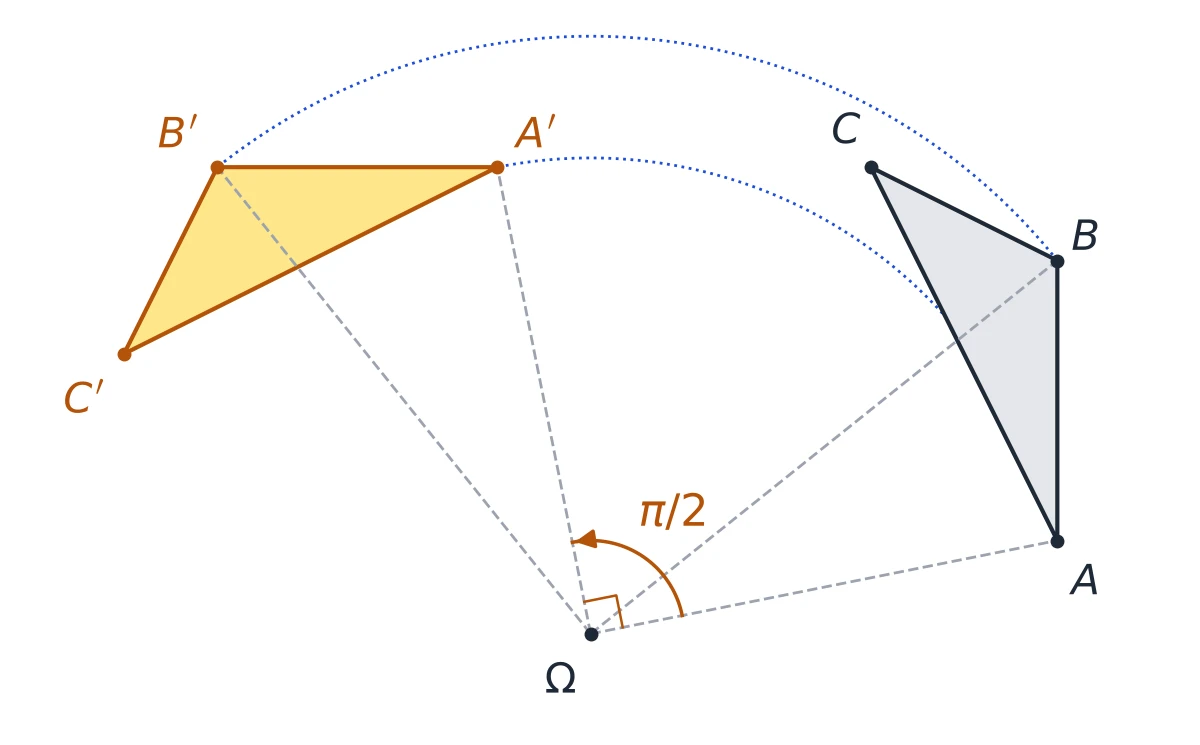
La rotation de centre Ω et d'angle θ laisse Ω fixe et associe à tout point M=Ω le point M′ tel que ΩM′=ΩM et (ΩM,ΩM′)≡θ[2π]. Elle conserve les distances et tourne toutes les directions du même angle : si elle envoie M sur M′ et N=M sur N′, alors M′N′=MN et (MN,M′N′)≡θ[2π]. Par exemple, la rotation de centre Ω et d'angle π est la symétrie centrale de centre Ω.
Chapitre de la 1re année du baccalauréat (sciences expérimentales et sciences mathématiques, option française BIOF) : fin du semestre 1 en sciences mathématiques, début du semestre 2 en sciences expérimentales. L'étude est géométrique ; les composées de symétries et de rotations ne concernent que les sciences mathématiques. Chaque règle est suivie d'un exemple rédigé. Prérequis : les angles orientés et la relation de Chasles, les transformations du tronc commun (rappelées ci-dessous) et le cosinus et le sinus d'un angle de deux vecteurs, vus avec le produit scalaire.
Sommaire10 parties
Résumé de cours : la rotation dans le plan
R désigne la rotation de centre Ω et d'angle θ, notée R(Ω,θ), et M′=R(M). Le lien de la première colonne mène à la section qui démontre ou applique la règle.
Rappels : angles orientés et transformations du tronc commun
Pour deux vecteurs non nuls, une mesure θ de l'angle orienté (u,v) est définie à un multiple de 2π près : on écrit (u,v)≡θ[2π]. On utilise sans cesse la relation de Chasles (u,v)+(v,w)≡(u,w), puis (v,u)≡−(u,v), (−u,−v)≡(u,v) et, pour k>0 et k′>0,(ku,k′v)≡(u,v). Deux vecteurs non nuls sont colinéaires si et seulement si (u,v)≡0[π]. Dans un triangle ABC, la relation de Chasles et (−u,v)≡(u,v)+π donnent (AB,AC)+(BC,BA)+(CA,CB)≡π[2π]. Ces trois angles ont des mesures principales de même signe, car leurs sinus ont le signe de det(AB,AC) :det(BC,BA)=det(CA,CB)=det(AB,AC). Dans un triangle équilatéral, elles valent toutes 3π ou toutes −3π.
Le tronc commun a étudié la translation de vecteurw (MM′=w), l'homothétie de centreΩ et de rapport k=0 (ΩM′=kΩM), la symétrie centrale et la symétrie axiale. Les translations et les symétries conservent les distances ; l'homothétie les multiplie par ∣k∣. La symétrie axiale renverse les angles orientés : elle transforme (AB,AC) en (A′B′,A′C′)≡−(AB,AC). La rotation complète cette famille.
Définition d’une rotation : centre et angle orienté
Rotation de centre Omega et d’angle theta
Soient Ω un point du plan orienté et θ un réel. La rotation de centre Ω et d'angle θ est notée R(Ω,θ). C'est l'application du plan dans lui-même qui fixe Ω et transforme tout point M=Ω en l'unique point M′ tel que
ΩM′=ΩMet(ΩM,ΩM′)≡θ[2π].
Deux réels égaux modulo 2π définissent la même rotation : R(Ω,37π)=R(Ω,3π).
Attention : l'angle va du point vers son image, (ΩM,ΩM′). Si l'on lit (ΩM′,ΩM)≡θ, on décrit la rotation d'angle −θ.
Cas particuliers et point invariant
θ≡0[2π] : tout point est invariant, R est l'identité du plan.
θ≡π[2π] :ΩM′=−ΩM, donc Ω est le milieu de [MM′] :R est la symétrie centrale de centre Ω.
θ≡2π ou θ≡−2π : quart de tour direct ou indirect ; le triangle ΩMM′ est rectangle et isocèle en Ω.
Si θ≡0[2π],Ω est le seul point invariant : pour M=Ω,M′=M donnerait θ≡(ΩM,ΩM)≡0.
Méthode : construire l’image d’un point
On trace la demi-droite [Ωx) telle que (ΩM,Ωx)≡θ (rapporteur, en respectant le sens), puis on reporte au compas la longueur ΩM sur [Ωx). Pour θ=±2π, on trace la perpendiculaire à (ΩM) en Ω ; pour θ=±3π,M′ est le troisième sommet du triangle équilatéral ΩMM′, placé du bon côté.
Exemple 1 : image d’un triangle par un quart de tour
Pour construire l'image du triangle ABC par R(Ω,2π), on trace pour chaque sommet, par exemple A, la perpendiculaire à (ΩA) en Ω. On garde la demi-droite obtenue en tournant dans le sens direct et l'on y reporte ΩA. Le triangle A′B′C′ obtenu est superposable à ABC, dans le même sens de parcours. Contrôle : chaque triangle ΩAA′,ΩBB′,ΩCC′ est rectangle et isocèle en Ω.
Image de ABC par R(Ω,2π) : chaque sommet tourne d'un quart de tour sur un cercle de centre Ω.
Rotation réciproque
Une rotation est une bijection du plan. La réciproque de R(Ω,θ) est R(Ω,−θ) :M′=R(M)⟺M=R′(M′), où R′=R(Ω,−θ).
Justification : pour M=Ω, les conditions ΩM′=ΩM et (ΩM,ΩM′)≡θ équivalent à ΩM=ΩM′ et (ΩM′,ΩM)≡−θ. Tout point M′ a donc un seul antécédent, son image par R(Ω,−θ).
Méthode : vérifier une image dans un repère orthonormé
Dans un repère orthonormé direct, pour A=Ω, on a A′=R(Ω,θ)(A) si et seulement si ΩA′=ΩA et si le cosinus et le sinus de (ΩA,ΩA′) valent cosθ et sinθ. On les calcule avec le produit scalaire et le déterminant. En particulier, si ΩA(a;b), le vecteur (−b;a) a la même norme, un produit scalaire nul avec ΩA et un déterminant a2+b2>0 : le quart de tour direct donne ΩA′(−b;a), le quart de tour indirect ΩA′(b;−a).
Exemple 2 : reconnaître un quart de tour indirect
Dans un repère orthonormé direct, on donne Ω(2;−1),A(7;1) et A′(4;−6). Alors u=ΩA(5;2) et v=ΩA′(2;−5) ont la même norme 29, et
u⋅vdet(u,v)=10−10=0,=5×(−5)−2×2=−29.
Le cosinus vaut 0 et le sinus 29×29−29=−1 : (ΩA,ΩA′)≡−2π[2π], donc A′=R(Ω,−2π)(A). Contrôle : (b;−a)=(2;−5).
Propriété caractéristique d’une rotation
Distances et angles entre un segment et son image
Soit R=R(Ω,θ). Pour tous points M et N, d'images M′ et N′, on a M′N′=MN et, si M=N,
(MN,M′N′)≡θ[2π].
Réciproquement (admis), si θ≡0[2π] et si une application f du plan vérifie f(M)f(N)=MN et (MN,f(M)f(N))≡θ[2π] pour tous points M=N, alors f est une rotation d'angle θ : d'où le nom de propriété caractéristique.
Démonstration : propriété caractéristique
Si M=Ω, alors M′=Ω et la définition appliquée à N suffit ; de même si N=Ω. On suppose M=Ω,N=Ω et l'on note α une mesure de (ΩM,ΩN). Par la relation de Chasles,
(ΩM′,ΩN′)≡(ΩM′,ΩM)+α+(ΩN,ΩN′)≡−θ+α+θ=α.
Les longueurs ΩM′=ΩM,ΩN′=ΩN et l'angle α étant conservés, le produit scalaire ΩM×ΩN×cosα et le déterminant ΩM×ΩN×sinα sont conservés : ΩM′⋅ΩN′=ΩM⋅ΩN et det(ΩM′,ΩN′)=det(ΩM,ΩN).
Distances : MN2=ΩN−ΩM2=ΩN2−2ΩM⋅ΩN+ΩM2, et la même expression donne M′N′2. Donc M′N′=MN.
Angle : MN⋅MΩ=ΩM2−ΩM⋅ΩN et det(MN,MΩ)=det(ΩM,ΩN) ; les mêmes égalités valent avec M′,N′. Les angles (MN,MΩ) et (M′N′,M′Ω) ont donc le même cosinus et le même sinus : ils sont égaux. Alors
Attention : une symétrie axiale conserve aussi les distances, mais ce n'est pas une rotation : elle renverse les angles orientés et laisse fixe toute une droite.
Propriétés conservées par une rotation
Ce que conserve une rotation
Les distances : une rotation est une isométrie, l'image d'une figure lui est superposable.
L'alignement et l'ordre : si C∈[AB], alors C′∈[A′B′] ; l'image du milieu de [AB] est le milieu de [A′B′].
Le barycentre : si G=bar{(A,α),(B,β)}, alors G′=bar{(A′,α),(B′,β)} ; par associativité, de même pour trois ou quatre points (centre de gravité d'un triangle, par exemple).
Les angles orientés : (A′B′,A′C′)≡(AB,AC), donc les angles géométriques, le parallélisme et l'orthogonalité.
Les aires.
Démonstration : alignement, barycentre et angles conservés
C∈[AB]⟺AC+CB=AB. Les distances étant conservées, A′C′+C′B′=A′B′, donc C′∈[A′B′], avec A′C′=AC. Si G=bar{(A,α),(B,β)}, alors AG=kAB avec k=α+ββ. Pour 0≤k≤1,G∈[AB] et AG=kAB, donc G′∈[A′B′] et A′G′=kA′B′, soit A′G′=kA′B′ ; si k>1 ou k<0, on raisonne de même avec B∈[AG] ou A∈[GB]. Pour les angles, la propriété caractéristique et la relation de Chasles donnent
L'image du segment [AB] est le segment [A′B′], de même longueur.
L'image de la droite (AB) est la droite (A′B′) ; comme (AB,A′B′)≡θ, la droite et son image sont perpendiculaires si θ≡±2π, parallèles si θ≡π.
L'image du cercle C(I,r) est le cercle C(I′,r), où I′=R(I) ; la tangente en A a pour image la tangente en A′.
Pour les droites et les cercles, la conservation des distances et de l'alignement montre que l'image est contenue dans la figure annoncée ; la rotation réciproque montre que tout point de celle-ci est atteint.
Méthode : image d’une droite ne passant pas par le centre
Soit H le projeté orthogonal de Ω sur D. L'orthogonalité étant conservée, l'image D′ est la droite passant par H′=R(H) et perpendiculaire à (ΩH′). En particulier, d(Ω,D′)=d(Ω,D).
Exemple 3 : image d’une droite et d’un cercle par un quart de tour
Dans un repère orthonormé direct, Ω(0;1),D:5x+y−27=0 et R=R(Ω,2π). Le projeté H s'écrit Ω+tn avec n(5;1) :25t+(1+t)−27=0 donne t=1 et H(5;2). Comme ΩH(5;1), le quart de tour direct donne ΩH′(−1;5) et H′(−1;6). La droite passant par un point et de vecteur normal donnéΩH′ a pour équation −(x+1)+5(y−6)=0, soit D′:x−5y+31=0.
Contrôles : (5;1)⋅(1;−5)=0, donc D⊥D′ ;d(Ω,D′)=26∣0−5+31∣=26=ΩH. Le cercle de centre I(5;5) et de rayon 2 a pour image le cercle de rayon 2 et de centre I′(−4;6), car ΩI(5;4) donne ΩI′(−4;5) :(x+4)2+(y−6)2=4.
Déterminer le centre et l’angle d’une rotation
Rotation qui envoie deux points donnés sur deux points donnés
Soient A=B et A′,B′ tels que A′B′=AB et (AB,A′B′)≡0[2π]. Il existe une unique rotation R telle que R(A)=A′ et R(B)=B′ (existence admise). Son angle est θ≡(AB,A′B′) et son centre Ω vérifie ΩA=ΩA′ et ΩB=ΩB′.
L'angle et les deux égalités découlent de la propriété caractéristique et de la définition. Si (AB,A′B′)≡0, on a A′B′=AB : aucune rotation d'angle non nul ne convient, c'est la translation de vecteur AA′ qui envoie A sur A′ et B sur B′.
Méthode : trouver le centre
Si A′=A,B′=B et si les médiatrices de [AA′] et [BB′] sont sécantes, Ω est leur point d'intersection.
Si A′=A (ou B′=B), le centre est A (ou B).
Si les deux médiatrices sont confondues : lorsque (AB)=(A′B′),Ω est le point d'intersection de (AB) et (A′B′) ; lorsque (AB)=(A′B′), l'angle est π et Ω est le milieu de [AA′].
On contrôle toujours (ΩA,ΩA′)≡θ.
Exemple 4 : centre et angle à partir de deux couples de points
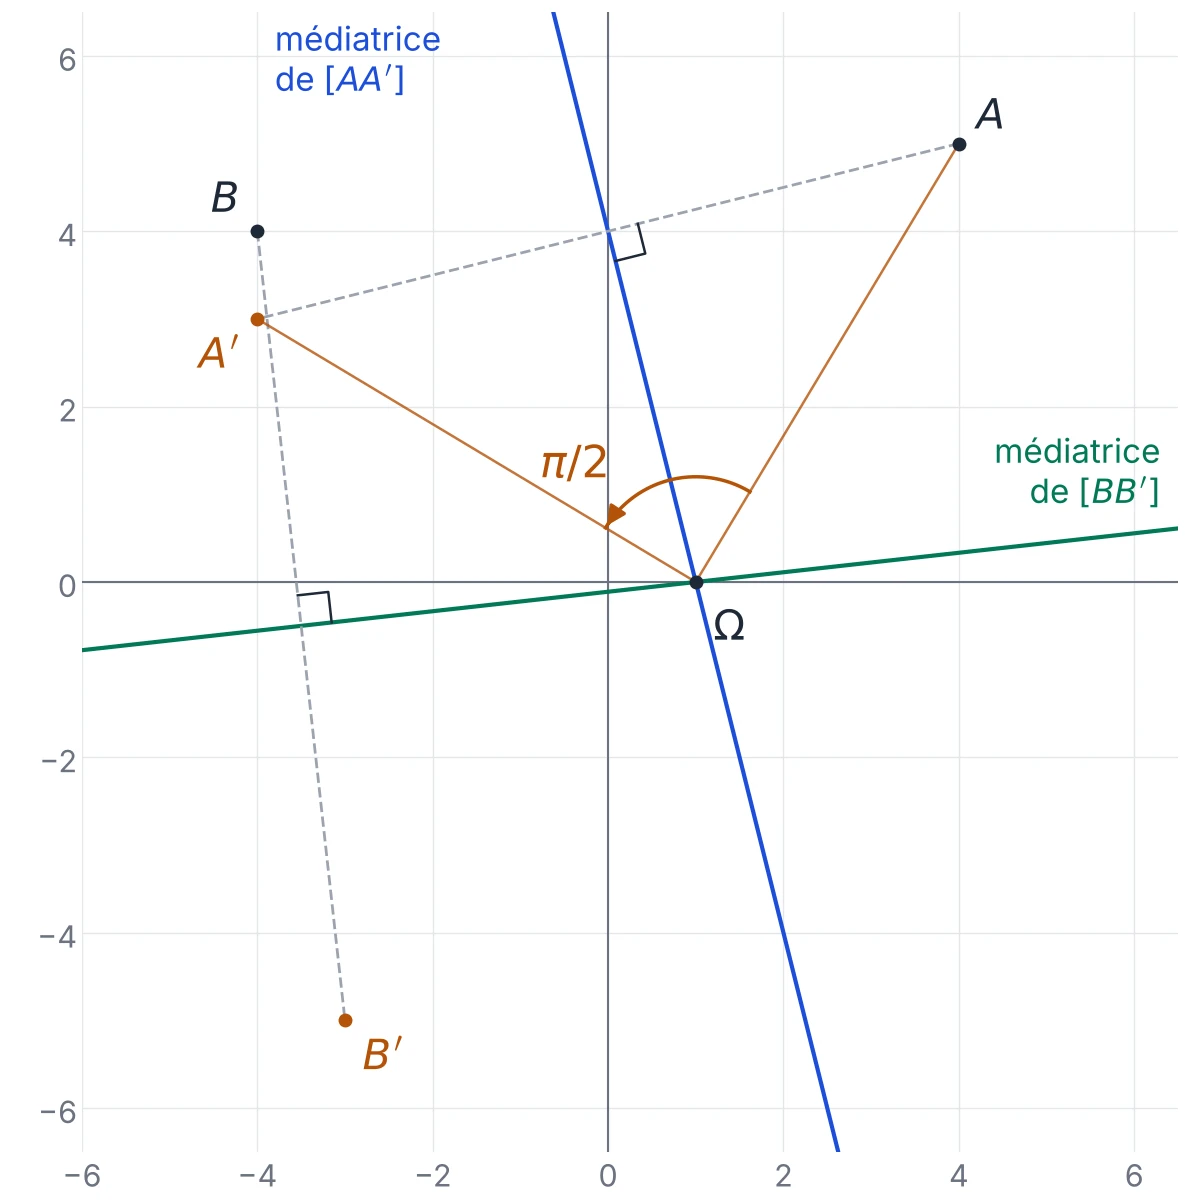
Dans un repère orthonormé direct, on donne A(4;5),B(−4;4),A′(−4;3) et B′(−3;−5). Alors AB(−8;−1) et A′B′(1;−8) ont la même norme 65, un produit scalaire −8+8=0 et un déterminant (−8)×(−8)−(−1)×1=65 : cosinus 0, sinus 1, donc θ≡2π[2π].
La médiatrice de [AA′] passe par (0;4) et admet AA′(−8;−2), ou (4;1), pour vecteur normal : 4x+y−4=0. Celle de [BB′] passe par (−27;−21), de vecteur normal BB′(1;−9) :x−9y−1=0. En remplaçant y=4−4x, on obtient 37x−37=0, d'où Ω(1;0). Contrôle : ΩA(3;5) et ΩA′(−5;3), c'est bien le quart de tour direct.
Le centre Ω(1;0) est à l'intersection des médiatrices de [AA′] et [BB′].
Attention : le centre n'est ni le point d'intersection de (AA′) et (BB′), ni le milieu de [AA′], sauf pour l'angle π.
Utiliser une rotation dans un problème de géométrie
Méthode : démontrer avec une rotation
Repérer deux segments de même longueur issus d'un même point et formant un angle connu : ±3π dans un triangle équilatéral, ±2π dans un carré ou un triangle rectangle isocèle.
Écrire la rotation et les images de deux points, en justifiant chaque angle orienté.
Conclure par la propriété caractéristique : longueurs égales, angle entre deux droites, milieu ou alignement conservés.
Exemple 5 : losange formé de deux triangles équilatéraux
Soient ABD et BCD deux triangles équilatéraux tels que (BA,BD)≡(BD,BC)≡−3π[2π] ; ABCD est un losange. On place M∈[AD] et N∈[DC] tels que AM=DN. Montrons que BMN est équilatéral.
Soit r=R(B,−3π). Comme BD=BA et (BA,BD)≡−3π, r(A)=D ; de même r(D)=C. L'image du segment [AD] est donc [DC], et r(M) est le point de [DC] tel que Dr(M)=AM : c'est N. Par définition, BN=BM et (BM,BN)≡−3π : le triangle BMN est isocèle en B avec un angle au sommet de 3π, il est équilatéral. Contrôle : pour M=A, on retrouve N=D et le triangle BAD.
Sciences maths : composée de symétries et de rotations
Cette partie figure au programme des sciences mathématiques seulement. SΔ désigne la symétrie d'axe Δ, et f∘g applique g puis f.
Composée de deux symétries axiales
Soient Δ et Δ′ deux droites de vecteurs directeurs u et u′.
Si Δ et Δ′ sont sécantes en Ω :SΔ′∘SΔ=R(Ω,2(u,u′)).
Si Δ∥Δ′ :SΔ′∘SΔ est la translation de vecteur 2HH′, où H∈Δ,H′∈Δ′ et (HH′)⊥Δ.
L'angle (u,u′) n'est connu qu'à π près (on peut changer u en −u), mais 2(u,u′) est bien défini à 2π près.
Démonstration : composée de deux symétries d’axes sécants
Soient M=Ω,M1=SΔ(M) et M′=SΔ′(M1). Les symétries conservent les distances au point Ω de leur axe, donc ΩM′=ΩM. Elles fixent la direction de leur axe et renversent les angles : (u,ΩM1)≡−(u,ΩM) et (u′,ΩM′)≡−(u′,ΩM1). Avec la relation de Chasles :
Axes parallèles : soient P le projeté orthogonal de M sur Δ et P′ celui de M1=SΔ(M) sur Δ′.P est le milieu de [MM1] et P′ celui de [M1M′], donc MM′=2PM1+2M1P′=2PP′. Les points P et P′ sont sur la perpendiculaire aux deux axes passant par M1, donc PP′=HH′.
Décomposer une rotation en deux symétries
Soient R=R(Ω,θ) et Δ une droite quelconque passant par Ω, de vecteur directeur u. Si Δ′ passe par Ω et a un vecteur directeur u′ tel que (u,u′)≡2θ[π], alors R=SΔ′∘SΔ. On peut aussi écrire R=SΔ∘SΔ′′, avec (u′′,u)≡2θ[π].
Composée de deux rotations
Même centre : R(Ω,β)∘R(Ω,α)=R(Ω,α+β).
Centres Ω=Ω′ :R(Ω′,β)∘R(Ω,α) est une rotation d'angle α+β si α+β≡0[2π], une translation sinon.
Preuve : on décompose avec l'axe commun L=(ΩΩ′),R(Ω,α)=SL∘SΔ1 et R(Ω′,β)=SΔ2∘SL. Comme SL∘SL est l'identité, la composée vaut SΔ2∘SΔ1. L'angle de Δ1 à Δ2 vaut 2α+β modulo π : les axes sont sécants si et seulement si α+β≡0[2π], et leur point commun est le centre.
Exemple 6 : deux rotations d’angle deux pi sur trois
Soient A=B et f=R(B,32π)∘R(A,32π). Comme 34π≡0[2π],f est une rotation d'angle 34π≡−32π. On décompose avec l'axe commun (AB). Soient Δ1 la droite passant par A et dirigée par u1 tel que (AB,u1)≡−3π, et Δ2 la droite passant par B et dirigée par u2 tel que (AB,u2)≡3π. Le centre est leur point commun, c'est le sommet C du triangle équilatéral ABC tel que (AB,AC)≡−3π.
Contrôle direct : soit E le point tel que ABE soit équilatéral avec (AB,AE)≡3π. Alors (AC,AE)≡32π, donc R(A,32π)(C)=E ; puis (BE,BC)≡(BE,BA)+(BA,BC)≡3π+3π, donc R(B,32π)(E)=C. Ainsi f(C)=C.