Dans ce cours, le repère de l'espace est orthonormé. Une représentation paramétrique d'une droite décrit ses points à partir d'un point connu et d'une direction. Une équation cartésienne d'un plan traduit une condition d'orthogonalité à un vecteur normal.
Ce cours apprend à passer de la géométrie aux coordonnées et à revenir à une conclusion géométrique : appartenance, intersection, parallélisme, droites non coplanaires ou projection orthogonale. Les contrôles indiqués après chaque calcul évitent qu'un système résolu soit pris pour une réponse complète.
Construire la représentation paramétrique d’une droite
Un point et un vecteur directeur
La droite passant par et de vecteur directeur est l'ensemble des points M tels que , avec .
Construire la droite à partir de deux points
Si et , alors est un vecteur directeur de la droite (AB). Une représentation est donc , , , avec . Le point B est retrouvé pour , ce qui fournit un contrôle immédiat.
Une droite possède une infinité de représentations paramétriques. On peut partir d'un autre point de la droite, remplacer son directeur par un multiple non nul ou effectuer un changement de paramètre. Les écritures obtenues décrivent alors le même ensemble de points.
Construire l’équation cartésienne d’un plan
Un point et un vecteur normal
Si est un vecteur normal d'un plan passant par A, alors M appartient au plan si et seulement si . Après développement, une équation s'écrit .
Déterminer la constante et vérifier l’équation
Pourquoi cette équation décrit-elle exactement le plan ? Dans un repère orthonormé, . L'orthogonalité équivaut donc à , avec . Ce n'est pas seulement une condition nécessaire : tout point vérifiant l'équation a son vecteur orthogonal à la normale et appartient au plan passant par A perpendiculaire à cette normale.
Réciproquement, si , l'ensemble défini par est bien un plan. Si, par exemple, , le point vérifie l'équation, qui se réécrit . On procède avec b ou c si nécessaire. Lorsque les trois coefficients sont nuls, on obtient tout l'espace si , ou l'ensemble vide sinon, jamais un plan.
Le plan passant par et normal à a une équation de la forme . Les coordonnées de A donnent , donc . On obtient . Le contrôle porte sur deux faits : A vérifie l'équation et les coefficients de x, y et z sont les coordonnées d'un vecteur normal.
Si le plan est donné par deux directions non colinéaires et , on peut chercher en résolvant et . Aucun produit vectoriel n'est nécessaire dans le programme visé.
Tester l’appartenance d’un point
Une même valeur du paramètre pour les trois coordonnées
Pour étudier l'appartenance d'un point à une droite, ses trois coordonnées doivent correspondre à une seule et même valeur du paramètre. Si est donnée par , , , le point appartient à d car les trois lignes conduisent à . Deux valeurs incompatibles suffisent à prouver qu'un point n'est pas sur la droite.
Pour un plan cartésien, on substitue simplement les coordonnées du point dans le membre de gauche. La conclusion doit toujours nommer le point et l'objet étudié.
| Donnée | Lecture ou test |
|---|---|
| Droite paramétrique | constantes : un point ; coefficients du paramètre : une direction |
| Plan cartésien | coefficients de x, y et z : une normale |
| Point sur une droite | un même paramètre vérifie les trois lignes |
| Point dans un plan | les coordonnées rendent le membre de gauche nul |
Erreur fréquente : dans l'espace, une seule équation cartésienne non triviale définit en général un plan, pas une droite. Une droite peut être décrite par un système de deux équations de plans.
Résoudre une intersection droite-plan
Substituer, résoudre, puis interpréter
Pour une intersection droite-plan, on remplace x, y et z dans l'équation du plan par les expressions de la droite. L'équation obtenue en t ne sert pas seulement à calculer : sa nature détermine la position relative.
| Résultat après substitution | Conclusion géométrique |
|---|---|
| une valeur unique de t | la droite coupe le plan en un point |
| une égalité impossible | la droite est strictement parallèle au plan |
| une identité vraie pour tout t | la droite est incluse dans le plan |
- résoudre l'équation en t ;
- calculer les trois coordonnées du point si la solution est unique ;
- remplacer le point obtenu dans la droite et dans le plan ;
- rédiger la conclusion géométrique correspondant au nombre de solutions.
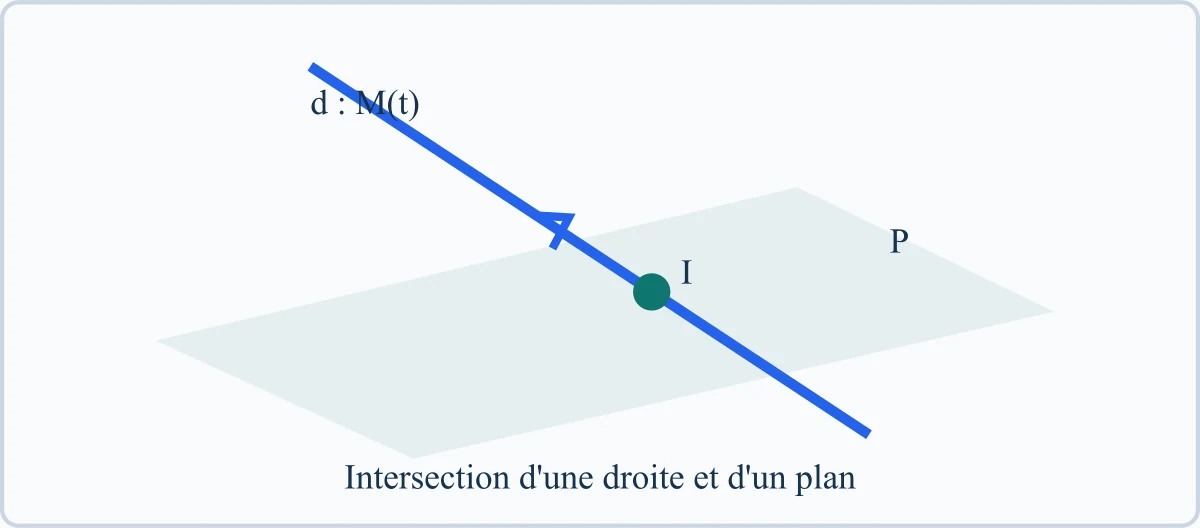
Une intersection vérifiée dans les deux objets
La droite rencontre-t-elle le plan ? La substitution donne , soit . Il existe une unique solution . Le point d'intersection est donc . Il appartient à d pour ce paramètre et vérifie , ce qui contrôle le résultat.
Étudier deux droites de l’espace
Comparer les directions avant de chercher un point commun
Si les vecteurs directeurs sont colinéaires, les droites sont parallèles ou confondues. On distingue les deux cas en testant si un point de l'une appartient à l'autre. Si les directions ne sont pas colinéaires, les droites peuvent être sécantes ou non coplanaires.
Employer deux paramètres indépendants
Considérons et . Les directions ne sont pas colinéaires. L'égalité des coordonnées donne , puis , et enfin , donc . Les droites sont sécantes en . Si ce système avait été incompatible, elles auraient été non coplanaires.
Erreur fréquente : utiliser le même paramètre pour deux droites différentes impose artificiellement une relation entre leurs points. On introduit par exemple t pour la première et s pour la seconde.
Décrire une droite comme intersection de deux plans
Résoudre deux équations cartésiennes simultanément
Les plans et ne sont pas parallèles. Leur soustraction donne , puis . En choisissant , on obtient et . Leur intersection est donc la droite , dirigée par .
Le paramètre est libre parce que deux équations indépendantes imposent deux contraintes aux trois coordonnées. Chaque point de la droite vérifie les deux équations, ce qui doit être contrôlé après la résolution.
Construire un projeté orthogonal
Projection orthogonale sur une droite
La droite d passe par et est dirigée par . Pour projeter sur d, on écrit , puis on impose . Comme , on obtient , donc . Le contrôle vérifie à la fois et .
Projection orthogonale sur un plan
Pour projeter sur , on utilise la droite passant par M et dirigée par la normale . Un point de cette droite est . L'appartenance à donne , donc et . Le point H vérifie l'équation du plan et .
Contrôle utile : une projection est validée par deux preuves distinctes : le point H appartient à l'objet visé et le vecteur MH est orthogonal à toutes ses directions.
Choisir la méthode et contrôler la conclusion
| Question | Outil décisif | Contrôle final |
|---|---|---|
| construire une droite | un point et un directeur | retrouver un second point |
| construire un plan | un point et une normale | substituer le point |
| intersection droite-plan | substitution dans l'équation du plan | vérifier le point dans les deux objets |
| position de deux droites | directions puis système à deux paramètres | nommer la configuration obtenue |
| projection sur une droite | point variable H et produit scalaire nul | appartenance et orthogonalité |
| projection sur un plan | droite normale puis intersection | appartenance et colinéarité à la normale |
Les critères de colinéarité et de coplanarité sont établis dans le cours sur les vecteurs, droites et plans. Les produits scalaires, normales et distances sont approfondis dans le cours d'orthogonalité et de distances.
Les capacités de géométrie repérée utilisées ici correspondent au le programme officiel de Terminale, spécialité mathématiques.