
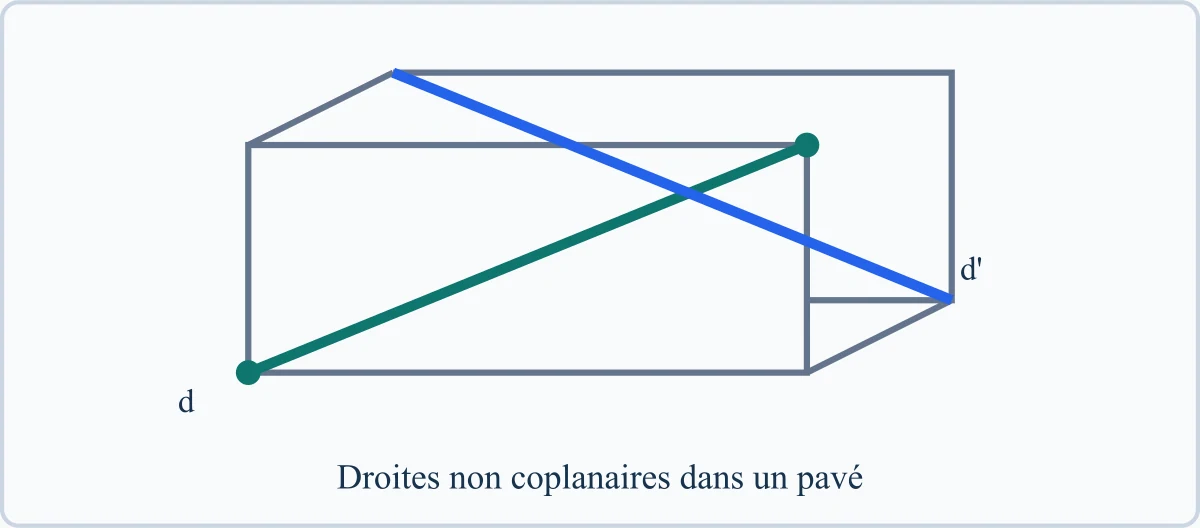
Dans l'espace, un dessin en perspective aide à reconnaître une configuration, mais il ne prouve ni un alignement, ni un parallélisme, ni une intersection. Deux droites qui semblent se couper sur la feuille peuvent ne partager aucun plan. Les vecteurs remplacent cette impression visuelle par des égalités que l'on peut vérifier.
Ce cours reprend la relation de Chasles et le calcul de coordonnées, puis construit les notions propres à la géométrie de l'espace : combinaison linéaire, base, vecteurs coplanaires, droite et plan dirigés, positions relatives. Le produit scalaire et les équations cartésiennes sont volontairement laissés aux chapitres suivants.
Sommaire8 parties
Calculer avec des vecteurs dans un solide
La relation de Chasles ne change pas dans l’espace
Pour trois points A, B et C, on a toujours . Dans un cube , avec E au-dessus de A, F au-dessus de B, G au-dessus de C et H au-dessus de D, un trajet de A vers G donne :
Les deux remplacements utilisent les faces parallélogrammes du cube : et . La perspective n'intervient pas dans la preuve. Cette façon de ramener les vecteurs vers un même sommet est particulièrement utile avant de comparer des directions ou de chercher une combinaison linéaire.
Coordonnées d’un vecteur
Dans un repère de l'espace, si et , alors :
L'ordre des points est essentiel. Inverser A et B change les trois signes. Une égalité vectorielle se contrôle ensuite coordonnée par coordonnée.
Base et repère de l’espace
Trois directions indépendantes
Trois vecteurs non coplanaires forment une base de l'espace. Tout vecteur s'écrit alors d'une manière unique sous la forme .
Une base donne des coordonnées, un repère ajoute une origine
La base décrit trois directions. Le repère ajoute le point O qui sert d'origine aux coordonnées des points. Dire que M a pour coordonnées signifie :
Dans un cube, forme une base. En choisissant A comme origine, on obtient le repère . Le sommet G y a pour coordonnées , car .
Reconnaître qu’un triplet n’est pas une base
Si l'un des trois vecteurs est une combinaison linéaire des deux autres, les trois vecteurs restent dans une même direction de plan. Ils sont coplanaires et ne peuvent pas engendrer tout l'espace. Il ne suffit donc pas que les vecteurs soient deux à deux non colinéaires.
Colinéarité, alignement et parallélisme
Un même test pour trois situations
Deux vecteurs non nuls sont colinéaires lorsqu'il existe un réel k tel que . Ce critère permet de traiter trois questions différentes :
| Question géométrique | Vecteurs à comparer |
|---|---|
| A, B et C sont-ils alignés ? | et |
| Deux droites sont-elles parallèles ? | deux vecteurs directeurs |
| Un point M appartient-il à la droite (AB) ? | et |
Exemple avec un paramètre
Soient , et . On calcule et . Les première et troisième coordonnées imposent . La deuxième doit donc vérifier , soit . Pour cette valeur seulement, les trois points sont alignés.
Comparer un seul rapport ne suffit pas. Le même coefficient doit convenir aux trois coordonnées, avec une attention particulière lorsque l'une d'elles est nulle.
Combinaisons linéaires et coplanarité
Caractériser trois vecteurs coplanaires
Si et ne sont pas colinéaires, alors sont coplanaires si et seulement s'il existe deux réels a et b tels que .
Montrer que quatre points sont coplanaires
Si A, B et C ne sont pas alignés, ils définissent le plan (ABC). Le point D appartient à ce plan exactement lorsque est une combinaison linéaire de et . On cherche donc deux réels s et t tels que :
Le système de coordonnées peut avoir une solution, aucune solution, ou paraître incomplet si l'on oublie une coordonnée. Chaque ligne doit être vérifiée avant de conclure.
Un système qui décide de la coplanarité
Avec , , et , les vecteurs et ne sont pas colinéaires. Cherchons . Les coordonnées donnent , , puis , ce qui est vérifié. Ainsi et D appartient au plan (ABC). Les quatre points sont coplanaires.
Définir une droite et un plan par leurs directions
Une droite : un point et une direction
Une droite est déterminée par un point A et un vecteur directeur non nul . Ses points M sont ceux pour lesquels , avec . Changer A pour un autre point de la droite, ou multiplier par un réel non nul, ne change pas la droite.
Un plan : un point et deux directions
Un plan est déterminé par un point A et deux vecteurs non colinéaires et . Un point M appartient au plan si et seulement s'il existe deux réels s et t tels que :
Le point fixe la position du plan, tandis que les deux vecteurs fixent sa direction. Deux vecteurs colinéaires ne suffisent pas : ils ne décrivent qu'une seule direction de droite.
Positions relatives des droites et des plans
Deux droites peuvent ne pas être dans un même plan
Deux droites de l'espace sont parallèles, sécantes ou non coplanaires. Si leurs vecteurs directeurs sont colinéaires, elles sont parallèles ou confondues. S'ils ne le sont pas, il faut encore chercher un point commun : son existence donne deux droites sécantes ; son absence donne deux droites non coplanaires.
Dans le cube ABCDEFGH, les droites (AB) et (CG) ne sont pas parallèles. Elles n'ont pas non plus de point commun. Elles sont donc non coplanaires. Dire seulement qu'elles ne se coupent pas conduirait à une conclusion incomplète.
Droite et plan
Une droite peut être incluse dans un plan, le couper en un point, ou lui être strictement parallèle. Pour prouver qu'une droite est parallèle à un plan par les directions, on montre que son vecteur directeur est une combinaison linéaire de deux vecteurs non colinéaires du plan. Il faut ensuite tester un point de la droite pour distinguer inclusion et parallélisme strict.
Deux plans
Deux plans distincts sont parallèles ou sécants suivant une droite. Si deux directions non colinéaires de l'un sont respectivement parallèles à deux directions de l'autre, les plans ont la même direction. Un point commun permet alors de conclure qu'ils sont confondus ; sans point commun, ils sont strictement parallèles.
Choisir une méthode de preuve
- Ramener les vecteurs vers un même point avec Chasles lorsque la figure est un cube, un pavé ou un tétraèdre.
- Passer aux coordonnées lorsqu'un repère est donné ou qu'une combinaison linéaire devient difficile à lire sur la figure.
- Pour un alignement, chercher la colinéarité de deux vecteurs issus d'un même point.
- Pour une coplanarité, exprimer le troisième vecteur avec deux vecteurs non colinéaires du plan.
- Pour des positions relatives, comparer d'abord les directions, puis rechercher un point commun si la direction seule ne permet pas de conclure.
- Relire la conclusion en nommant les points, droites ou plans concernés.
Un calcul juste ne suffit pas si sa signification géométrique n'est pas formulée. Par exemple, trouver deux réels s et t doit conduire explicitement à l'appartenance d'un point à un plan, puis à la coplanarité demandée.
Erreur fréquente : une perspective sert à repérer les objets, jamais à prouver qu'ils sont parallèles, sécants ou coplanaires.
S’entraîner et poursuivre le chapitre
La page d'exercices corrigés sur les vecteurs, droites et plans de l'espace reprend ces choix de méthode dans des configurations différentes du cours. Les calculs de produit scalaire, de distance et de projeté sont développés dans le cours d'orthogonalité dans l'espace. La traduction d'une droite ou d'un plan en systèmes d'équations sera traitée dans les représentations paramétriques et équations cartésiennes.
Les capacités travaillées ici correspondent au le programme officiel de Terminale, spécialité mathématiques.